






























































Konsept senaryo
Kentsel Dönüşüm Bölgesi Yapısal Risk Ön Değerlendirme Taraması
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Uzaktan operatör
- Önerilen robot
- Unitree B2-W
Ele alınan problem
Kentsel dönüşüm önceliklendirmesinin yavaş ve öznel mühendis değerlendirmelerine bağlı olması.
Görev akışı taslağı
- 1Robot kentsel dönüşüm adayı binaların dış cephelerini sokak seviyesinden LiDAR ve HD kamerayla tarar.
- 2Cephe çatlakları, duvar eğilmeleri ve yapısal simetri bozulmaları milimetrik hassasiyetle ölçülür ve puanlanır.
- 3Termal kamerayla duvar içi nem birikimi ve izolasyon kaybı tespit edilerek yapısal risk haritasına eklenir.
- 4Her bina için yeşil/sarı/kırmızı risk sınıfı belirlenerek belediye kentsel dönüşüm önceliklendirme raporuna aktarılır.
Önerilen donanım
- 3D LiDAR
- HD Zoom Kamera
- Termal Kamera
- Tilt/İnklinometre Sensörü
- Çatlak Genişlik Ölçer
Önerilen yazılım
- Navigasyon
- Dar sokak ve eski bina çevresinde dış cephe tarama odaklı güvenli otonom navigasyon
- Model
- Bina Cephe Çatlak Segmentasyonu, Eğilme/Çökme Risk Puanlaması ve Yapısal Simetri Bozulma Analizi
- Entegrasyon
- Belediye İmar ve Kentsel Dönüşüm Müdürlüğü ve AFAD Risk Haritası
Robotun gerçek çalışma sınırları
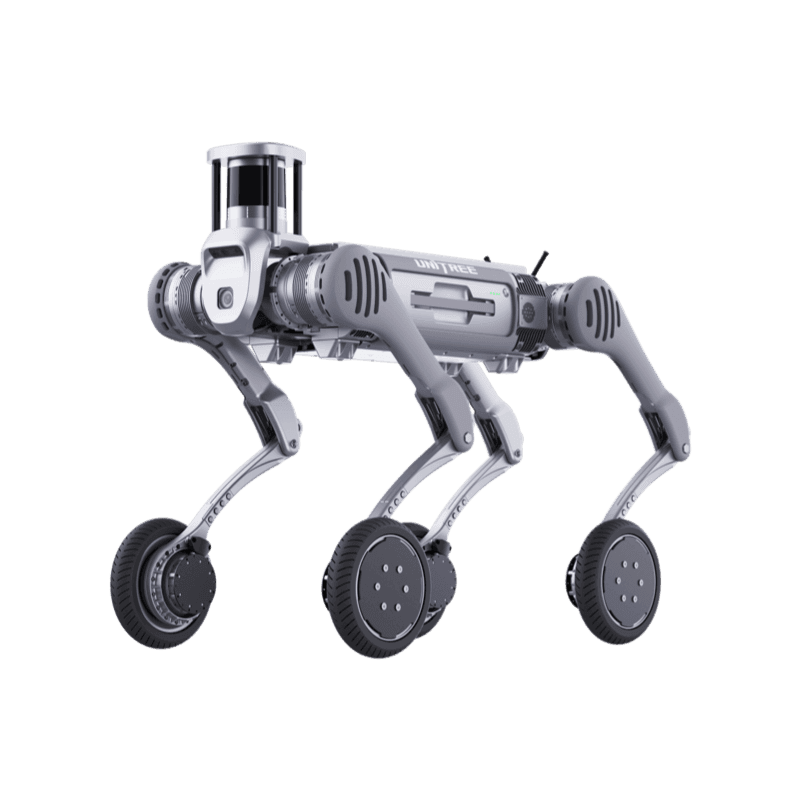
Unitree B2-W
Üstün Dayanıklılık, Yüksek Lojistik Verimliliği
Ürün sayfası- Koruma sınıfı
- IP67
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 120
- Azami hız
- 15
- Tırmanma
- 45°
- Ağırlık
- 85
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.