






























































Konsept senaryo
Organize Sanayi Bölgesi (OSB) Çevre Tel Örgü Güvenlik Devriyesi
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Gözetimli otonomi
- Önerilen robot
- Unitree B2-W
Ele alınan problem
Kilometrelerce uzanan OSB çevre çitinin gece yetersiz güvenlik personeli ile korunamaması ve hırsızlık/sabotaj riskleri.
Görev akışı taslağı
- 1Robot OSB çevre çiti boyunca 7/24 devriye atar; termal kamera ve radar ile 300m mesafeden yaklaşan hedefleri algılar.
- 2Çit hasarı, tel kesme izleri veya alt kazma girişimleri termal ve görsel kamera füzyonuyla tespit edilir.
- 3Yüksek tehdit puanlı tespitlerde güvenlik merkezine anlık alarm ve canlı görüntü aktarılır; çevre aydınlatması otomatik açılır.
- 4OSB giriş-çıkış plaka verileriyle çapraz kontrol yapılarak mesai dışı yetkisiz araç/kişi hareketi raporlanır.
Önerilen donanım
- Radyometrik Termal Kamera
- HD Gece Görüş Kamerası
- Radar Doppler Hareket Algılayıcı
- 5G İletişim
Önerilen yazılım
- Navigasyon
- OSB çevre çiti boyunca 7/24 otonom devriye rotası ve kör nokta taraması
- Model
- İnsan/Araç/Hayvan Sınıflandırma ve Çit Kopma/Kesme Tespiti
- Entegrasyon
- OSB Güvenlik Yönetim Merkezi ve Turnike/Bariyer Otomasyon Sistemi
Robotun gerçek çalışma sınırları
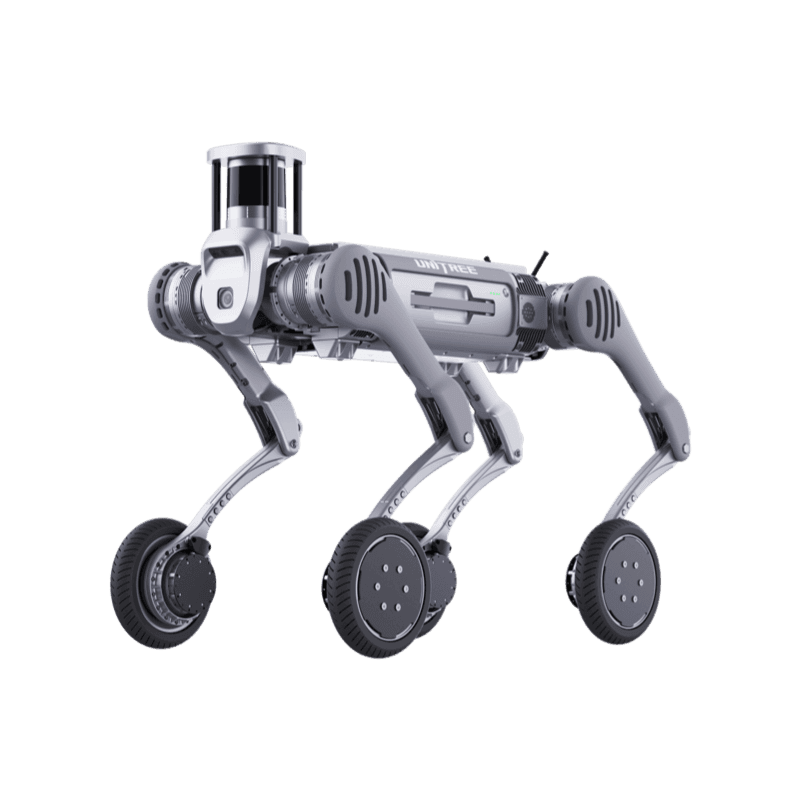
Unitree B2-W
Üstün Dayanıklılık, Yüksek Lojistik Verimliliği
Ürün sayfası- Koruma sınıfı
- IP67
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 120
- Azami hız
- 15
- Tırmanma
- 45°
- Ağırlık
- 85
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.