






























































Konsept senaryo
Hidroelektrik Santral Basınçlı Boru Kavitasyon İzleme
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Gözetimli otonomi
- Önerilen robot
- Unitree B2-W
Ele alınan problem
Basınçlı boru hattı ve türbin çarkındaki kavitasyon hasarının plansız duruşa yol açması.
Görev akışı taslağı
- 1Robot HES basınçlı boru hattı boyunca otonom devriye atar; akustik sensörler kavitasyon kaynaklı ultrasonik frekansları sürekli dinler.
- 2Ultrasonik kalınlık ölçer boru cidar kalınlığını periyodik ölçerek aşınma trendini hesaplar ve kalan ömrü tahmin eder.
- 3Titreşim ivmeölçer ve termal kamera verisi korelasyona alınarak türbin çarkı ve yatay aşınma riski değerlendirilir.
- 4Kavitasyon seviyesi kritik eşiği aştığında SCADA'ya alarm iletilir; türbin operasyon parametreleri otomatik optimize edilir.
Önerilen donanım
- Yüksek Frekanslı Akustik Sensör Dizilimi
- Ultrasonik Kalınlık Ölçer
- Termal Kamera
- Titreşim İvmeölçer
Önerilen yazılım
- Navigasyon
- Basınçlı boru hattı boyunca eğimli ve ıslak zemin SLAM navigasyonu
- Model
- Kavitasyon Frekans Analizi ve Boru Cidar Kalınlığı Eğilim Tahmini (Predictive)
- Entegrasyon
- HES SCADA ve Türbin Bakım Planlama Sistemi
Robotun gerçek çalışma sınırları
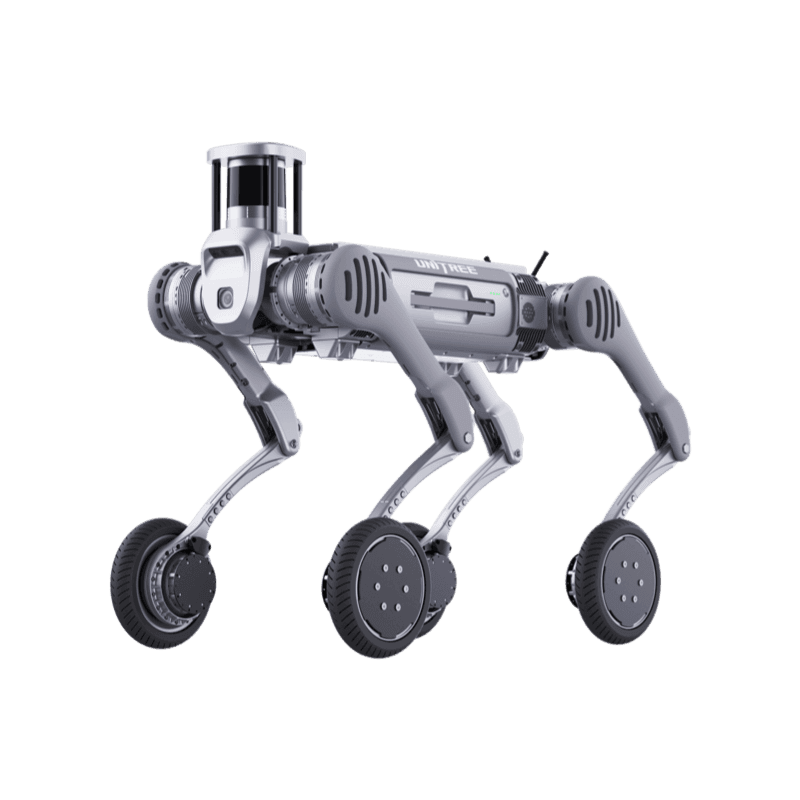
Unitree B2-W
Üstün Dayanıklılık, Yüksek Lojistik Verimliliği
Ürün sayfası- Koruma sınıfı
- IP67
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 120
- Azami hız
- 15
- Tırmanma
- 45°
- Ağırlık
- 85
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.