






























































Konsept senaryo
Demiryolu Ray Boşluğu ve Makas Ölçümü
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Uzaktan operatör
- Önerilen robot
- Unitree B2-W
Ele alınan problem
Geleneksel yaya demiryolu kontrolünün yavaşlığı ve insan ölçüm hataları.
Görev akışı taslağı
- 1Tekerlek modunda raylar üzerinde/kenarında kilometrelerce ilerler.
- 2Ray ek yerlerindeki genleşme boşluklarını ve makaslardaki mekanik aşınmaları LiDAR ile milimetrik ölçer.
- 3Kritik toleransı aşan noktaları bakım dairesine coğrafi etiketle gönderir.
Önerilen donanım
- Milimetrik Profil LiDAR
- Çift Optik Kamera
- RTK GPS
Önerilen yazılım
- Navigasyon
- Ray hattı üzerinde yüksek hızlı tekerlekli (wheeled) otonom seyir
- Model
- Ray Genleşme ve Yapısal Aşınma Analiz Algoritması
- Entegrasyon
- Demiryolu Sinyalizasyon ve Bakım Ağı
Robotun gerçek çalışma sınırları
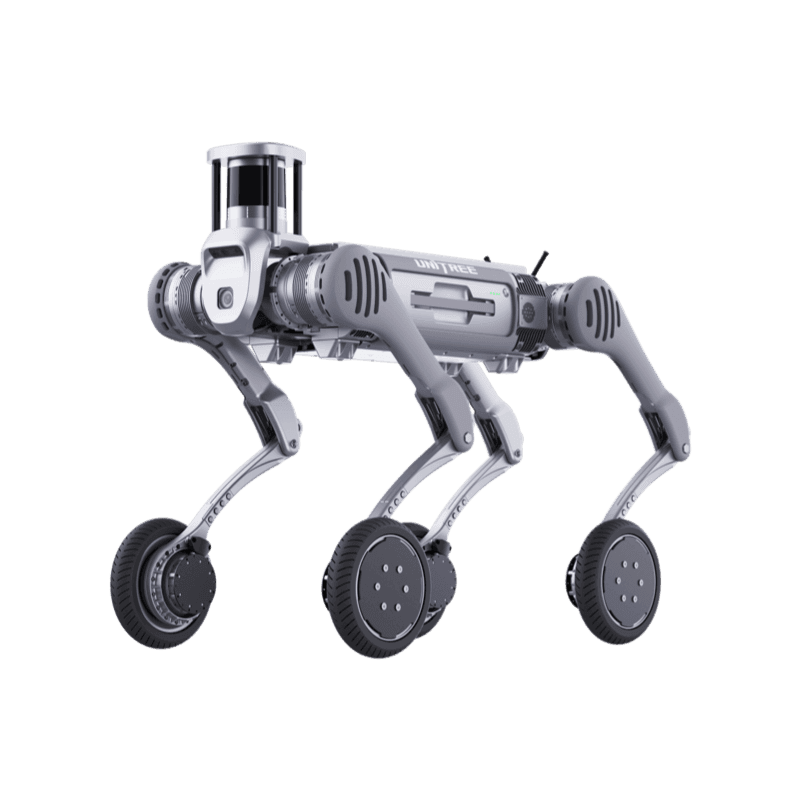
Unitree B2-W
Üstün Dayanıklılık, Yüksek Lojistik Verimliliği
Ürün sayfası- Koruma sınıfı
- IP67
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 120
- Azami hız
- 15
- Tırmanma
- 45°
- Ağırlık
- 85
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.