






























































Konsept senaryo
Liman Konteyner Numarası Takibi ve Stok Doğrulama
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Gözetimli otonomi
- Önerilen robot
- Unitree B2-W
Ele alınan problem
Yanlış istiflenen konteynerlerin yarattığı gemi yükleme gecikmeleri.
Görev akışı taslağı
- 1Gece/gündüz liman stok alanlarında konteyner koridorlarını tarar.
- 2Geçerken konteyner ISO kodlarını okur ve Liman (TOS) sistemiyle anlık eşleştirir.
- 3Yanlış istiflenmiş veya hasarlı konteynerleri tespit edip vinç operatörlerine raporlar.
Önerilen donanım
- OCR (Karakter Tanıma) Kamera
- Radar Çarpışma Önleyici
- Yüksek Kapasiteli Batarya
Önerilen yazılım
- Navigasyon
- Konteyner blokları arasında dinamik yol bulma (Tekerlekli Hızlı Geçiş)
- Model
- Dinamik OCR ve Konteyner Hasar Analizi
- Entegrasyon
- Liman Yönetim Sistemi (TOS) Veritabanı
Robotun gerçek çalışma sınırları
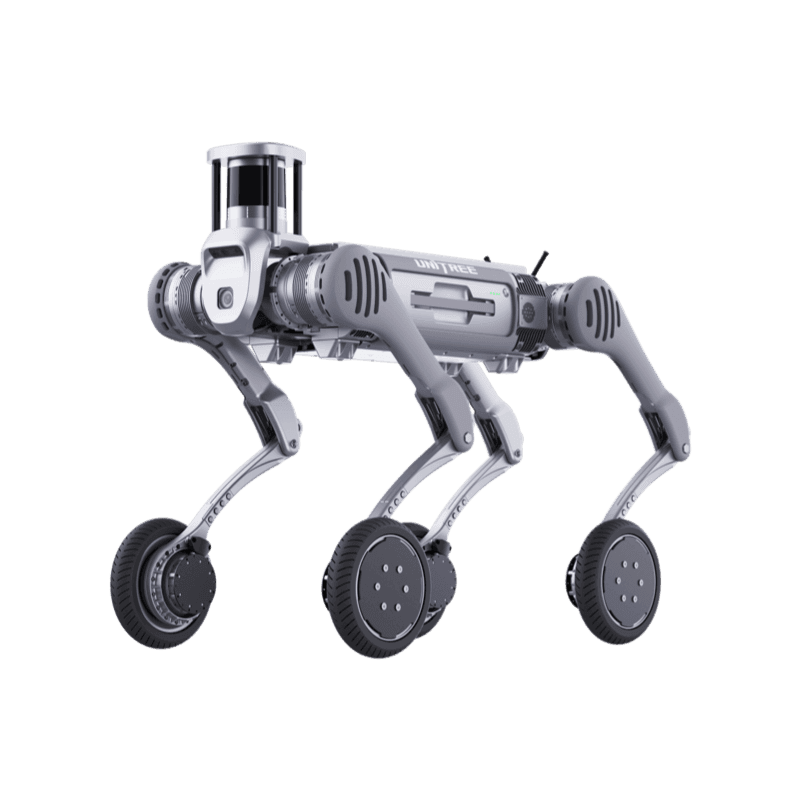
Unitree B2-W
Üstün Dayanıklılık, Yüksek Lojistik Verimliliği
Ürün sayfası- Koruma sınıfı
- IP67
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 120
- Azami hız
- 15
- Tırmanma
- 45°
- Ağırlık
- 85
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.