Axolotl3D Nedir?
Axolotl3D, NVIDIA Spatial Intelligence Lab'ten Anita Hu ve Maria Shugrina imzalı, ECCV 2026'da kabul edilen bir üretken model: konumlu görüntüler, görünürlük maskeleri ve kısmi nokta bulutlarından oluşan çok-kipli girdileri birleştirip, nesnenin görünmeyen kısımlarını da içeren eksiksiz 3B geometri üretiyor. Teknik omurgada Hunyuan3D-DiT modelinin ince ayarı ve farklı koşullama senaryolarını eğitim sırasında anında sentezleyen birleşik bir eğitim stratejisi var. Ayrıntılar için resmi proje sayfasına bakın.
Çözdüğü Problem: Gerçek Sahneler Hep Eksiktir
Bir nesneyi kameradan veya LiDAR'dan taradığınızda yalnızca sensörün gördüğü yüzeyleri elde edersiniz, arka yüz, alt yüzey ve örtülen bölgeler boş kalır. Axolotl3D'nin iddiası bu boşluğu 'makul' değil 'sadık' biçimde doldurmak: yazarlar temiz ve örtülü (occluded) ayarlarda son teknoloji performans ve gerçek dünya rekonstrüksiyonunda güçlü sonuçlar raporluyor (Toys4K ve OmniObject3D veri kümelerinde). Sayısal iddiaları makalenin kendisine bırakıyoruz.
Robotik Bağlantısı: Sadık Fiziksel Simülasyon
Bağlantıyı biz kurmuyoruz: projenin kendisi kuruyor: yazarlar uygulama olarak, yakalanan sahnelerdeki kısmen gözlenen nesnelerin tamamlanmasıyla daha eksiksiz ve sadık fiziksel simülasyon elde edilmesini gösteriyor. Robot öğrenmesinin bugünkü ana akımı simülasyonda eğitip gerçeğe aktarmak (sim-to-real) olduğuna göre, simülasyondaki sahnenin gerçeğe ne kadar sadık olduğu doğrudan politika kalitesine yansır. Eksik taranmış bir nesne fizik motorunda yanlış çarpışma geometrisi demektir; tamamlanmış nesne ise gerçeğine yakın temas dinamiği demektir.
Unitree Platformları İçin Anlamı
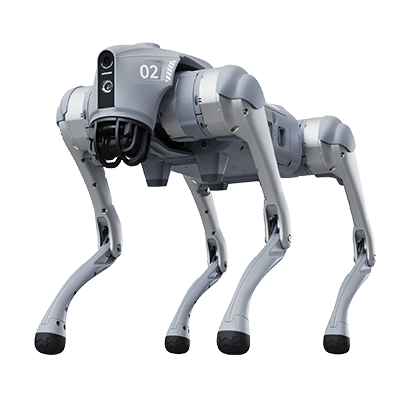
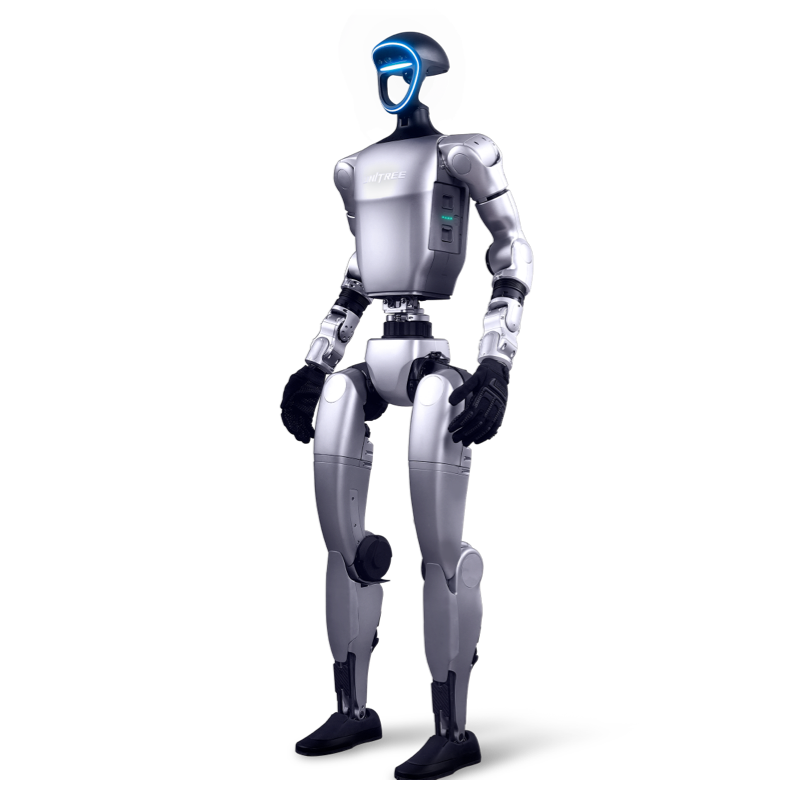
Unitree Go2 ve G1, çevrelerini Livox MID-360 3B LiDAR ve Intel RealSense derinlik kamerasıyla algılar; yani sahadan dönen her tarama, tanım gereği kısmi bir gözlemdir. Axolotl3D'nin temsil ettiği araştırma hattı olgunlaştıkça şu zincir güçlenir: robotun kendi sensör verisinden sim-ready dijital sahne kurmak → o sahnede unitree_rl_gym ile politika eğitmek veya UnifoLM-WMA tarzı dünya modellerini beslemek → gerçek robota daha az sürprizle dönmek. Açık beyan: Axolotl3D'nin Unitree Robotics ile herhangi bir bağı yoktur; bu bölüm partner mühendislik ekibimizin okumasıdır.
Türkiye'deki Araştırma Ekipleri İçin Not
Simülasyon-öncelikli robotik kuran üniversite laboratuvarları için pratik çıkarım şu: donanım seçiminde sensör verisinin kalitesi (LiDAR + derinlik) ve SDK erişimi, bu tür yeni yöntemlere kapı açan asıl yatırımdır. Go2 EDU ve G1 EDU tam bu nedenle araştırma standardı haline geldi. BAP/TÜBİTAK süreçleriyle alım için kurumsal alım rehberimize bakabilirsiniz.
Kod ve Erişim Durumu
Çalışma ECCV 2026 yayını ve proje sayfası üzerinden takip edilebiliyor. NVIDIA kaynak kodu açarsa, lisansı elverdiği ölçüde Türkçe dokümantasyon çevirisini Unitree Türkiye GitHub organizasyonunda yayımlamayı planlıyoruz; unitree_rl_gym ve UnifoLM-WMA çevirilerimizde izlediğimiz kalıpla.
Robotlar.org Notu
Robotlar.org'un NVIDIA veya çalışmanın yazarlarıyla bir ilişkisi yoktur ve makaleye ait sayısal sonuçlar burada yeniden üretilmemiştir. Türkiye'de Unitree platformları, sensör konfigürasyonları ve simülasyon altyapısı danışmanlığı için bize ulaşın; diğer araştırma incelemelerimizi açık kaynak sayfamızda derliyoruz.