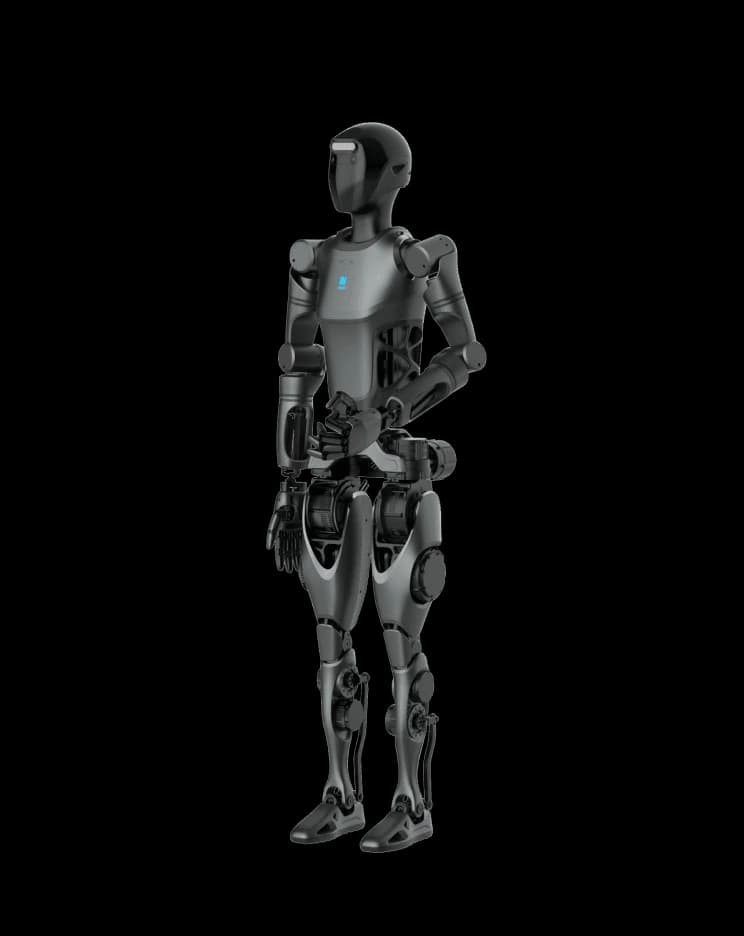
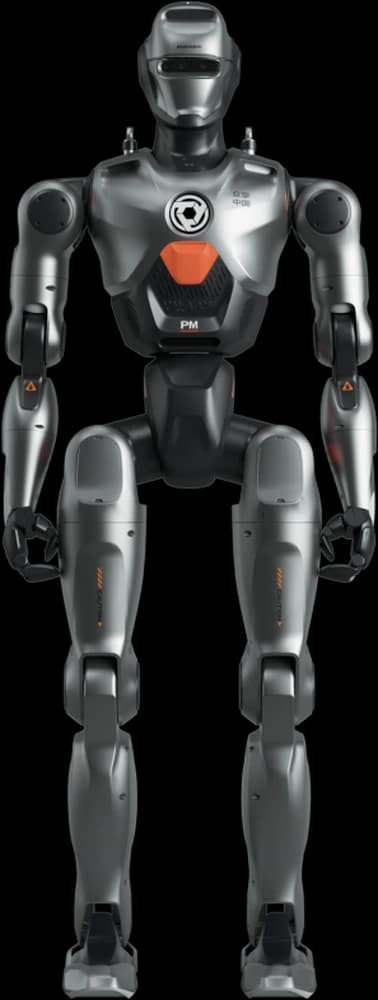
Asimov 1 (Menlo Research): açık kaynak insansı robot araştırma raporu
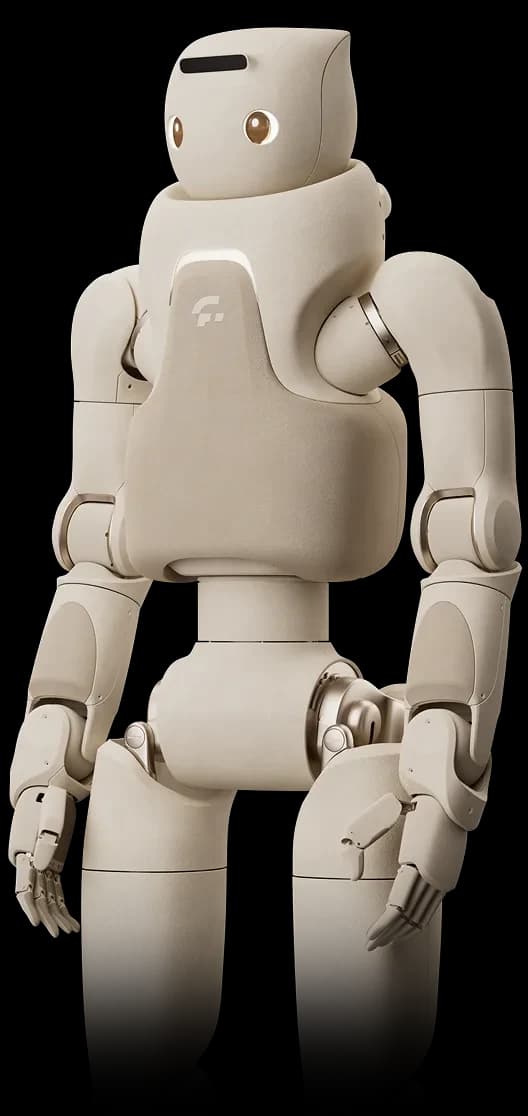
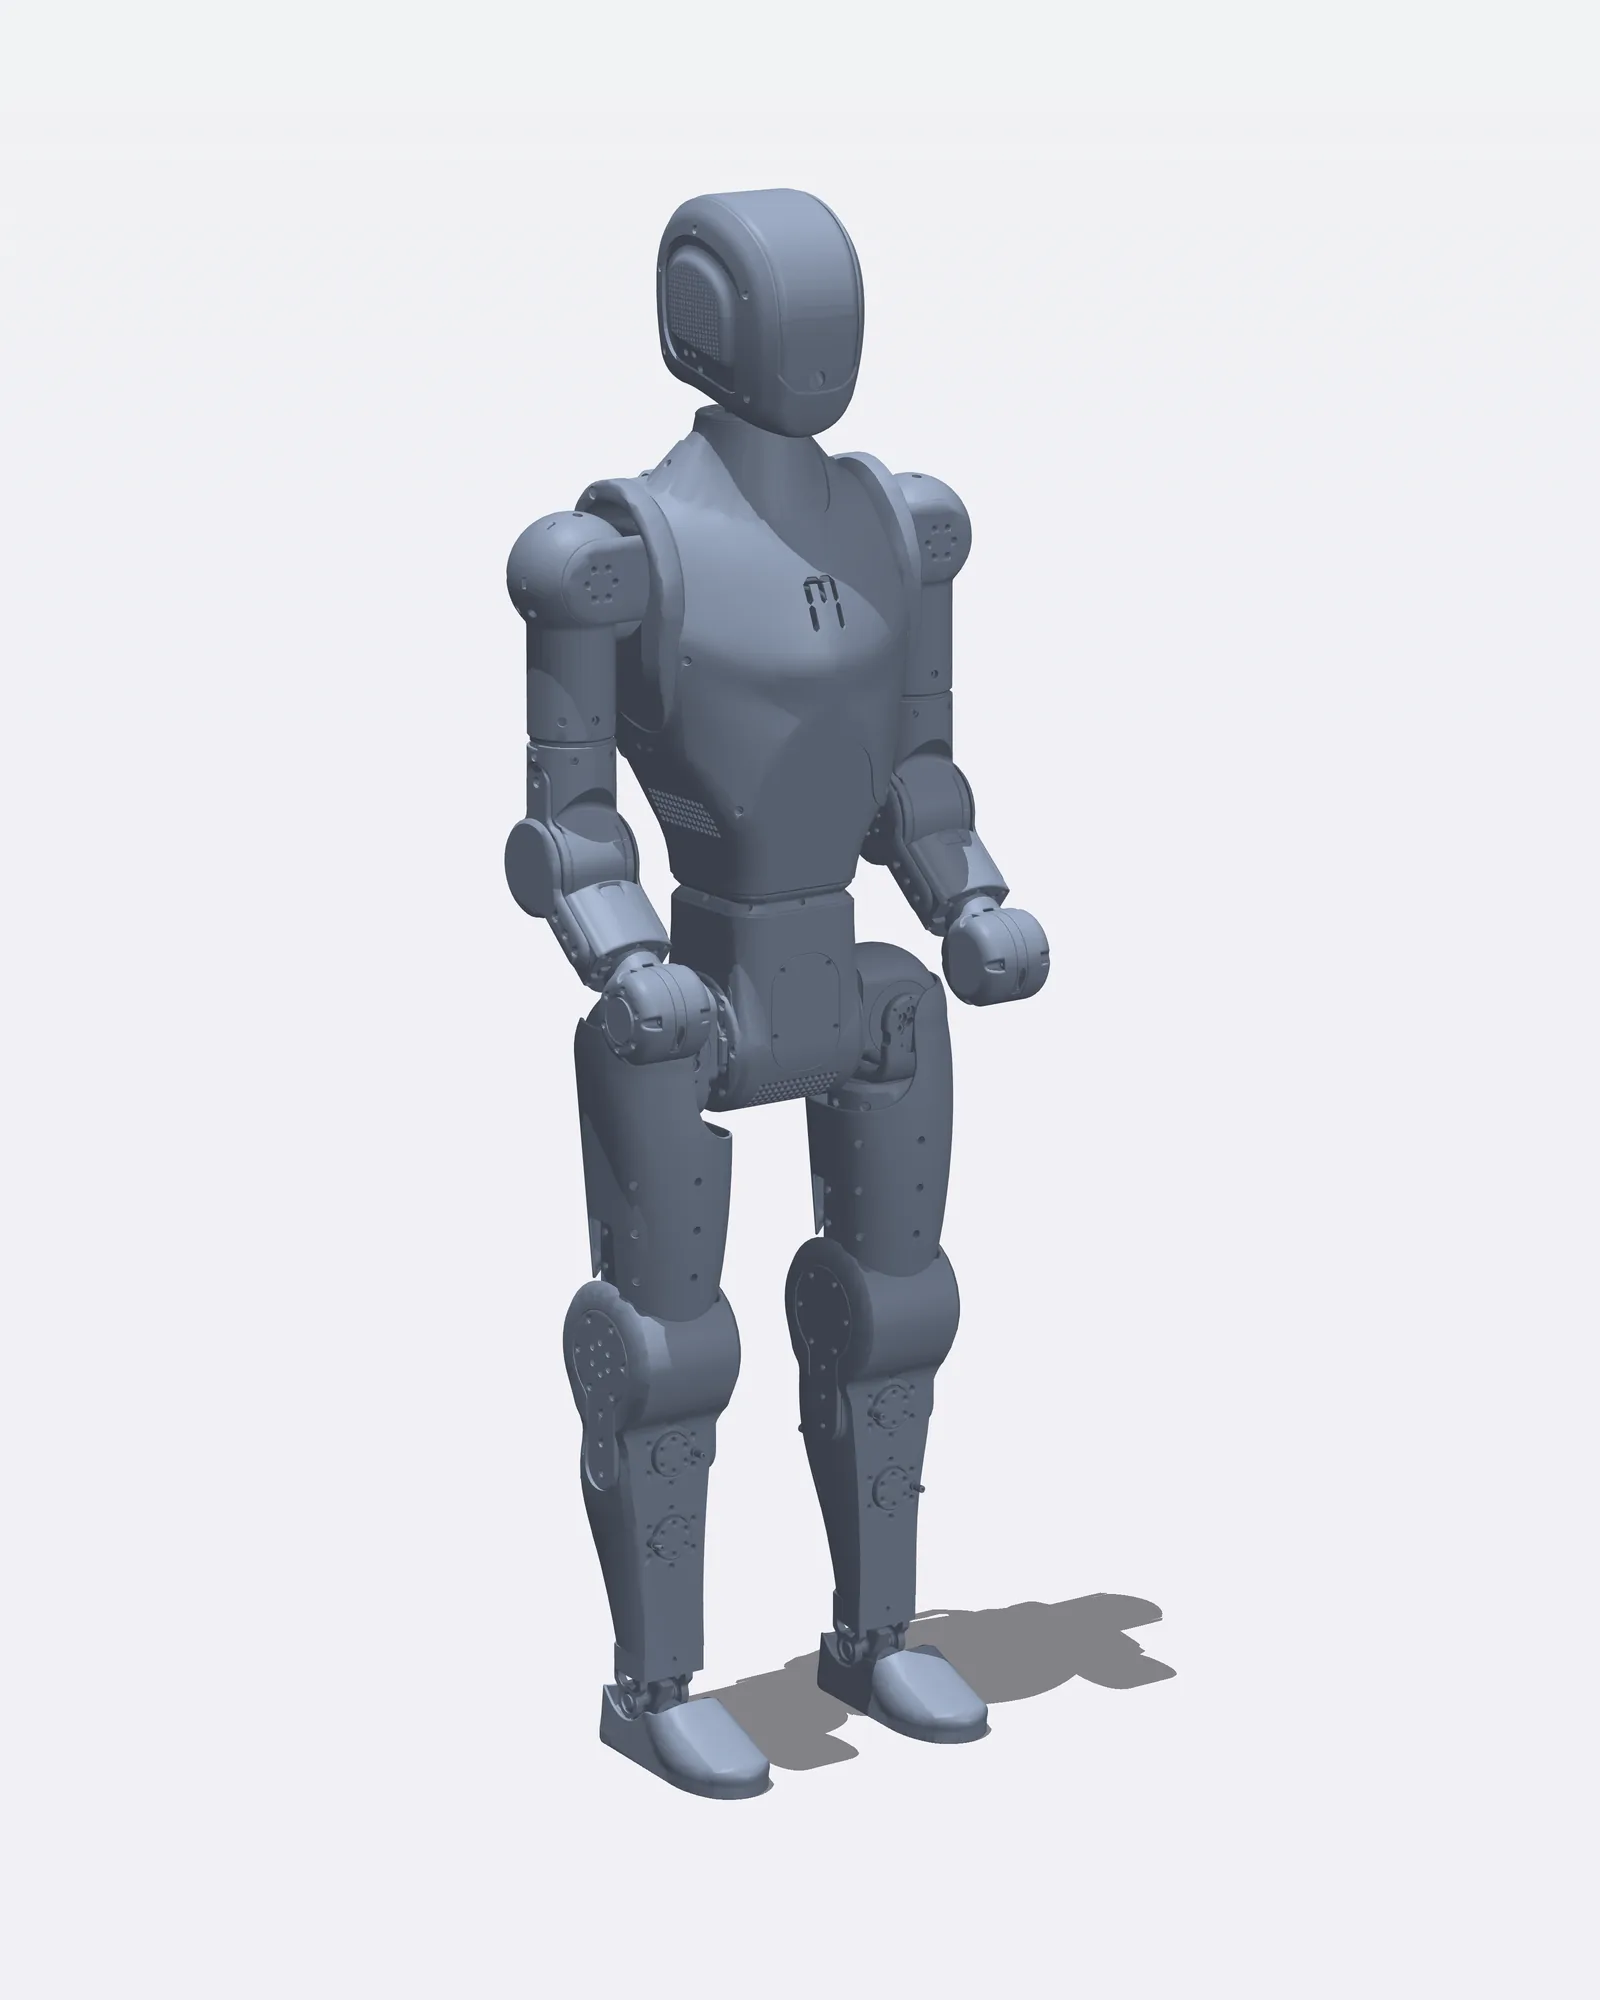
Asimov 1, Menlo Research'ün açık kaynak iki ayaklı insansı robotudur; Isaac Asimov'un robot yasalarıyla ilgisi yoktur, adı ürün adıdır. Depodaki dosyaları açtık, simülasyon modelini çalıştırdık, sayıları saydık ve doğrulayamadıklarımızı ayrı yazdık.
8 Kasım 2026 · Depo okuması ve simülasyon doğrulaması · Robotlar.org
Kısaca
- 01Boy ve kütle: yaklaşık 1,2 m ve yaklaşık 35 kg (üretici beyanı); simülasyon modelinde 35,55 kg çıktı.
- 02Eklem: 25 eyleyicili serbestlik derecesi (bacak 6x2, kol 5x2, bel 1, boyun 2).
- 03Lisans: donanım CERN-OHL-S-2.0, yazılım GPL-2.0.
- 04Durum: üretici DIY kit sunuyor; fiyat, teslimat ve gönderim için üretici sayfasına bakın. Yürüme politikası depoda yok.
- 05Bağımsızlık: Robotlar.org üreticiyle ilişkili değildir; robotu kurmadı ve test etmedi.
Asimov 1 nedir?
Asimov 1, Menlo Research'ün GitHub'da menloresearch/asimov-1 adresinde yayımladığı açık kaynak bir iki ayaklı insansı robot tasarımıdır. Depo; yedi alt montajlık mekanik CAD'i, elektrik şemalarını ve PCB dosyalarını, kablolama listelerini, MuJoCo ve URDF modellerini ve bir üretim manifestini bir arada veriyor. Yazıldığı tarihte (8 Kasım 2026, gh api) depo 1444 yıldız, 241 fork ve 10 katkıcıya sahip; sürüm etiketi yok.
Kimin yaptığı konusunda kaynaklar iki ad veriyor: README'de hem asimov.inc hem Menlo geçiyor, depo menloresearch hesabında duruyor. Menlo Research'ün kendi el kitabına göre ekip Singapur, Vietnam ve ABD'de çalışıyor ve Asimov Nisan 2026'da resmen duyuruldu. Önceki model Asimov 0 yalnızca bacak platformuydu.
Depo yazılımdan çok donanım ve varlık deposudur: GitHub dil dağılımında yalnızca 4800 bayt Python ve 69 bayt kabuk betiği var. README 'onboard software' dese de robot üstünde çalışan yazılım depoda yok.
Üretici bir DIY kit sunuyor. Sipariş sayfasına göre (menlo.ai/order, 8 Kasım 2026) kit 'Batch 5, Forming' olarak görünüyor, depozitoyla sipariş alınıyor, tahmini montaj süresi 20 saat ve montajlı bir seçenek için satışla görüşülmesi isteniyor. Ürün sayfası (menlo.ai/asimov) dünya çapında gönderim, çoğu ülkede gümrük ve tarifelerin üretici tarafından karşılandığı ve ABD ile Singapur'da montaj ve servis ortakları olduğu bilgisini veriyor; sipariş sayfası ise nihai fiyatın varış ülkesine, tarifeye ve nakliyeye göre değişebileceğini yazıyor. Montaj süresi üreticinin tahminidir, doğrulamadık. Türkiye'ye gönderim için ayrı bir yazılı teyit bulamadık. Güncel fiyat ve teslimat için üretici sayfalarına bakın.
Kit içeriği resmi sayfada şöyle sıralanıyor: yedi modülün parçaları ve cıvatalar, beş tipte 25 aktüatör, batarya ve şarj cihazı, Raspberry Pi 5, Radxa CM5, 2 MP kamera, kontrol kartları, hazır aktüatör kabloları ve alyan seti; lehim havyası ve multimetre gibi atölye araçları kullanıcıdan bekleniyor. Depo kendin tedarik yolunu da mümkün kılıyor: CAD ve manifest açık, hazır parçaların kimliği ise harici malzeme listesinde (manual.asimov.inc/v1/bom).
Teknik özellikler
Sol sütun README'nin ve üreticinin söylediği, sağ sütun depo dosyalarından ya da kendi simülasyon çalıştırmamızdan okuduğumuz değerdir. İkisi her satırda aynı şeyi söylemiyor; farklar metinde açıklandı.
Asimov 1 özellikleri: beyan ve doğrulama yan yana
| Özellik | Beyan (README, üretici) | Dosyalardan ve simülasyondan okuduğumuz |
|---|---|---|
| Boy | 1,2 m | Mesh sınırlayıcı kutusu 1,254 m (sıfır poz, sim modeli) |
| Kütle | 35 kg | 25 DOF modeli 35,552 kg; 27 DOF modeli 36,758 kg |
| Serbestlik derecesi | 25 eyleyicili: bacak 6x2, kol 5x2, bel 1, boyun 2 | URDF'de 25 eklem, kablolama CSV'sinde 25 benzersiz eklem |
| Hesaplama | Radxa CM5 (hareket kontrolü), Raspberry Pi 5 (medya ve ağ) | MCB kartı CM5 taşıyıcısı; Pi 5 başta, Ethernet ile bağlı (kablo listesi) |
| Haberleşme | CAN: 5 kanal 1 Mbps, 1 kanal 500 kbps | 6 kanal MCP2518FD; hangisinin 500 kbps olduğu depoda yok |
| Malzeme | 7075 alüminyum, MJF PA12 | Manifestte ayrıca 316L paslanmaz çelik (SLM) parçalar var |
| Eklem tork sınırı | Üretici sayfaları 120 N·m tepe tork veriyor | URDF effort: 12 ile 45 N·m arası; fark açıklanmamış |
| Ayak bileği roll aralığı | Belirtilmemiş | +/-0,1 rad (yaklaşık 5,7 derece); nedeni depoda yazılı değil |
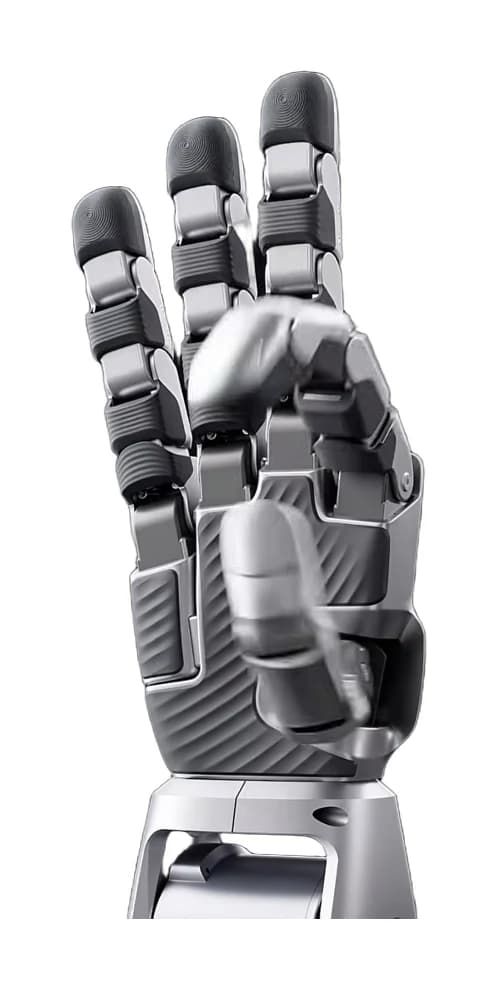
| El | DIY kit tablosunda 'eller dahil değil' | El CAD'i (350 ve 450 alt montajları) depoda yok |
| Lisans | Donanım CERN-OHL-S-2.0, yazılım GPL-2.0 | GitHub yalnızca CERN-OHL-S-2.0 etiketi gösteriyor |
Kaynaklar: README (Specifications), electrical/README.md, sim-model URDF ve MJCF, electrical/wiring/*.csv, kendi MuJoCo 3.3.7 çalıştırmamız. Mesh yüksekliği başı ve çıkıntıları içerebilir; 1,2 m yuvarlama olarak makul, birebir aynı değil.
README yük tablosu (üretici beyanı, doğrulanmadı)
| Hareket | Anma yükü | Tepe yük |
|---|---|---|
| Çömelme (squat) | 5 kg | Belirtilmemiş |
| Pazı bükme (biceps curl) | 5 kg | 15 kg |
| Öne kaldırma (front raise) | 5 kg | 15 kg |
| Yana kaldırma (lateral raise) | 6 kg | 18 kg |
Kaldırma hareketlerinde değerler her kol için verilmiş. Bağımsız ölçüm değildir; kendi kaba hesabımız 'Doğrulayamadıklarımız' bölümünde.
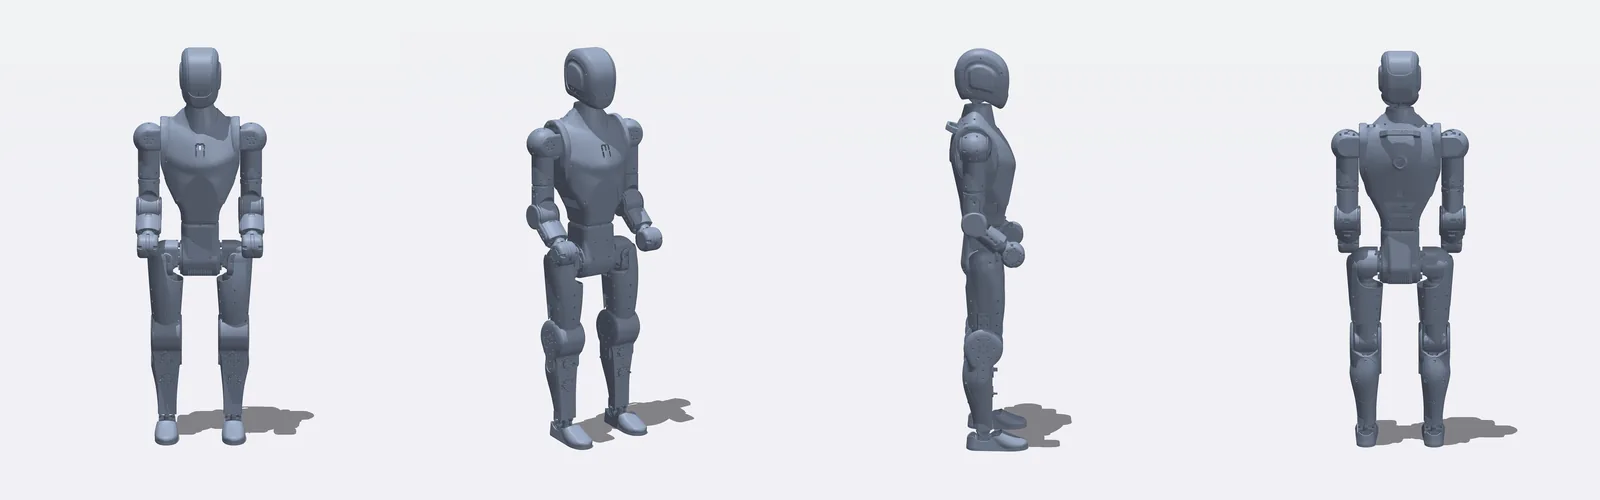
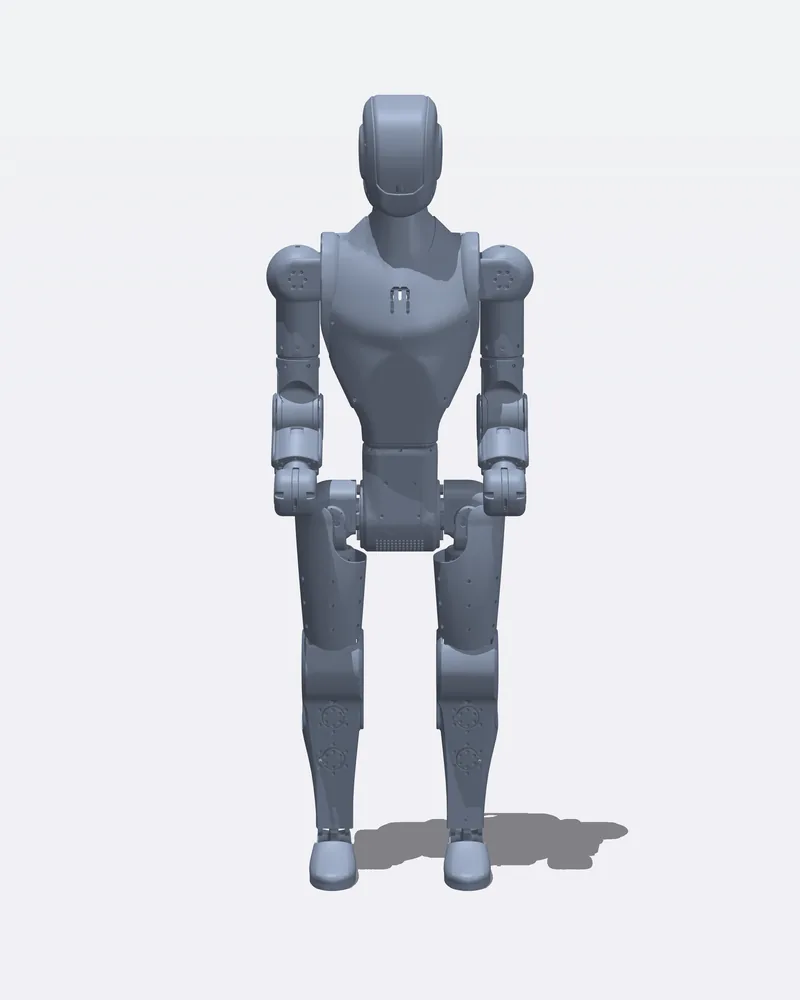
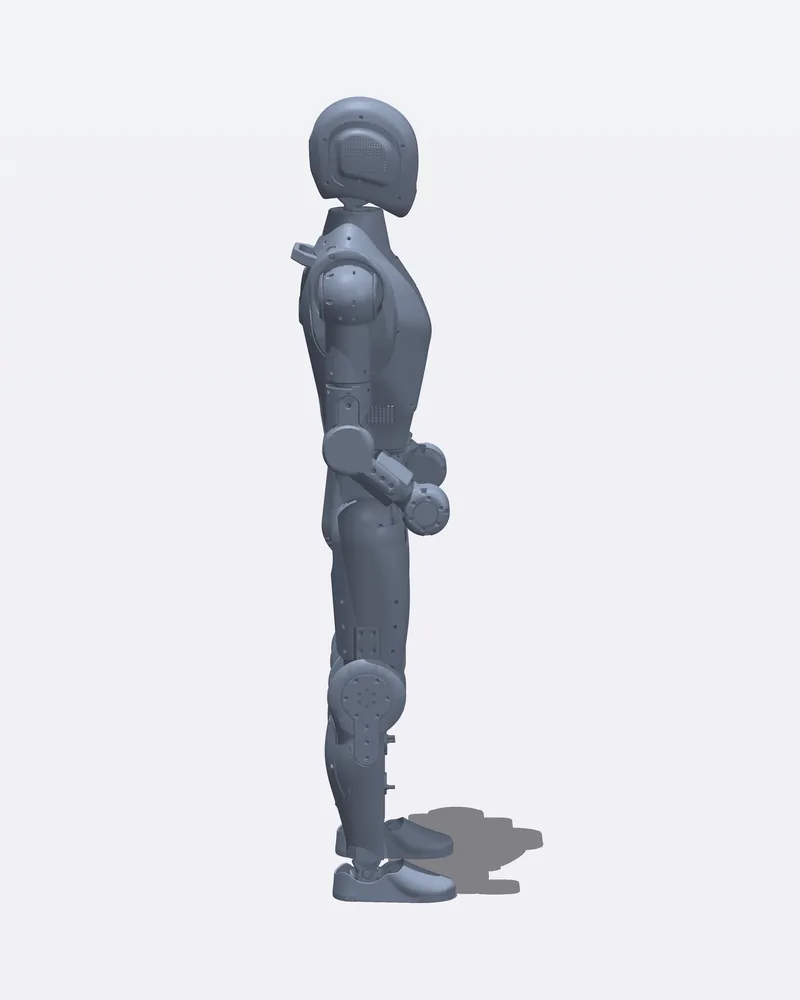
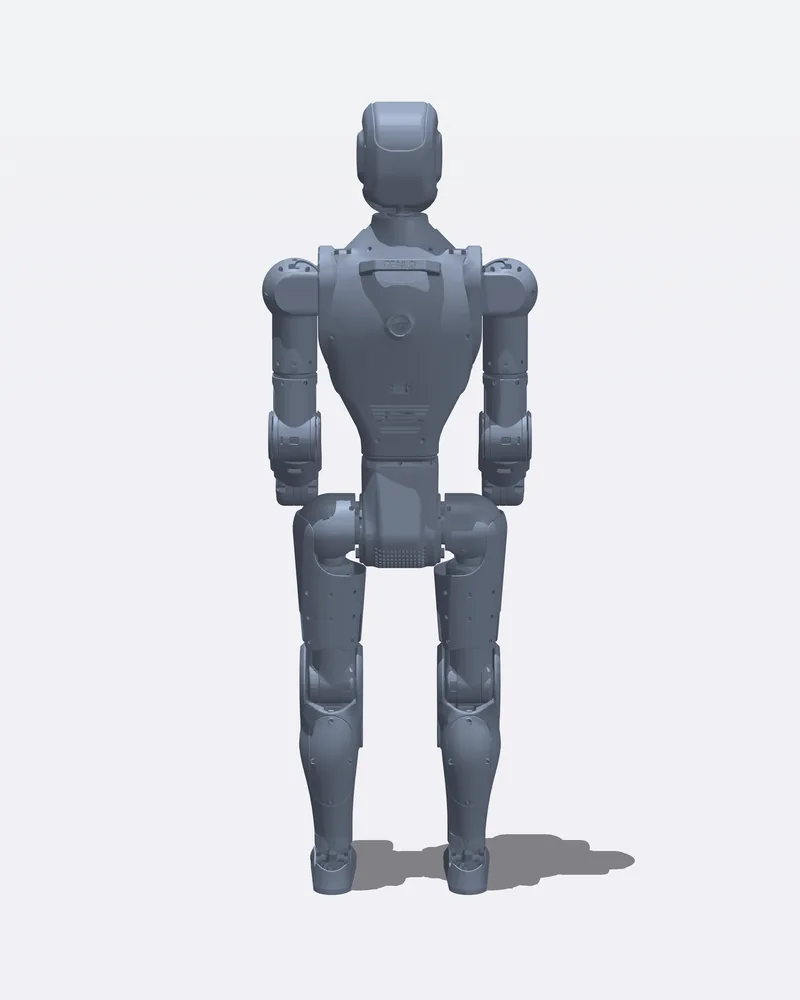
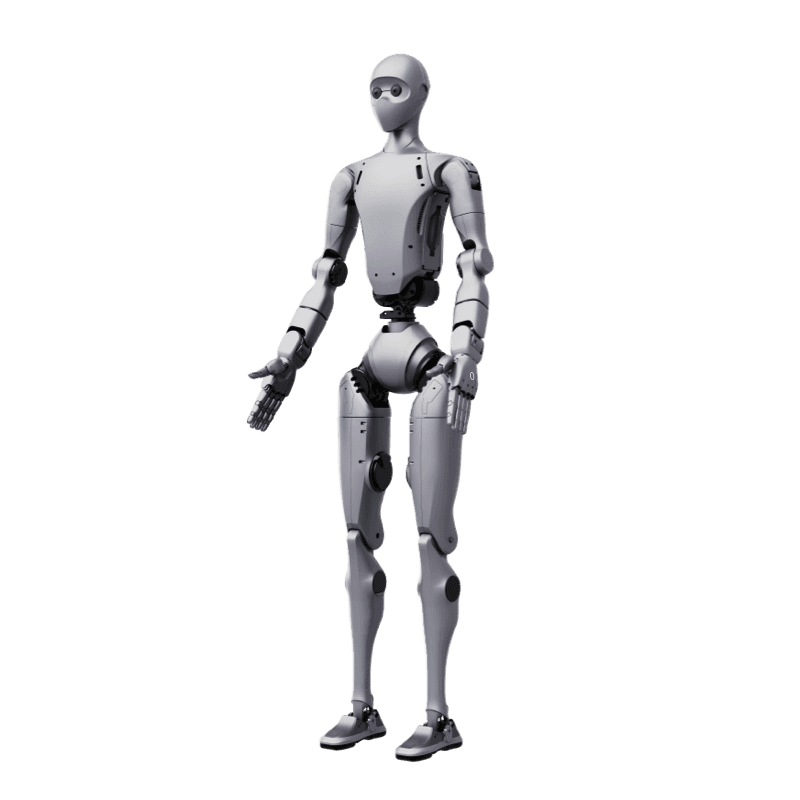
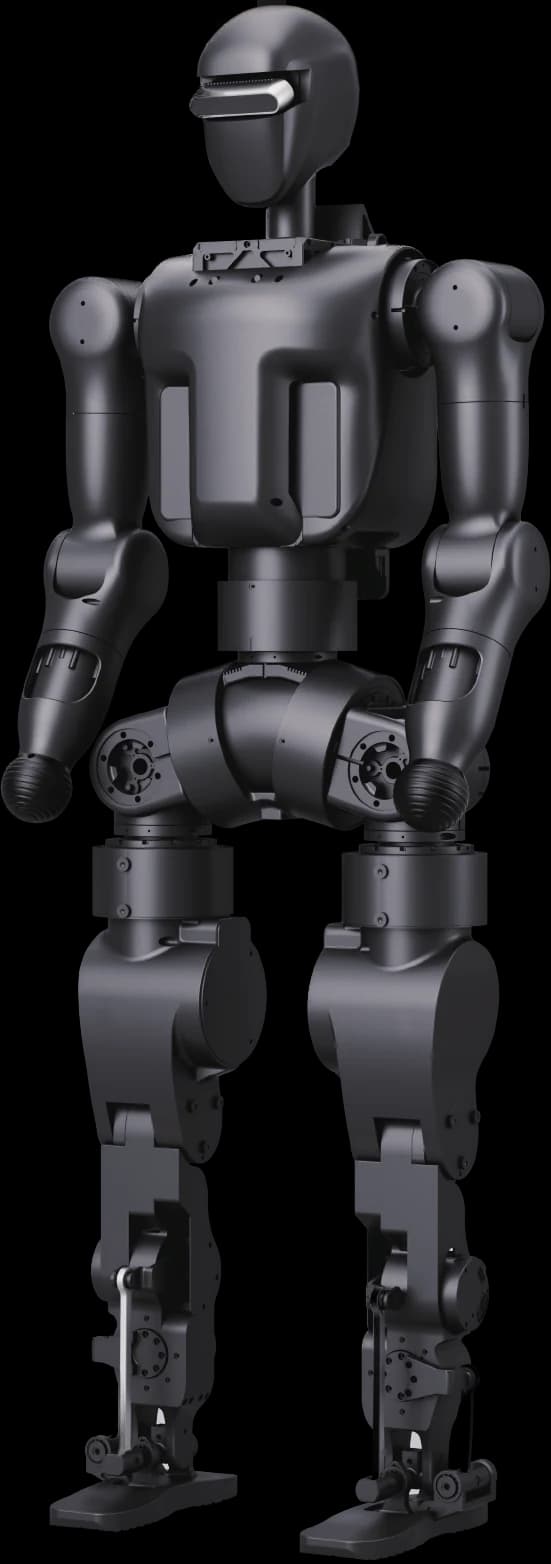
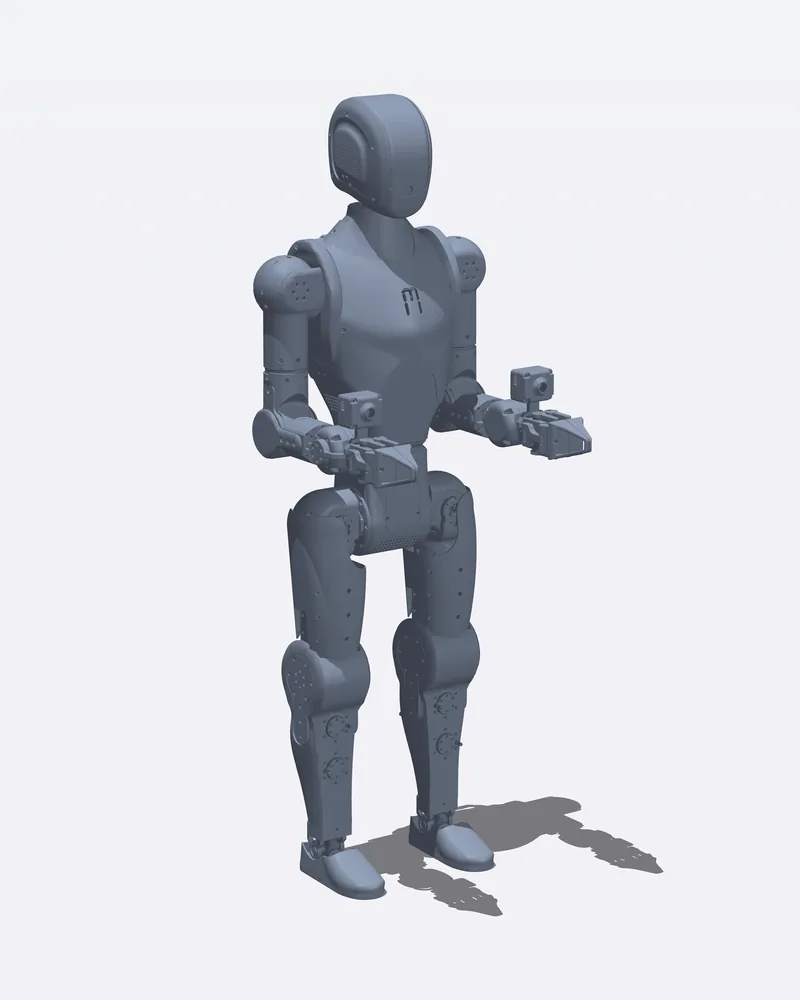
Görseller depodaki sadeleştirilmiş simülasyon mesh'inden üretildi: elektronik, kablo ve bağlantı elemanları yok, baş ile boyun arasındaki boşluk mesh yapısından geliyor.
Mekanik: 167 üretim dosyası, dört yöntem
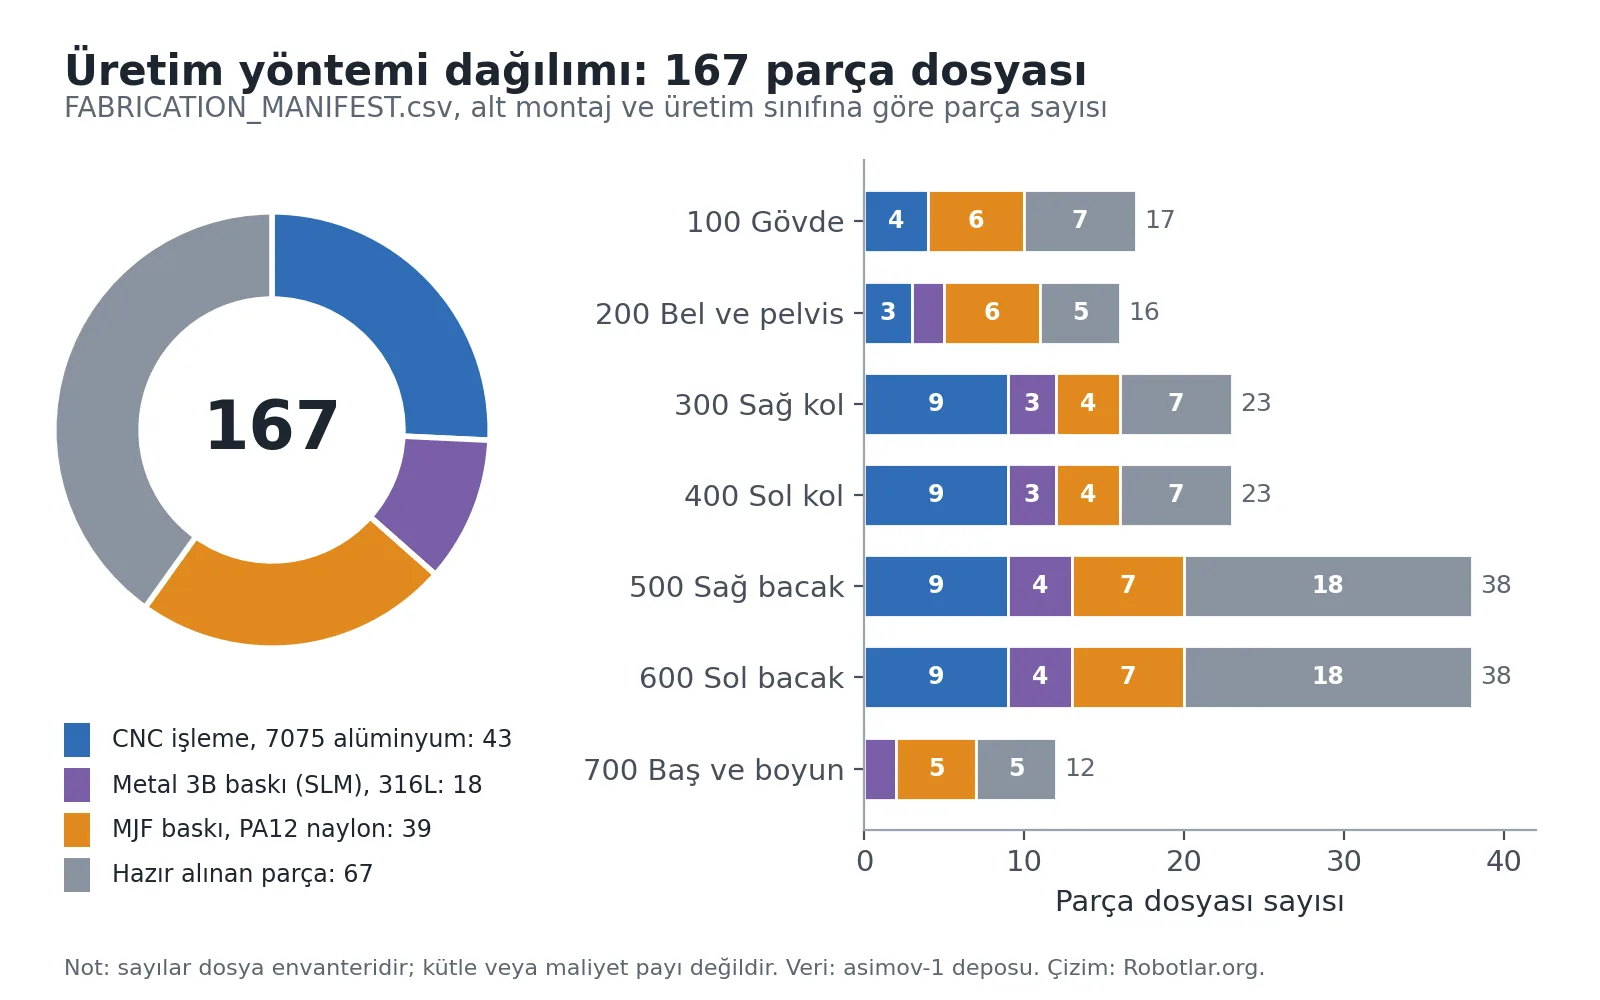
Mekanik klasör robotu yedi alt montaja bölüyor: 100 gövde, 200 bel, 300 sağ kol, 400 sol kol, 500 sağ bacak, 600 sol bacak, 700 baş. El için ayrılmış 350 ve 450 kodlarının CAD'i depoda yok. Parça adı ASV1_500_02A gibi okunur: proje, alt montaj, parça numarası ve son harf üretim yöntemi (A: 7075 alüminyum CNC, B: 316L SLM metal baskı, C: MJF PA12 naylon baskı, X: hazır parça).
FABRICATION_MANIFEST (CSV ve JSON, birbiriyle tutarlı) 167 giriş sayıyor: 67 hazır parça, 43 CNC 7075 alüminyum, 39 MJF PA12, 18 SLM 316L. Bu bir dosya envanteridir, adet içermez; yani 167 robottaki fiziksel parça sayısı değil, tasarım dosyası sayısıdır. Okunabilir 163 dosyanın içeriğini karşılaştırdığımızda yalnızca 129 farklı içerik çıktı: aynı hazır parça sağ ve sol bacakta birden çok numarayla tekrarlanıyor. Hazır parçaların aktüatör, rulman ya da cıvata olduğu STEP dosyalarından anlaşılmıyor; yalnızca parça numarası var.
Alt montaj ve üretim yöntemine göre dosya sayısı (FABRICATION_MANIFEST.csv)
| Alt montaj | 7075 Al CNC | 316L SLM | MJF PA12 | Hazır | Toplam |
|---|---|---|---|---|---|
| 100 Gövde | 4 | 0 | 6 | 7 | 17 |
| 200 Bel | 3 | 2 | 6 | 5 | 16 |
| 300 Sağ kol | 9 | 3 | 4 | 7 | 23 |
| 400 Sol kol | 9 | 3 | 4 | 7 | 23 |
| 500 Sağ bacak | 9 | 4 | 7 | 18 | 38 |
| 600 Sol bacak | 9 | 4 | 7 | 18 | 38 |
| 700 Baş | 0 | 2 | 5 | 5 | 12 |
| Toplam | 43 | 18 | 39 | 67 | 167 |
Sayılar dosya envanteridir; kütle, maliyet ya da adet payı değildir.
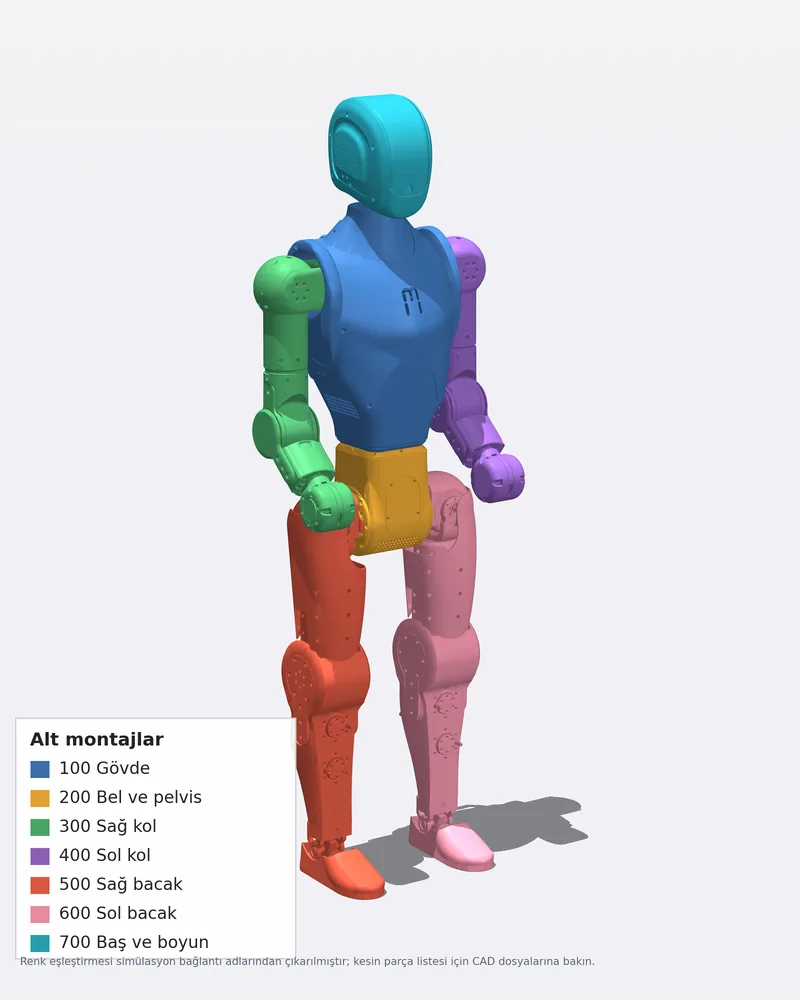
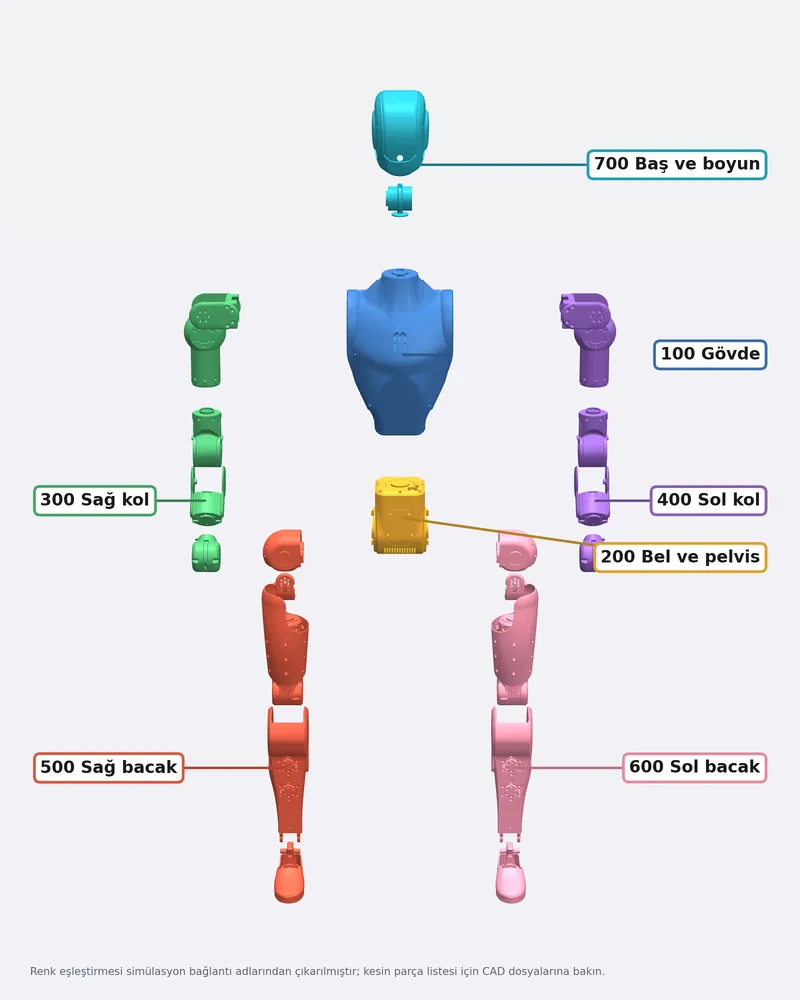
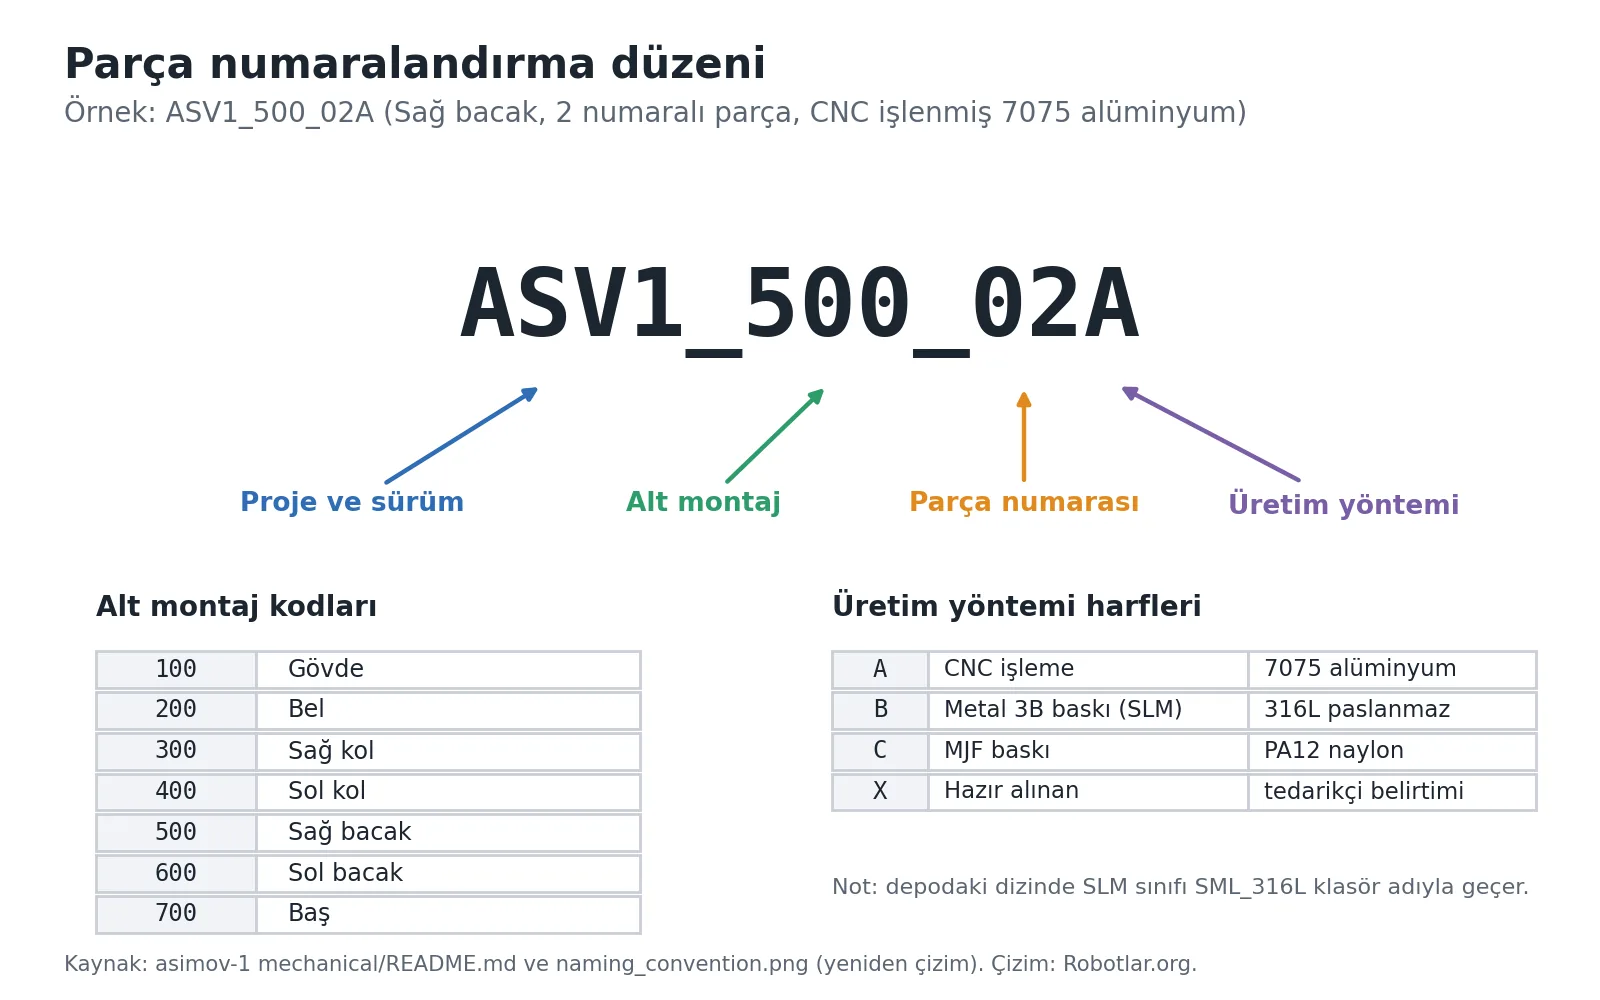
Aksesuar olarak ayakkabı tabanı (FDM, TPU 95A), kukla eller (PLA, Bambu Studio projesi) ve tabure ayrıca verilmiş. Renkli alt montaj görselindeki eşleştirme (hangi mesh bağlantısı hangi alt montaj kodu) simülasyon bağlantı adlarından çıkarıldı; gerçek CAD dosyaları Git LFS işaretçisi olarak geldiği için CAD üstünde doğrulayamadık.
Elektrik: altı CAN kanalı ve iki kartlı RPU
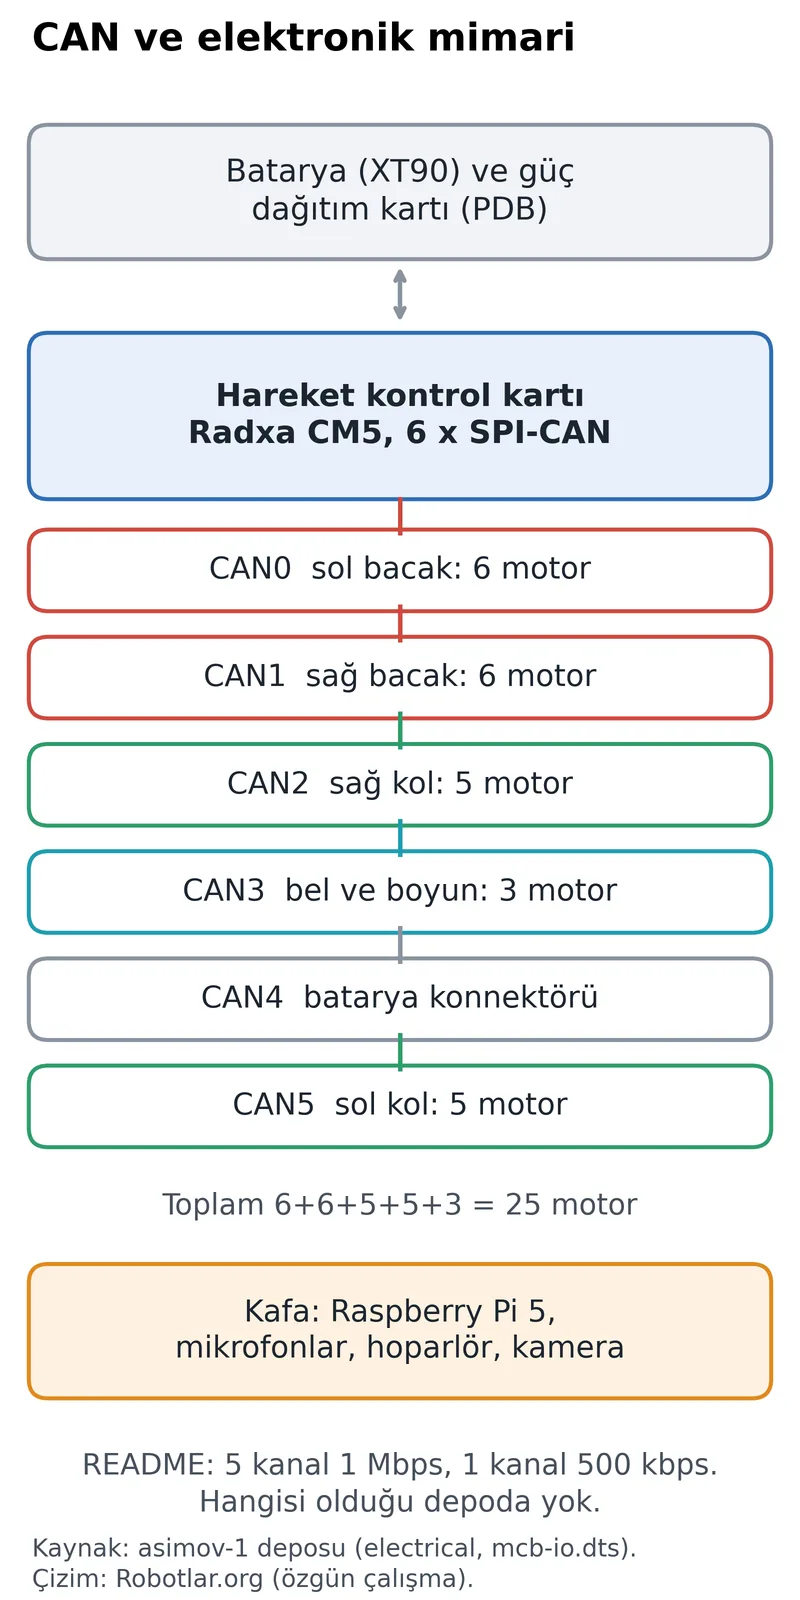
Merkez, RPU (Robot Processing Unit) adlı iki kartlı yığındır. Alttaki Motion Control Board (MCB) Radxa CM5 için taşıyıcı karttır ve IMU (LSM6DSV) ile motor haberleşme hatlarını taşır. Üstteki Power Distribution Board (PDB) bataryayı XT90(2+2) konnektörüyle alır, motor yollarına dağıtır ve tek bir 30 W, 5 V dönüştürücüyle (HI-LINK URB4805LD-30WR3) yardımcı beslemeyi üretir. Kafada ayrıca Raspberry Pi 5, bir kafa kartı ve bir Pi 5 şapkası bulunur. Batarya gerilimi, kapasitesi ve kimyası depoda yazılı değil.
Motorlar CAN ile konuşur. MCB üzerinde altı bağımsız kanal var; her biri bir MCP2518FD SPI-CAN denetleyicisi, bir SN65HVD230 alıcı-verici, bir 40 MHz kristal ve bir 120 ohm sonlandırma direncinden oluşuyor (mcb-io.dts: üç SPI portu, her birinde iki çip seçimi, 20 MHz SPI saati). CM5 tarafı 1,8 V, CAN denetleyicileri 3,3 V olduğundan dört TXB0104PW seviye kaydırıcı arada duruyor. Kanal eşlemesini PDB kartının pad-net analizinden çıkardık. Her eklem bir öncekinden zincirleme beslenir; kabloda XT30(2+2) kullanılır (iki pim güç, iki pim CAN).
Kablolama iki CSV'de listeli: 32 motor kablosu (6,9 m) ve 7 çeşitli kablo (2,67 m), yani 39 hazır kablo, toplam 9,57 m. Kablo kesiti, renk ve sigorta bilgisi CSV'lerde yok. Kartlar KiCad 10 formatında ve LCSC parça kodlu: MCB 4 katman ve 76 footprint, PDB 4 katman ve 25 footprint. Kafa kartı ise KiCad değil EasyEDA Pro (.epro) formatında ve Gerber dosyası yok.
CAN kanalı, bağlı bölge ve eklem sayısı (PDB kartı pad-net analizi)
| Kanal | PDB konnektörü | Bölge | Eklem |
|---|---|---|---|
| CAN0 | J104 LEFT_LEG | Sol bacak | 6 |
| CAN1 | J105 RIGHT_LEG | Sağ bacak | 6 |
| CAN2 | J109 RIGHT_ARM | Sağ kol | 5 |
| CAN3 | J106, J112, J115 | Boyun pitch, boyun yaw, bel yaw | 3 |
| CAN4 | J113 BATT_IN | Batarya konnektörüne çıkarılmış | 0 |
| CAN5 | J107 LEFT_ARM | Sol kol | 5 |
CAN4'ün batarya konnektöründen çıkarılma amacı ve hangi kanalın 500 kbps olduğu depoda yazılı değil.
Simülasyon: MuJoCo modeli ve 25/27 DOF farkı
sim-model klasörü iki model içeriyor. asimov_1_25dof üretim konfigürasyonunu temsil ediyor: serbest taban, IMU sensörleri, eklem başına rotor eylemsizliği ve aktüatörsüz bir MJCF (README'ye göre aktüatörler eğitim koduyla yapılandırılır). asimov_1_27dof her kola altıncı bir eklem ve altı eklemli paralel bir tutucu ekliyor; tabanı sabit, yalnızca iki tutucu motoru var. 27 DOF model üretim konfigürasyonundan farklıdır, 'simülasyon modeli' olarak okunmalıdır.
Kendi doğrulamamız: iki modeli mujoco 3.3.7 ile Python'da yükledik, ikisi de hatasız yüklendi. README doğrulama sürümü olarak 3.4.0 diyor; Python 3.9 ortamımızda bunun tekerleği yoktu. 25 DOF modelinde 25 menteşe eklemi ve bir serbest taban, toplam 35,552 kg var; README'deki '25 actuated' ve '35 kg' bu modelle örtüştü (kütle farkı yaklaşık yüzde 1,6). Aktüatörsüz modeli 1,5 saniye serbest bıraktığımızda sayısal olarak kararlı kaldı ve pelvis 0,63 m'den 0,445 m'ye çöktü; modelde sürücü olmadığı için beklenen sonuç.
Önemli bir uyarı (bizim çıkarımımız): iki modelde eklem sıfır konvansiyonu aynı değil. 27 DOF modelinde dirsek aralığı yaklaşık 35 derece kaymış (25 DOF sağ [-2,0944, 0]; 27 DOF sağ [-1,4836, 0,6108]) ve bilek yaw ekseni ters işaretli. README yalnızca 'eklem sıfır açıları 25 DOF konvansiyonunu korur' diyor. Bir politikayı bir modelden ötekine taşırken eklem sırası, işaret ve ofsetler yeniden eşlenmelidir. Simülasyon kütlesi de zamanla değişti: 17 Nisan sürümünde 32,37 kg, 13 Ağustos sürümünde 32,23 kg, bugün 35,55 kg; artışın büyük bölümü Ekim 2026'daki güncellemede (PR #29) eklenen bağlantı elemanı kütlesinden geliyor.
25 DOF ve 27 DOF simülasyon modelleri (MuJoCo 3.3.7 ile yükleme sonucu)
| Özellik | 25 DOF | 27 DOF |
|---|---|---|
| Eklem sayısı (njnt) | 26 (1 serbest taban + 25 menteşe) | 39 menteşe (27 gövde, 2 tutucu sürücü, 10 bağlı tutucu eklemi) |
| Taban | Serbest, pelvis z = 0,63 m | Sabit |
| Kol | Kol başına 5 DOF | Kol başına 6 DOF ve altı eklemli paralel tutucu |
| Aktüatör ve sensör | Aktüatör yok; 5 sensör | 2 tutucu motoru; sensör yok |
| Zaman adımı | 0,005 s, implicitfast | 0,002 s, varsayılan entegratör |
| Toplam kütle | 35,552 kg | 36,758 kg |
| Boyun tork sınırı | 12 N·m | 40 N·m |
Kaynak: sim-model MJCF/URDF dosyaları ve sim-model/README.md. Çalıştırma: mujoco 3.3.7, numpy 2.0.2, Python 3.9.6.
Deneyler ve gelişme çizgisi
Depoda 'experiments' ya da test klasörü yok; gelişmeyi commit ve pull request geçmişinden çıkardık.
Seçilmiş olaylar, 2026
| Tarih | Olay | Kaynak |
|---|---|---|
| 8 Nisan | asimov-1 deposu oluşturuldu | GitHub API |
| 17 Nisan | İlk sim modeli: 23 tork motoru, 32,37 kg | Commit a125483 |
| 25 Nisan | Açık kaynak lansman PR'ı birleşti | PR #2 |
| 17 Mayıs | Topluluktan Isaac Gym RL portu; birleştirilmeden kapandı | PR #9 |
| 21 Ağustos | 'Asimov v1 Upgrades': baş, bacak, gövde, ayak, kol (204 dosya) | PR #17 |
| 28 Eylül | Eklem aralıkları donanım limitlerine hizalandı | PR #25 |
| 22 Ekim | 25 ve 27 DOF ayrımı, tutucu, bağlantı elemanı kütlesi | PR #29 |
| 28 Ekim | asimov-1-amp deposu oluşturuldu | GitHub API |
| 4 Kasım | Ayakkabı, kukla el ve tabure varlıkları; son commit 43aa368 | PR #31 |
Topluluk RL denemeleri depo dışında yürüyor: PR #9'a verilen yanıtta depo, eğitim kodu için değil varlıklar için giriş noktası olarak tanımlanıyor. O denemenin PR gövdesindeki bulguları öğretici (bizim tekrar ettiğimiz deneyler değil): sağ ayak bileği pitch ekseni sola ayna, başka robot için ayarlı PD kazançları Asimov'un ağır bacaklarını kaldırmıyor, seyrek bir ayak havada kalma ödülü politikayı 'ayaklar yapışık' yerel optimuma sokuyor. Üretici hesabında iki depo daha var: asimov-mjlab (12 DOF bacak, mjlab, MuJoCo sim2sim demosu) ve 28 Ekim'de açılan asimov-1-amp (Isaac Lab, AMP ile hız takibi, 23 eklem). asimov-1-amp eski bir commit'e (35ae7b3) ve eski URDF yoluna kilitli; 22 Ekim'deki yeniden yapılanma yolu değiştirdiği için son sürümle çalıştırmak commit'in sabitlenmesini gerektirir.
Otomatik denetim sade: depodaki tek iş akışı (fabrication-manifest.yml) üretim manifestinin güncelliğini denetliyor; simülasyon modelinin yüklenmesi, URDF ile MJCF tutarlılığı, lint ya da birim testi otomatik denetlenmiyor. Yol haritasında 'Locomotion policy' ve 'Asimov Edge' hala 'yakında'; depoda bunlara dair ayrıntı yok. Üretici dokümanı ise tam vücut lokomosyon politikasının sağlanan firmware içinde bulunduğunu ve doğrudan aktüatör kontrolünün Asimov Edge ya da Asimov SDK ile mümkün olduğunu söylüyor (docs.menlo.ai/asimov/1); bunları görmedik, firmware'in indirmesi dokümanda 'coming soon'.
Lisans: CERN-OHL-S-2.0 ve GPL-2.0
Bu bölüm lisans metinlerinin sade özetidir ve hukuki tavsiye değildir. Ticari kullanım ya da türev ürün kararı için hukukçuya danışın.
İki lisansın sade karşılaştırması (metinlere göre)
| Konu | Donanım: CERN-OHL-S-2.0 | Yazılım: GPL-2.0 |
|---|---|---|
| Tür | Güçlü karşılıklı (strongly reciprocal) açık donanım lisansı | Copyleft yazılım lisansı |
| Ticari ve akademik kullanım | Yapmak, satmak, kopyalamak serbest; ayrı akademik şart yok | Çalıştırmak, değiştirmek, dağıtmak serbest |
| Dağıtırsanız | Her alıcıya tam kaynağı verin ya da kaynağın yerini bildirin | Kaynak kodu verin ya da yazılı teklifle erişim sağlayın |
| Değiştirirseniz | Değişikliği ve tarihini not edin, aynı lisansla lisanslayın, bildirimleri silmeyin | Türev çalışma bütün olarak GPL altında olmalı |
| Ad ve logo | Licensor adının onay izlenimi verecek kullanımına izin yok (Bölüm 8.2) | Telif ve lisans bildirimleri korunur |
| Garanti | Yok (Bölüm 6) | Yok |
Belirsizlikler: depoda dosya başlıklarında telif sahibi ya da SPDX bildirimi bulamadık; hangi dosyanın donanım, hangisinin yazılım sayılacağı açık değil. Özellikle sim-model klasörünün ve elektronik dosyalarının hangi lisansa girdiği yazılı değil. GPL için 'yalnızca 2.0' mı 'sonraki sürümler de' mi denmek istendiği de belli değil. Depodaki fotoğrafın (assets/asimov-v1.jpg) lisansı doğrulanmadı; bu yüzden sayfada o fotoğrafı değil, kendi renderlarımızı kullandık.
Doğrulayamadıklarımız ve depodaki eksikler
Aşağıdakilerin hiçbirini kesin hüküm olarak yazmıyoruz.
- Git LFS ile eksik STEP: tam gövde montajı (Asimov_1.STEP, işaretçide yazan boyutla yaklaşık 520 MB), dört MJF bacak parçası, kukla el projesi ve tabure STEP dosyaları yerelde LFS işaretçisi olarak geldi (10 dosya). 167 üretim STEP dosyasının 163'ü okunabilir. Bu yüzden renderları gerçek CAD'den değil simülasyon mesh'inden ürettik.
- Aktüatör modeli yok: üretici, model, redüktör oranı ve ağırlık depoda yazılı değil; simülasyon aktüatörleri eğitim koduna bırakılmış, PD kazançları yok.
- Yük iddiaları: README tepe yükleri basit hesabımızla uyuşmadı; bunu hata iddiası değil, doğrulama gerektiren bir soru olarak yazıyoruz. Sol omuz roll'ü 90 derece açıkken omuz ekseni ile bilek orijini arasındaki yatay mesafe 0,296 m. Yük kolunun 0,296 ile 0,496 m arasında olduğunu varsayarsak 6 kg için 17 ile 29 N·m, 18 kg için 52 ile 88 N·m gerekir (kol ağırlığı hariç); modeldeki omuz roll sınırı 25 N·m. Dirsekte 5 kg için yaklaşık 5,2 N·m, 15 kg için yaklaşık 15,6 N·m; sınır 12 N·m. Modeldeki sınırlar sürekli tork olabilir, tepe tork daha yüksek olabilir ya da yük kolu daha kısa olabilir. Bu bizim varsayımlı kaba hesabımızdır.
- Tork farkı: üretici sayfaları 120 N·m tepe tork veriyor, URDF'deki en yüksek sınır 45 N·m. Farkın nedeni belirtilmemiş.
- Batarya: üretici sayfaları 491 Wh, dokümanlar 13S4P veriyor; gerilim, BMS ve kimya depoda yok.
- 25 PDF okunamadı: Docs klasöründeki 25 mühendislik PDF'inin (1 rulman, 17 diş çizimi, 7 ısıl insert) içeriğini okuyamadık; tolerans, diş ve insert ölçüleri bu rapora girmedi.
- Lokomosyon: yürüme politikası README'de 'yakında', dokümanda firmware ile geliyor. Robotun yürüdüğünü doğrulamadık; manual.asimov.inc/v1/locomotion sayfasını okuyamadık (sunucu hatası).
- Dış kaynak rakamlarının çoğu arama özetleri ve sayfa özetleyiciyle okundu; kritik rakamlar orijinal sayfadan elle teyit edilmelidir.
Türkiye'de bununla ne yapılabilir?
Aşağıdaki altı fikrin hepsi çıkarımdır: depo dosyalarındaki olgulardan bizim çıkardığımız somut işlerdir, kanıtlanmış başarı iddiası değildir. Maliyet, ithalat vergisi ya da hibe için kaynak bulamadığımızdan o alanlarda rakam ya da hüküm yazmıyoruz.
- Çıkarım 1, sim modelinden RL eğitimi: 25 DOF MJCF/URDF hazır, ama aktüatör ve PD kazançları yok. Bir laboratuvar alt gövdeyi (12 DOF) asimov-mjlab'ın küçük ağı (256, 256, 128) ve 5 bin iterasyonluk PPO ayarıyla MuJoCo'da eğitip ilk sim2sim sonucunu yayımlayabilir. 27 DOF modelle çalışılacaksa eklem konvansiyon farkı baştan eşlenmeli. Dayanak: sim-model README'si, asimov-mjlab README'si.
- Çıkarım 2, aktüatör modeli çıkarma: depo tork ve hız sınırlarını, rotor eylemsizliğini ve ayak temas parametrelerini veriyor ama motor modelini vermiyor. Bir üniversite tork-hız ölçümleriyle aktüatör modeli çıkarıp açık yayımlayarak depodaki en belirgin eksiği kapatabilir. Robotun tamamı gerekmez, bir motor test tezgahı yeterli olabilir. Dayanak: URDF effort/velocity sınırları ve README'deki 'aktüatörler eğitim koduyla yapılandırılır' notu.
- Çıkarım 3, elektronik kartların yerel üretimi: PDB (4 katman, 25 footprint, çoğu delikli konnektör) ve Pi 5 şapkası (2 katman) KiCad kaynaklı; yerel bir PCB atölyesi ve elektronik laboratuvarıyla prototiplenebilir. MCB (4 katman, 76 footprint, 0,4 mm adımlı Hirose konnektör) için SMT hattı gerekir; LCSC kodlu bileşenler (MCP2518FD, SN65HVD230 vb.) büyük olasılıkla yurtdışından tedarik edilir. Dayanak: electrical/ klasörü, fabrication-toolkit ayarları.
- Çıkarım 4, yapısal parçaların yerel imalatı: tek bir bacak alt montajı (500) 9 CNC 7075, 7 MJF PA12, 4 SLM 316L ve 18 hazır parçadan oluşuyor. CNC ve MJF kalemleri yerel atölyelerle denenebilir; 316L SLM parçaları için yerel hizmet sınırlı olabilir. Çizim PDF'lerini okuyamadığımız için tolerans bilinmiyor, kapasite ve fiyat için kaynak yok. Dayanak: FABRICATION_MANIFEST.csv.
- Çıkarım 5, ders ve eğitim seti: kablolama CSV'si (39 kablo, XT30(2+2)), PDB ve tek bir CAN hattı bir mekatronik laboratuvarında tezgah düzeneği olarak kurulabilir; ayakkabı tabanı ve tabure FDM yazıcıyla basılabilen aksesuarlardır. Aktüatör kimliği harici malzeme listesinde olduğundan bu kit önce o listeye erişimi gerektirir (issue #4'te erişim sorunu bildirilmiş, çözülmüş görünüyor).
- Çıkarım 6, açık donanım katkısı ve uyumluluk: depoda doğrulanabilir somut eksikler var (ayak bileği roll aralığı için açık PR #24, 25/27 DOF konvansiyon farkı, CI'da sim yükleme testi yok). Dış katkının kabul edildiğine dair kanıt bulamadık (PR #9 birleştirilmeden kapandı, PR #24 açık), bu yüzden önce issue açmak akıllıca olur. Türev ürün düşünen bir girişim, sim-model dosyalarının lisans sınıflandırması ve CERN-OHL-S dağıtım şartları (Source Location) için hukukçuya danışmalı; CE gibi belgelendirme ve ithalat konuları bu raporun kapsamı dışındadır.
Benzer platformlarla yan yana
Tabloda yalnızca dolu ve kaynaklı değerler var. Unitree G1, H2 ve AgiBot X1 satırları sitemizin kendi katalog verisinden (robots.ts) alındı. Karşılaştırma performans ya da kalite hükmü vermez; DOF sayıları üreticiler arasında aynı tanımla verilmemiş olabilir. Fiyat sütunu bilerek yok.
Boy, kütle ve serbestlik derecesi, kaynaklarıyla
| Platform | Boy | Kütle | DOF | Kaynak |
|---|---|---|---|---|
| Asimov 1 | ~1,2 m | ~35 kg | 25 (+2 pasif ayak parmağı eklemi) | docs.menlo.ai/asimov/1; menlo.ai/asimov |
| AgiBot X1 | 130 cm | 33 kg | 34 | Robotlar.org katalog verisi (robots.ts) |
| Unitree G1 | 132 cm | 35 kg | 23 ile 43 | Robotlar.org katalog verisi (robots.ts) |
| Unitree H2 | 182 cm | ~70 kg | 31 | Robotlar.org katalog verisi (robots.ts) |
Erişim: 8 Kasım 2026. Açık kaynak insansı örnekler için SSS bölümüne bakın.
Sık sorulan sorular
Asimov 1 nedir ve kim geliştiriyor?
Asimov 1, Menlo Research'ün GitHub'da menloresearch/asimov-1 adresinde yayımladığı açık kaynak bir iki ayaklı insansı robot tasarımıdır. Menlo Research'ün el kitabına göre ekip Singapur, Vietnam ve ABD'de çalışıyor ve Asimov Nisan 2026'da resmen duyuruldu. Robotlar.org üreticiyle ilişkili değildir; bu sayfa bağımsız bir araştırma raporudur.
Asimov 1'in Asimov'un robot yasalarıyla ilgisi var mı?
Hayır. Asimov 1, Menlo Research'ün robotunun ürün adıdır; Isaac Asimov'un robot yasalarıyla bir ilgisi yoktur. Adın kökenine dair bir açıklamayı kaynaklarda bulamadık.
Asimov 1'in özellikleri nelerdir (boy, ağırlık, eklem sayısı)?
Üretici beyanına göre yaklaşık 1,2 m boy, yaklaşık 35 kg ve 25 eyleyicili serbestlik derecesi var (bacak 6x2, kol 5x2, bel 1, boyun 2). Hesaplama Radxa CM5 ve Raspberry Pi 5 ile yapılıyor, motor haberleşmesi altı CAN kanalıyla. Kendi doğrulamamızda 25 DOF simülasyon modeli MuJoCo 3.3.7 ile hatasız yüklendi ve 25 menteşe eklemi ile 35,55 kg verdi; mesh yüksekliği 1,254 m ölçüldü.
CERN-OHL-S nedir?
CERN Açık Donanım Lisansı sürüm 2'nin güçlü karşılıklı (strongly reciprocal) varyantıdır; 'S' bunu belirtir. Metne göre donanımı yapmak, satmak ve kopyalamak serbesttir; dağıtırsanız tam kaynağı vermeniz ya da kaynağın yerini bildirmeniz, değiştirirseniz aynı lisansı korumanız gerekir (lisans metni: ohwr.org/cern_ohl_s_v2.txt). Hukuki tavsiye değildir.
Asimov 1 hangi lisanslarla yayımlanıyor, ticari kullanım mümkün mü?
Donanım dosyaları CERN-OHL-S-2.0, yazılım GPL-2.0 ile yayımlanıyor. Metinlere göre ikisi de ticari kullanımı yasaklamıyor ama ikisi de karşılıklılık şartı koyuyor. Hangi dosyanın hangi lisansa girdiği, özellikle sim-model klasörü için, depoda açık değil. Ticari karar için hukukçuya danışın.
Asimov 1'i nasıl edinirim?
İki yol var. Üretici DIY kit sunuyor: sipariş sayfasında tahmini montaj süresi 20 saat yazıyor, ürün sayfası dünya çapında gönderimden söz ediyor; fiyat, teslimat ve gönderim için üreticinin sayfalarına bakılmalı (menlo.ai/order, menlo.ai/asimov, 8 Kasım 2026). Türkiye'ye gönderim için ayrı bir yazılı teyit bulamadık. İkinci yol kendin tedarik: CAD ve üretim manifesti depoda açık, hazır parçaların kimliği harici malzeme listesinde.
Asimov 1 eller dahil mi?
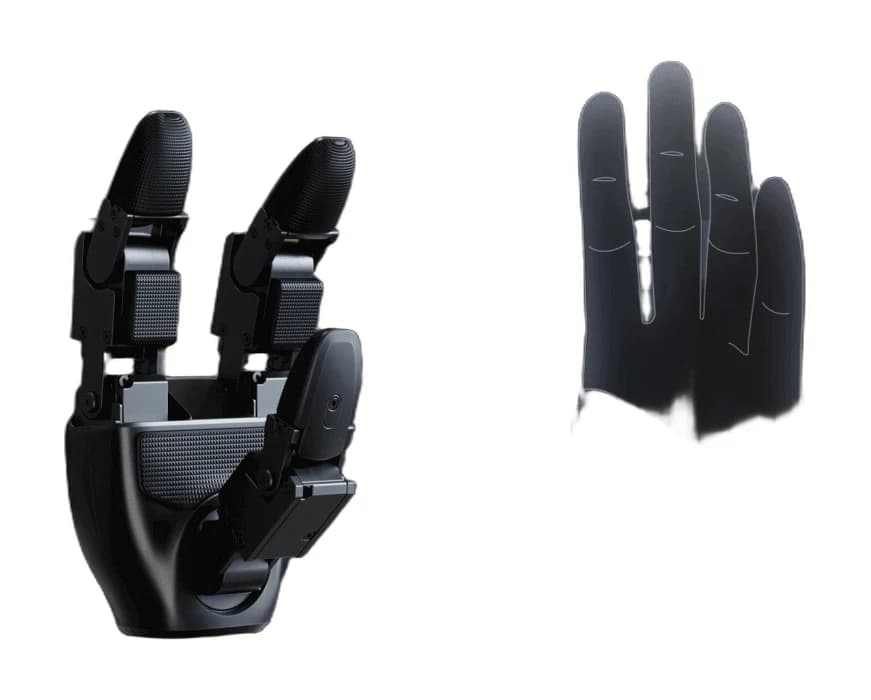
README'deki DIY kit tablosunda 'Tools, hands' dahil olmayanlar arasında. Depoda gerçek el CAD'i yok, yalnızca kukla el baskı dosyası var; 27 DOF simülasyon modelinde ise iki parmaklı bir tutucu tanımlı. Üretici dokümanı el, takım ve sensör eklenebildiğini söylüyor; sipariş sayfasındaki 'Does Asimov have hands?' sorusunun cevabını okuyamadık.
Asimov 1 yürüyor mu, yazılım hazır mı?
Bunu doğrulayamadık. README yol haritasında yürüme politikası ve Asimov Edge 'yakında' görünüyor ve depoda robot üstünde çalışan yazılım yok. Üretici dokümanı politikanın sağlanan firmware ile geldiğini söylüyor, biz görmedik. Sayfadaki simülasyon videosu bir anahtar kare poz animasyonudur; yürüme ya da denge göstermez.
Hangi açık kaynak insansı robotlar var?
Doğruladığımız örnekler: Asimov 1 (Menlo Research, donanım CERN-OHL-S-2.0); AgiBot X1 (sitemizin katalog verisine göre 130 cm, 33 kg, 34 DoF; donanım tasarımı, çıkarım yazılımı ve RL eğitim kodu GitHub'da); Berkeley Humanoid Lite (GitHub deposuna göre kod MIT, diğer varlıklar CC BY-SA 4.0); K-Scale K-Bot (açık kaynaktı, fakat şirket haberlere göre Kasım 2025'te kapandı).
Asimov 1 ile Unitree G1 arasındaki fark nedir?
Kaynaklı ölçülerle: Unitree G1 sitemizin katalog verisine göre 132 cm, 35 kg ve 23 ile 43 serbestlik derecesinde; Asimov 1 yaklaşık 1,2 m, yaklaşık 35 kg ve 25 eyleyicili serbestlik derecesinde. Asimov 1'in CAD, elektrik ve simülasyon dosyaları depoda açık. Bu sayfa performans ya da kalite karşılaştırması yapmaz; DOF sayıları üreticiler arasında aynı tanımla verilmemiş olabilir.
Kaynaklar
Tüm kaynaklara erişim tarihi 8 Kasım 2026'dır. Fiyat, teslimat ve gönderim gibi canlı bilgiler için üretici sayfalarına bakın.
- 1.menloresearch/asimov-1 deposu (README, mechanical, electrical, sim-model)Ana kaynak; yerel kopya commit 43aa368, geçmiş GitHub API ile okundu (erişim 8 Kasım 2026)
- 2.HARDWARE-LICENSE.txt (CERN-OHL-S-2.0)Donanım lisansı metni (erişim 8 Kasım 2026)
- 3.SOFTWARE-LICENSE.txt (GPL-2.0)Yazılım lisansı metni (erişim 8 Kasım 2026)
- 4.Asimov 1 dokümanları (Menlo Docs)Üretici dokümanı: özellikler, yazılım durumu (erişim 8 Kasım 2026)
- 5.Asimov 1 malzeme listesi (BOM)README'nin yönlendirdiği harici liste; okunmadı (erişim 8 Kasım 2026)
- 6.Menlo Research: Asimov 1 ürün sayfasıGönderim ve servis beyanı, boy, kütle, tork (erişim 8 Kasım 2026)
- 7.Menlo Research: Asimov 1 sipariş sayfasıKit içeriği, tahmini montaj süresi (erişim 8 Kasım 2026)
- 8.Menlo Research el kitabı: Menlo nedirEkip ve duyuru bilgisi (erişim 8 Kasım 2026)
- 9.asimov-mjlab12 DOF bacak locomotion denemesi (erişim 8 Kasım 2026)
- 10.asimov-1-ampIsaac Lab AMP hız takibi (erişim 8 Kasım 2026)
- 11.Berkeley Humanoid LiteSSS: lisans bilgisi (erişim 8 Kasım 2026)
- 12.CERN-OHL-S-2.0 metniLisans resmi metni (erişim 8 Kasım 2026)
- 13.GNU GPL-2.0 metniLisans resmi metni (erişim 8 Kasım 2026)
Yöntem
Ne yaptık: deponun yerel kopyasını (43aa368) okuyup manifesti, şemaları, PCB ve device tree dosyalarını, kablolama CSV'lerini, URDF ve MJCF dosyalarını saydık ve ayrıştırdık; geçmişi GitHub API ile okuduk; 25 ve 27 DOF modellerini mujoco 3.3.7 ile yükleyip kütle, eklem sınırları ve pasif düşüşü ölçtük; görselleri simülasyon mesh'lerinden, diyagramları depo verisinden ürettik. Üretici sayfalarını 8 Kasım 2026'da doğrudan okuduk.
Ne yapmadık: robotu kurmadık, gerçek donanımla ölçüm yapmadık, üreticiyle görüşmedik; 25 PDF'i ve harici malzeme listesini okumadık; fiyat, maliyet ya da getiri analizi ve hukuki değerlendirme yapmadık.
'Çıkarım' ya da 'tahmin' diye işaretli her cümle bizim yorumumuzdur; işaretsiz rakamlar dosyalardan, GitHub kayıtlarından ya da belirtilen kaynaktan gelir.
Görsel ve lisans notu
Bu sayfadaki render, video ve diyagramlar Robotlar.org tarafından, menloresearch/asimov-1 deposundaki sim-model STL dosyalarından ve depo verisinden türetilmiştir; 8 Kasım 2026'da bizim tarafımızdan işlenmiştir. Kaynak donanım dosyaları CERN-OHL-S-2.0 kapsamındadır ve lisans metnindeki koşullar geçerlidir (lisans metni: https://ohwr.org/cern_ohl_s_v2.txt). Kaynak konumu (Source Location): https://github.com/menloresearch/asimov-1.
Menlo Research adı ve logosu üreticiye aittir; bu sayfadaki kullanım onay ya da ortaklık anlamına gelmez. Modelde görünen 'M' amblemi Menlo'ya aittir.