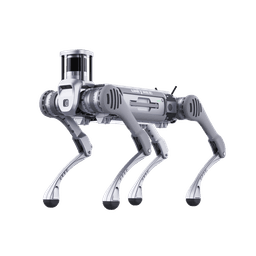
Tünel ve mağarada neden bacaklı robot kullanılır?
Tekerlekli ve paletli araçlar düz zeminde verimlidir. Yer altında ise zemin sık değişir: servis merdivenleri, kablo kanalları, göçük molozu, ıslak kaya ve dar geçitler. Bacaklı robot bu engellerin çoğunu adım atarak geçer.
Kamuya açık en güçlü örnek DARPA Subterranean Challenge (SubT) yarışmasıdır. 2021 finalinde birinci olan CERBERUS takımı dört ayaklı ANYmal robotlarıyla çalıştı. Puanda eşit kalıp ikinci sıraya yerleşen CSIRO Data61 takımı ise paletli robotlar ve Spot kullandı. İki takım da bacaklı platformu tünel, mağara ve kentsel yer altı bölümlerinde kullandı.
Bacak her şeyi çözmez. Su birikintisinde geçilebilecek derinlik, kaygan çamurdaki davranış ve düşme sonrası kalkma üreticiler tarafından yayımlanmaz. Bu değerler sahada ölçülür.
Robot yer altında konumunu ve haritayı nasıl çıkarır?
Yer altında GPS yoktur. Robot konumunu kendi sensörleriyle hesaplar. SubT finalinde hemen hemen tüm takımlar LiDAR tabanlı SLAM (eş zamanlı konumlama ve haritalama) kullandı. Robot lazer tarayıcıyla çevreyi ölçer, bu ölçümleri ataletsel sensörle birleştirir ve haritayı yürürken çizer.
- LiDAR ana sensördür. Karanlıkta, tozda ve düzensiz kesitte en güvenilir veriyi o verir.
- Termal kamera tespit içindir. İnsan, sıcak nokta ve yangın izi gibi hedefleri bulur. Dört ayaklı robotlarda termal kamerayla navigasyonun doğrulandığı bir çalışma bulamadık.
- Harita birleştirme birden çok robotun parçalarını tek haritada toplar. CSIRO takımı 5 saniyede bir harita parçası paylaştı. Takımın kendi analizine göre ortalama hata yaklaşık 3 cm, DARPA'ya göre kapsama yüzde 91 oldu.
Termal görev yükü seçimi için termal kameralı robot köpek rehberine bakabilirsiniz.
Yer altında asıl sorun neden iletişimdir?
Tünel, radyo dalgası için bir dalga kılavuzu gibi davranır. Kesitin belirlediği kesim frekansının altındaki sinyal ilerlemez. Metro boyutundaki tünellerde yapılan ölçümlere göre en verimli bant yaklaşık 400 MHz ile 1 GHz arasıdır. Çok düşük frekans tünelde ilerlemez, çok yüksek frekans ise dönemeçlerde hızla zayıflar.
Doğal mağara daha zordur. Kesit düzensizdir, dönemeç çoktur. Mağaraya özgü yayımlanmış bir ölçüm bulamadık. Bu yüzden menzil her sahada yeniden ölçülür.
Robotun kendi Wi-Fi bağlantısı açık alanda yeterli olabilir. Tünelde ise birkaç dönemeçten sonra kopabilir. Görevi bu ihtimale göre planlamak gerekir.
Röle düğümleri ve sakla-ilet sistemi nasıl çalışır?
SubT takımlarının çözümü, robotun ilerlerken arkasına bıraktığı röle düğümleriydi ("ekmek kırıntısı" yöntemi). Her düğüm bir önceki düğümle bağlantı kurar ve ağı tünelin içine uzatır.
- CERBERUS: Her düğüm 245 g ağırlığında ve yaklaşık 2 saat bataryalıydı. Her taşıyıcı ANYmal 4 düğüm taşıyabiliyordu. Ayrıca ana üsse yaklaşık 300 m fiber kabloyla bağlı bir araç kullanıldı.
- CSIRO: Her robotta 4 düğüm bırakıcı vardı. Harita ve tespitler kesintiye dayanıklı bir taşıma katmanıyla iletildi. Video ise "en iyi çaba" ile gönderildi.
Sakla-ilet mantığı şudur: robot bağlantı yokken veriyi saklar, bağlantı bulunca gönderir. CSIRO'da devrilen bir Spot'un verisini yanından geçen başka bir robot taşıdı.
Açık söylemek gerekir: son rölenin ötesinde canlı video üsse ulaşmaz. Tespitler ve harita parçaları bağlantı yeniden kurulunca ya da başka bir robot taşıyınca gelir. Çok robotlu bu düzenin yönetimi için robot köpek filo yönetimi rehberine bakın.
Güvenliği belirsiz bir mağarada geride röle bırakmadan nasıl iletişim kurulur?
Sabit röle düğümü bırakmak maden ve yarışma ortamında işe yarar. İçeride kimin olduğu bilinmeyen bir mağarada ise bırakılan düğüm bulunabilir, ele geçirilebilir ya da ekibin geçtiği yolu ele verebilir. Bu durumda geride elektronik bırakmayan katmanlı bir düzen kurulur:
- Robottan açılan fiber optik bağlantı: Öncü robot sırtındaki makaradan ince fiberi kendisi bırakarak ilerler. Telsiz yayını olmadığı için konumunu ele vermez ve karıştırılamaz. Drone sınıfı fiberde 3 km yaklaşık 300 g geldiği için Unitree B2 gibi 40 kg yük taşıyan bir platform 1-3 km makarayı rahat taşır. Fiber kesilebilir; bu durum planlı bir olay olarak ele alınır.
- Hareketli röle robotu: Sabit düğüm yerine bir Unitree A2 ya da As2 öncüyü takip eder, gerektiğinde bir dönemeçte durup köprü kurar ve görev bitince geri çekilir.
- Telsiz sessizliğinde otonom keşif: Bağlantı koparsa ya da yayın yapılmaması istenirse robot hiç yayın yapmadan ilerler, haritayı ve görüntüyü kaydeder, son iyi bağlantı noktasına dönüp veriyi orada aktarır.
- Yer içinden acil mesaj: Mağara kurtarmada kullanılan çok düşük frekanslı sistemler yalnızca kısa durum ve konum bilgisi taşır, video taşımaz.
Robottaki kayıtlar şifreli tutulur ve robot geri alınamazsa uzaktan silinir. Bu katmanları görev bilgisayarı ve kendi yazılımımızla kuruyoruz; dört ayaklı robota uygun fiber makarası ve davranışlar her projede sahada test edilir.
Bağlantı koptuğunda robot ne yapar?
Yer altı robotu bağlantısız kalmayı normal bir durum olarak ele almalıdır. SubT takımları bunun için açık kurallar yazdı:
- CERBERUS'un "WiFi Safety" davranışında robot, belirli sayıda başarısız ping'den sonra geri çekilir ve bağlantıyı yeniden arar.
- Zaman bütçesi dolunca eve dönüş zamanlayıcısı devreye girer.
- CSIRO robotları batarya kritik seviyeye inince geri döndü.
Bu davranışlar robotun kendi SLAM haritası sayesinde çalışır, çünkü geri dönüş yolu haritada kayıtlıdır. Bağlantısız çalışmada otonomiyi algılama ve haritalama ile sınırlı tutmanızı öneririz. Kişileri etkileyen her karar operatörde kalmalıdır.
Verinin kurum ağında kalması mimari bir karardır, robotun kendi özelliği değildir. Bunu bağımsız trafik testleriyle kontrol ederiz. Bir test yalnızca test süresince gözlenen trafiği gösterir, bu yüzden izleme kurulumdan sonra da sürer. Ayrıntılar çevrimdışı robot köpek ve veri güvenliği rehberinde.
Batarya yer altında gerçekte ne kadar dayanır?
Broşürdeki dayanım düz zemin ve hafif yük içindir. Yer altında tırmanma, sensör yükü ve soğuk hava süreyi kısaltır. SubT deneyiminde Spot yaklaşık 40-45 dakika, ANYmal yaklaşık 80 dakika çalışabildi. Bu değerler bugünkü Unitree modellerine doğrudan aktarılmaz, ama broşür ile saha arasındaki farkı gösterir.
- Görev planı, gidiş ve dönüş için ayrı batarya payı bırakmalıdır.
- Sıcak değişimli batarya (A2) veya hızlı batarya değişimi (B2) giriş noktasında bekleme süresini kısaltır.
- Röle düğümleri de şarj edilir. CERBERUS düğümleri yaklaşık 2 saat dayanıyordu.
- Uzun otonom çalışmada eklem motorları ısınır. CSIRO motor yanmaları yaşadı. Eklem sıcaklıkları ilk günden kaydedilmelidir.
B2, A2 ve As2'den hangisi hangi yer altı görevine uygun?
Aşağıdaki değerler üretici beyanıdır. Bağımsız saha ölçümü yayımlanmamıştır.
| Özellik | Unitree B2 | Unitree A2 | Unitree As2 |
|---|---|---|---|
| Ağırlık | yaklaşık 60 kg | yaklaşık 42 kg | yaklaşık 20 kg |
| Yürürken yük | 40 kg üzeri | yaklaşık 25 kg | 15 kg (X/EDU) |
| Basamak | 20-25 cm sürekli | 30 cm | 25 cm |
| Eğim | 45 derece üzeri beyanı (kılavuz: normal modda 20 derecenin altı) | 40-45 derece | 40 derece |
| Koruma sınıfı | IP67 | IP56 (PRO sürümünde IP56-IP67) | IP54 (PRO/X/EDU) |
| Batarya | 2250 Wh, hızlı değişim | 2 adet sıcak değişimli, her biri 453,6 Wh | 648 Wh |
- Unitree B2: Islak tünel, ağır sensör yükü ve uzun görev için. IP67 sınıfı su ve tozda avantaj sağlar. Eğimde dikkat: üretici sitesi 45 derecenin üzerini söyler, kullanım kılavuzu ise normal modda 20 derecenin altını, yapay zeka modunda düşük viteste 45 derecenin altını verir. Tekerlekli B2-W için üretici, 40 kg yükle 25 km menzil beyan eder. Düz tünel zemininde uzun mesafe için değerlendirilebilir.
- Unitree A2: 30 cm basamak beyanıyla yüksek eşik ve moloz için. Üretici kılavuzunda 128 kanallı, 360 x 189 derece görüş alanlı, 40 m menzilli LiDAR yer alır.
- Unitree As2: Dar geçit, araçla hızlı konuşlanma ve hafif keşif için. IP54 sınıfı ve 15 kg yük, ağır termal başlık ve çok sayıda röle taşımayı sınırlar.
İki modelin ayrıntılı karşılaştırması için As2 ve B2 karşılaştırmasına bakın.
Unitree robotlar mağarada denendi mi?
Kısa cevap: kamuya açık, belgelenmiş bir Unitree mağara operasyonu bulamadık. Yer altındaki yayımlanmış kanıtlar ANYmal, Spot ve paletli robotlarla sınırlı. SubT'de hiçbir takım Unitree kullanmadı.
Bu, Unitree robotların yer altında çalışamayacağı anlamına gelmez. Yürüyüş, iletişim ve dayanımın her sahada ölçülerek doğrulanması gerektiği anlamına gelir. Biz de projeye pilot testle başlıyoruz.
Bu rehberdeki bileşenlerin bir çoğunu, yani LiDAR haritalama, termal görev yükü, kurum içi sunucu ve kapalı ağ kurulumunu, Robotlar.org olarak daha önce projelerde kurduk. Yer altı görevinizi de bu bileşenlerle projenize göre entegre ediyoruz.
Robotlar.org bir yer altı pilot testini nasıl yürütür?
Pilot, gerçek sahanızda ve ölçülebilir kriterlerle yapılır. Geçme eşiklerini sizinle birlikte belirleriz.
- Haritalanan uzunluk: Robotun tek görevde güvenilir harita çıkardığı mesafe.
- Kontrol noktası hatası: Sahada önceden ölçülen noktalarla haritadaki konumları arasındaki fark.
- 100 m başına röle sayısı: Sahanızın iletişim maliyetini doğrudan gösterir.
- Bağlantı kaybında geri dönüş: Robotun bağlantı kopunca kendiliğinden geri gelip gelmediği.
- Görev başına batarya: Yüklü görevde kalan şarj ve batarya değişim süresi.
- Arazi başarımı: Yüklü merdivende düşme sayısı, kayalık eğimde km başına müdahale. Eğim testi hem normal modda hem yapay zeka modunda yapılır.
Model seçimi, röle düzeni ve görev yükü pilot sonucuna göre netleşir. Sahanızı ve hedefinizi anlatmak için teklif formunu doldurun. Benzer saha senaryoları için arama kurtarma ve maden sahası rehberlerine de bakabilirsiniz.