Termal kameralı robot köpek hangi işlerde kullanılır?
Termal kamera ısı farkını görüntüye çevirir ve ışığa ihtiyaç duymaz. Bu yüzden robotun görev alanı gündüzle sınırlı kalmaz.
- Gece keşif ve devriye: Aydınlatması olmayan alanlarda insan ve araç tespiti.
- Arama kurtarma: Enkazda, ormanda ve dumanlı ortamda hayatta kalan arama. Ayrıntı için arama kurtarma robotu rehberine bakın.
- Tesis denetimi: Pano, motor, rulman, boru ve trafo gibi ekipmanda aşırı ısınan noktalar.
- Yangın sonrası kontrol: Duman ve karanlık nedeniyle girilemeyen alanda ısı kaynaklarının izlenmesi.
Bu görevlerde robot, insan tehlikeli alana girmeden önce ilk gözlemi yapar. Güvenlik tarafındaki kullanım için güvenlik devriye robotu rehberimize bakabilirsiniz.
Çift sensörlü termal gimbal hangi özellikleri sunar?
Unitree'nin endüstriyel paketlerinde yer alan termal çift sensörlü gimbal, tek gövdede iki kamera taşır. Aşağıdaki değerler üretici beyanıdır.
- Termal sensör: 640×512 çözünürlük.
- Görünür kamera: 4 MP.
- Zum: 32× optik ve 16× dijital.
- Sıcaklık aralığı: -20 ile 550 °C arası ölçüm.
- Ölçüm doğruluğu: ±2 °C veya ±%2.
Bazı bayi sayfalarında benzer bir gimbal için 25× optik zum yazıyor, yani gimbal varyantları arasında fark olabilir. Kare hızı, görüş açısı, IP sınıfı, stabilizasyon ve video protokolü üretici sayfasında yayımlanmıyor. Bu değerleri projeye göre üreticiden yazılı olarak teyit ediyoruz.
Paket seçenekleri için Unitree endüstriyel paketler rehberine bakabilirsiniz.
Radyometrik ölçüm nedir, tesislerde sıcak nokta nasıl bulunur?
Sıradan bir termal kamera yalnızca renkli bir ısı resmi verir. Radyometrik kamera ise her pikselin sıcaklığını sayı olarak verir. Böylece robot aynı noktayı her turda ölçebilir, değeri kaydedebilir ve eşik aşılınca alarm üretebilir.
Tesis denetiminde süreç şöyle işler:
- Robot sabit bir rotada, her ekipmanın önünde aynı açıyla durur.
- Görüntüdeki sıcaklık değeri kayda geçer.
- Zaman içindeki artış, sorun arızaya dönüşmeden önce uyarı verebilir.
Doğruluk üç şeye bağlıdır: yüzeyin yayma katsayısı, mesafe ve ortam. Parlak metal yüzeyler ısıyı yansıtır ve yanlış okuma verebilir. Termal kamera cam arkasını da görmez. Bu yüzden her ekipman türü için kısa bir kalibrasyon ve referans ölçümü yapıyoruz. Enerji tesisleri için enerji hatları denetim robotu rehberinde örnek bir senaryo var.
Termal kamera gece arama ve keşifte ne kadar işe yarar?
Termal kamera karanlıkta ve hafif dumanda, görünür kameranın seçemediği sıcak hedefleri öne çıkarır. İnsan vücudu çoğu ortamda zeminden belirgin biçimde sıcaktır. Bu fark hedefi bulmayı kolaylaştırır.
Sınırları da bilmek gerekir:
- Cam ve ince plastik arkasını göstermez.
- Güneşte ısınmış zeminde ve sıcak havada kontrast düşer.
- Tespit (bir şey var) ile tanıma (ne olduğu) aynı şey değildir. Tanıma için görünür kamera ve zum gerekir.
- Geniş açık alanı taramak için insansız hava aracı genelde daha verimlidir. Dört ayaklı robot ise bina içi, merdiven, enkaz ve örtü altı gibi havadan görülemeyen yerlerde avantaj sağlar.
Çift sensörlü yapının mantığı da budur: termal ile bulursunuz, görünür kamera ile doğrularsınız.
Termal kamera ile LiDAR arasındaki fark nedir?
İkisi sık karıştırılır ama görevleri farklıdır.
- LiDAR navigasyon içindir. Robotun çevresinin üç boyutlu haritasını çıkarır, engeli görür, konumunu bulur. Karanlıkta da çalışır.
- Termal kamera tespit içindir. Sıcak nesneyi, insanı ve ısınan ekipmanı bulur. Yol bulmak için tasarlanmamıştır.
Kısacası robot LiDAR ile yürür, termal kamera ile bakar. Termal görüntüyle yön bulma, dört ayaklı robotlarda henüz doğrulanmış bir yöntem değildir. Bu yüzden navigasyonu LiDAR'a bırakıp termali tespite ayırmak daha güvenli bir tasarımdır. Karanlık tünelde harita çıkarma için tünel ve mağara haritalama rehberimize bakın.
Üretici gimbali mi, kendi seçtiğiniz kamera mı: iki entegrasyon yolu nedir?
Termal kamerayı robota bağlamanın iki yolu var.
Yol 1: Üretici gimbali. Unitree'nin çift sensörlü gimbali ve muayene yazılımı hazır gelir, kurulum hızlıdır. Bu yolda kameranın alt üreticisi, yazılımı ve video yolu üretici sayfasında açıklanmıyor. Muayene platformunun verileri nerede barındırdığı da projeye göre teyit edilmelidir.
Yol 2: Sizin seçtiğiniz EO/IR kamera ve ayrı görev bilgisayarı. Kamera, robotun hareket kontrol bilgisayarına değil, ayrı bir görev bilgisayarına (örneğin Jetson Orin NX sınıfı) Ethernet veya USB ile bağlanır. Video bu bilgisayarda işlenir, kaydedilir ve şifrelenir. Radyometrik 640×512 modüller (örneğin Teledyne FLIR Hadron 640R) bu yapıya uygundur. Bu tür modüller ABD ihracat kontrolüne tabi çift kullanımlı ürün olabilir. Lisans süresi belirsiz olabileceği için projede yedek bir kamera adayı da belirliyoruz.
İkinci yolun avantajları:
- Kamera markasını, ürün yazılımını ve menşeini siz seçersiniz.
- Görev kamerasının videosu robotun üretici yazılımından geçmeden kendi sunucunuza gider.
- Kamerayı sonradan değiştirmek robot platformunu değiştirmeyi gerektirmez.
Bu entegrasyonların çoğunu daha önce yaptık; projenize göre entegrasyonu biz sağlıyoruz. Veri akışının nasıl yalıtıldığını çevrimdışı robot köpek ve veri güvenliği rehberinde anlattık. Bir not: video yolunu ayırmak yalnızca görev kamerasını kapsar. Robotun kendi kameraları, mikrofonu ve telsiz arayüzleri üretici yazılımı altında kalır. Bunlar ayrıca ele alınır ve bağımsız ölçümle doğrulanır.
Termal tespit menzili sahada nasıl test edilir?
Broşürdeki menzil değeri genellikle ideal koşulda, büyük ve sıcak bir hedef için verilir. Sahada hava nemi, sıcaklık farkı, hedefin duruşu ve zemin sonucu değiştirir. Bu yüzden menzil sözü vermiyoruz, ölçüyoruz.
Önerdiğimiz test planı:
- Mesafeler: 25, 50, 100 ve 150 m (ihtiyaca göre değişir).
- Hedefler: Ayakta insan, çömelmiş insan, bir engelin kısmen arkasındaki insan, araç.
- Tekrar: Her mesafe ve hedef için en az 10 deneme.
- Koşullar: Gece, gün doğumu ve öğle sıcağı; kuru ve nemli hava.
- Ölçüt: Tespit oranı (bir şey var) ve tanıma oranı (ne olduğu) ayrı ayrı yazılır.
Sonuçta bir tablo çıkar: hangi mesafede, hangi hedefi, denemelerin yüzde kaçında bulduk. Kabul eşiğini siz belirlersiniz. Aynı test üretici gimbali ve sizin seçtiğiniz kamerayla yan yana yapılırsa karar veriye dayanır.
Termal kamera için B2, A2-W veya As2: hangi platform seçilmeli?
Platform seçimini iki şey belirler: kamera başlığının ve görev bilgisayarının ağırlığı, bir de ortam koşulları (toz, yağmur, çamur). Değerler üretici beyanıdır.
| Platform | Yük kapasitesi | Koruma sınıfı | Uygun senaryo |
|---|---|---|---|
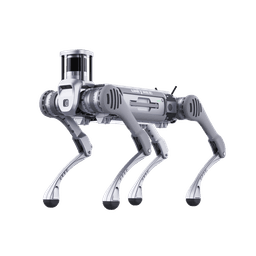
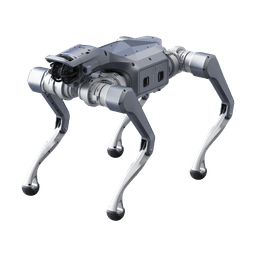
| Unitree B2 | 40 kg üzeri (ayakta 120 kg ve üzeri) | IP67 | Ağır EO/IR başlık, görev bilgisayarı, uzun görev, dış mekan |
| Unitree A2-W | Yaklaşık 25 kg | IP56 (PRO sürümde IP56 ile IP67 arası) | Kentsel alan, karma zemin, merdiven, hızlı devriye |
| Unitree As2 | X/EDU 15 kg sürekli (PRO 13 kg, AIR 10 kg) | IP54 (AIR sürümde IP sınıfı yok) | Hafif keşif, dar alan, araçla hızlı konuşlandırma |
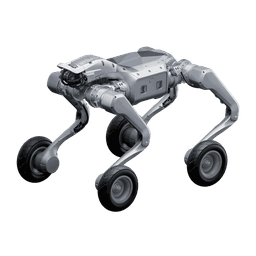
Tekerlekli B2-W, düz zeminde uzun mesafe gerektiren işlerde B2'ye alternatiftir. Tekerlekli As2-W ise aynı mantığı hafif yükte sunar. B2 ile As2 farkını ayrıntılı görmek için As2 ve B2 karşılaştırmasına bakın.
Hangi gimbalin hangi platforma takılabildiği üretici sayfasında bir uyumluluk tablosu olarak yayımlanmıyor. Her kombinasyonu proje bazında üreticiden yazılı teyitle öneriyoruz. Patlayıcı ortam için Ex işaretli çözümün sertifika numarası ve sertifikayı veren kuruluş da projede doğrulanır. Ayrıntı: patlamaya dayanıklı robot köpek rehberi.
Termal kameralı robot köpek için nasıl teklif alırım?
Fiyatları yayımlamıyoruz, çünkü kamera seçimi, görev bilgisayarı, telsiz ve eğitim projeye göre değişiyor. İhtiyacınızı kısaca yazmanız yeterli: nerede, hangi hedefi, hangi mesafeden göreceksiniz?
- Görev tanımınıza göre platformu ve kamera yolunu birlikte seçeriz.
- Kabul testlerini (menzil, dayanım, görüntü aktarımı) önceden yazarız.
- Entegrasyonu, eğitimi ve servisi tek elden veririz.
Teklif için teklif formunu doldurun. Birden fazla robotu birlikte işletecekseniz robot köpek filo yönetimi rehberine göz atın.