Booster SDK Nedir ve Hangi Robotları Destekler?
Depo BoosterRobotics/booster_robotics_sdk adresinde. README'ye göre paket C++ SDK'yı içerir; Python SDK ayrı bir pip paketi olarak dağıtılır. Lisans Apache-2.0, haberleşme katmanı fastDDS üzerine kurulu. Örnek dosya adlarında görülen B1 öneki SDK'nın sınıf adlarından gelir (B1LocoClient gibi); aynı istemci bugünkü ürün ailesiyle kullanılır.
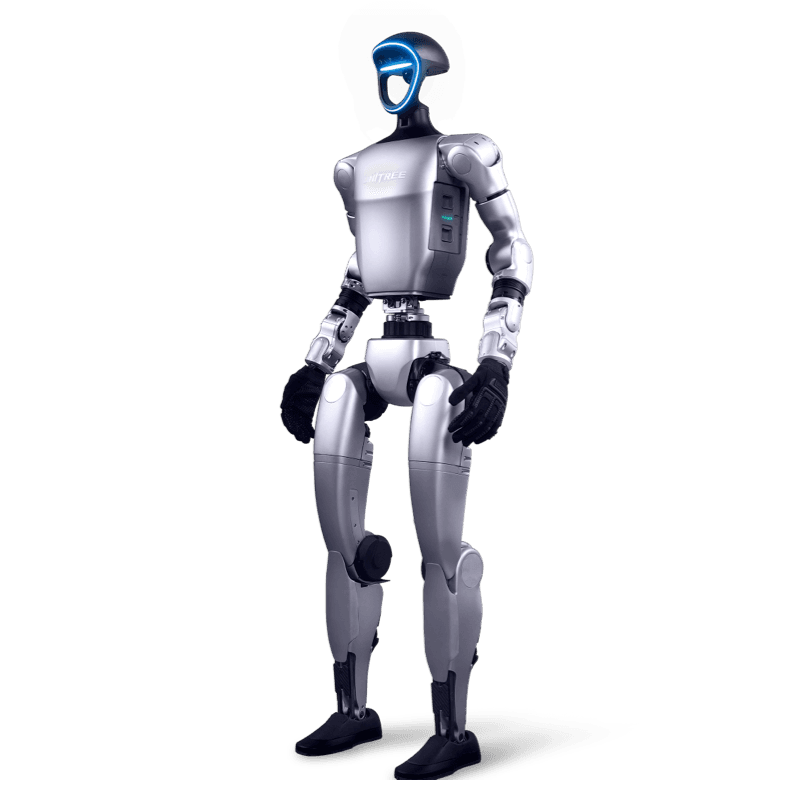
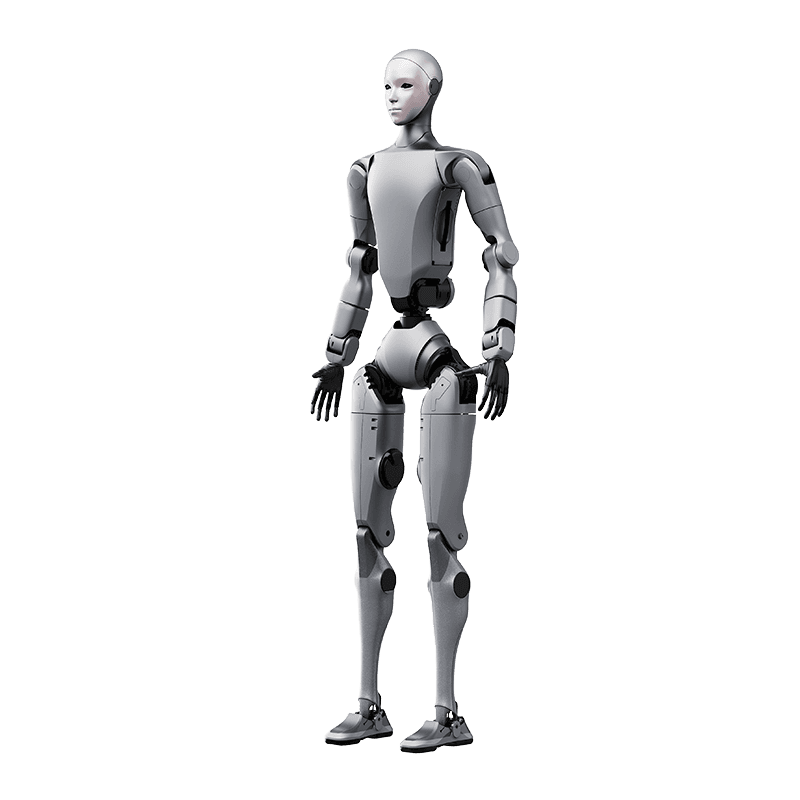
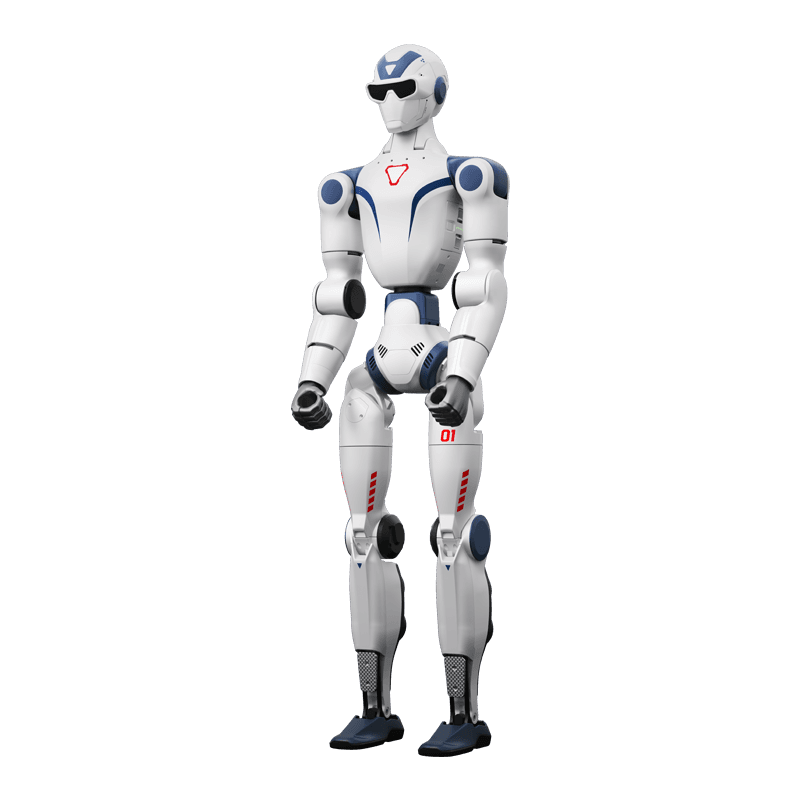
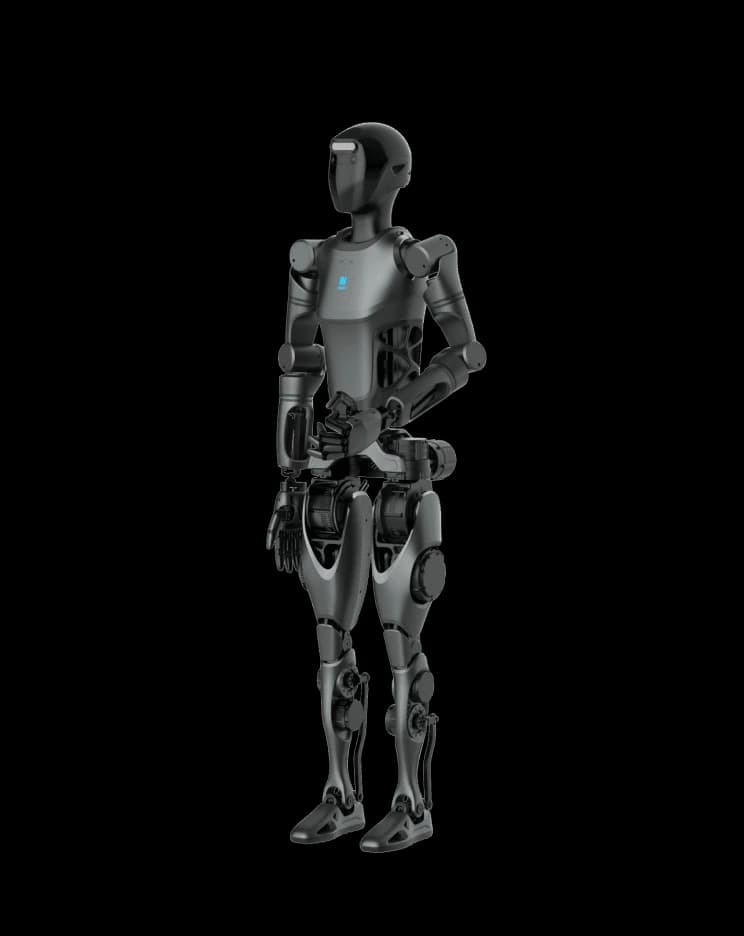
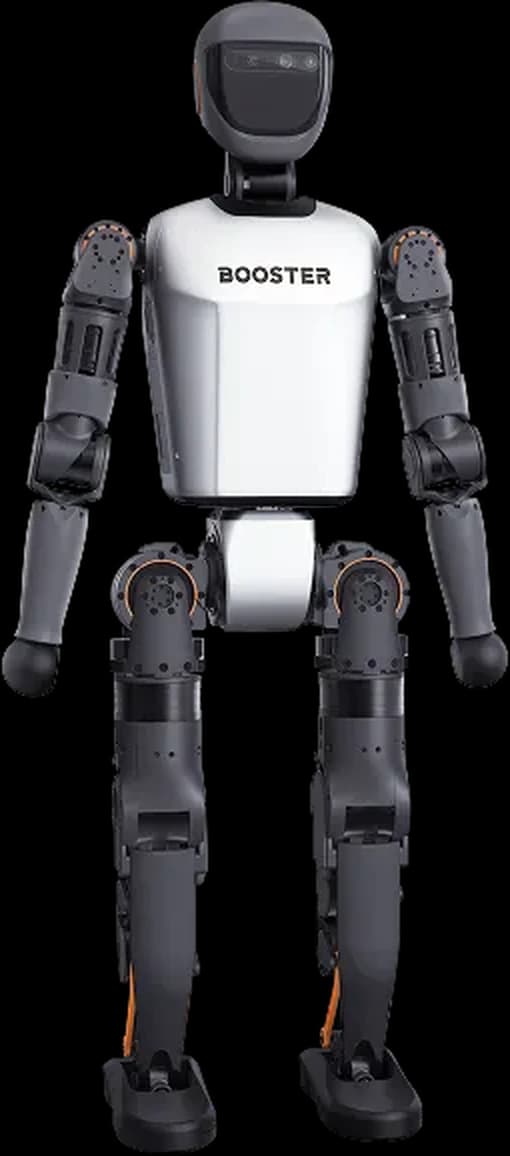
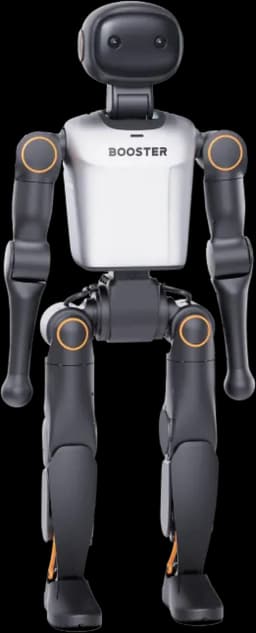
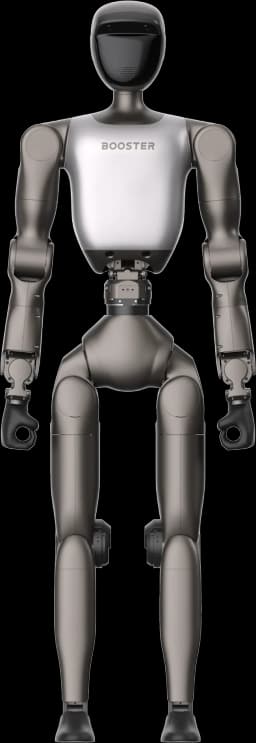
SDK başlık dosyasında robot modları açıkça tanımlı ve futbol modu (kSoccer) için desteklenen modeller K1 ve T1 olarak yazılmış. Ürün kayıtlarımızda T1, K1 ve T2'nin aynı yazılım yığınını paylaştığı yer alıyor; T2'nin el ve kol yeteneklerine özgü komutlar için robotla gelen belgeler esas alınmalı.
Kurulum (Ubuntu 22.04, C++ ve Python)
README'deki ön koşullar: Ubuntu 22.04 LTS, aarch64 ya da x86_64 işlemci, gcc 11.4.0. Bağımlılıklar depo kökündeki betikle kurulur, örnekler CMake ile derlenir:
sudo ./install.sh
mkdir build
cd build
cmake ..
make
./b1_loco_example_client 127.0.0.1
Python için SDK pip ile kurulur:
pip install booster_robotics_sdk_python --userÖrnek istemcinin aldığı argüman ağ arayüzüdür; robotun kendi bilgisayarında çalışırken 127.0.0.1 kullanılır. Harici bir geliştirme bilgisayarından bağlanırken robotla aynı ağdaki arayüz adresi verilir.
İlk Hareket Komutu: Yürüme ve Kol Kontrolü
Yüksek seviye kontrol B1LocoClient sınıfıyla yapılır. Akış üç adımdır: DDS kanal fabrikasını başlat, istemciyi başlat, robotu uygun moda geçirip komut gönder. Depodaki b1_loco_example_client.cpp örneğinin özü:
booster::robot::ChannelFactory::Instance()->Init(0, "127.0.0.1");
booster::robot::b1::B1LocoClient client;
client.Init();
client.ChangeMode(booster::robot::RobotMode::kPrepare);  // iki ayak üzerinde hazır duruş
client.ChangeMode(booster::robot::RobotMode::kWalking);  // yürüyüş modu
client.Move(0.2, 0.0, 0.0);                              // vx, vy, vyaw
client.Move(0.0, 0.0, 0.0);                              // dur
Başlık dosyasındaki modlar: kDamping (tüm motorlar sönümleme modunda, robot düşebilir), kPrepare (yürüyüş öncesi iki ayak üzerinde duruş), kWalking (yürüyüş ve yürüyüş modu hareketleri), kCustom (gövde kontrolü ve kullanıcı hareketleri), kSoccer (futbol hareketleri; K1 ve T1). İstemcide ayrıca RotateHead, WaveHand, Handshake, LieDown, GetUp, Shoot, Dance gibi hazır davranışlar; kol tarafında MoveHandEndEffector ve MoveDualHandEndEffector; uç efektör tarafında ControlGripper ve ControlDexterousHand bulunur. Kol örnekleri depoda b1_arm_sdk_example ve 7 eksenli kol için b1_7dof_arm_sdk_example adlarıyla yer alır.
Düşük Seviye Kontrol: DDS Topic'leri
Eklem seviyesinde çalışmak isteyenler için SDK, fastDDS üzerinden yayımlanan veri kanalları sunar. Başlık dosyalarında tanımlı başlıca topic'ler:
- rt/low_state: eklem ve IMU durumu
- rt/joint_ctrl: eklem komutları
- rt/odometer_state: odometri
- rt/fall_down: düşme durumu
- rt/booster_hand_data: el verisi
Depodaki low_level_subscriber, low_level_publisher, battery_state_subscriber ve odometer_example örnekleri bu kanallara nasıl abone olunacağını ve komut yayımlanacağını gösterir. Eklem komutu göndermeden önce aşağıdaki güvenlik bölümünü okuyun.
ROS 2 ile Kullanım
Booster, ROS 2 için booster_robotics_sdk_ros2 deposunu yayımlıyor. İçindeki booster_ros2_interface paketi mesaj ve servis tanımlarını taşır: LowState ve LowCmd, MotorState ve MotorCmd, ImuState, Odometer, FallDownState, HandCommand, RemoteControllerState gibi mesajlar ile RpcService ve AgentService servisleri. Paket ament_cmake ile tanımlanır ve colcon build ile derlenir; depoda ayrıca booster_ros2_example klasörü bulunur.
booster_deploy README'sine göre arayüz robotta hazır kuruludur ve /opt/booster/BoosterRos2Interface/install/setup.bash betiğiyle ortama yüklenir. RoboCup maç yazılımı robocup_demo da ROS 2 Humble paketleri kullanır.
Booster Studio Nedir?
Booster Studio, Booster Robotics'in Haziran 2026'da tanıttığı bütünleşik geliştirme ortamı. Üretici tanımına göre ajan geliştirme, Vibe Coding, simülasyon ve hata ayıklama ile gerçek robota dağıtımı bir ortamda topluyor; T2'nin ürün kaydında da Booster Studio ile bütünleşik geliştirme yer alıyor. robocup_demo README'si, maç yazılımının günlüklerini incelemek için hazır bir düzen dosyasının Booster Studio'ya aktarılabildiğini ve yazılımın Booster Studio simülatöründe çalıştırılabildiğini belirtiyor. Ortamın ayrıntılı özellik listesi ve sürüm notları için robotla gelen belgeler esas alınmalı.
Güvenlik: Mod Geçişleri ve Eklem Kontrolü
- Sönümleme modu düşürür: Başlık dosyası kDamping için açıkça robotun düşebileceğini yazar. Bu moda geçmeden önce robotu askıya ya da desteğe alın.
- Hazır duruştan başlayın ve bitirin: booster_gym dağıtım belgesi, politika çalıştırmadan önce robotun hazır (PREP) moda alınıp zemine dengeli konmasını, program kapatılmadan önce de yeniden PREP moda dönülmesini ister; kontrol bu şekilde güvenle bırakılır.
- Kazanç değerlerini simülasyondan kopyalamayın: booster_deploy README'si, paralel tahrikli eklemlerde sönümleme (Kd) değerinin doğrudan motora gittiğini, bu yüzden eğitim simülatöründeki değerin yeniden hesaplanması gerektiğini belirtir.
- Yazılım sürümü: Dağıtım ve görüntü tabanlı vuruş gibi özellikler belirli bir robot yazılımı sürümünün üstünü şart koşar; README'lerdeki sürüm gereksinimini kurulumdan önce kontrol edin.
- Alan ve kişi güvenliği: İlk denemeleri boş, düz ve işaretli bir alanda, acil durdurma erişilebilir haldeyken yapın.
Türkiye'de SDK Eğitimi ve Entegrasyon Desteği
Robotlar.org, Booster Robotics'in Türkiye Yetkili Distribütörüdür. T1, K1 ve T2 teslimatlarında SDK ve ROS 2 kurulumu, ilk hareket ve düşük seviye kontrol eğitimi, Booster Gym ile politika aktarımı ve RoboCup takımları için robocup_demo kurulumu Türkiye'de yerinde verilir; 1 yıl garanti ve yetkili servis kapsama dahildir. Sipariş adımları için Booster satın alma rehberine, pekiştirmeli öğrenme için Booster Gym rehberine, model seçimi için Booster Robotics Türkiye Yetkili Distribütörü sayfasına bakın.