Teknik inceleme
Unitree G1 EDU ve Booster T2 Pro
T2 Pro için bildirilen 10 kg çift kol yükü statik ve eller dahil; G1 EDU için verilen yaklaşık 3 kg kol yüküyle aynı ölçüm değil. Bu inceleme, iki platformun donanım kapsamını, kontrol arayüzlerini ve çalışma süresi verilerini kaynaklarıyla karşılaştırıyor.
Doküman ve kaynak kod incelemesi ·
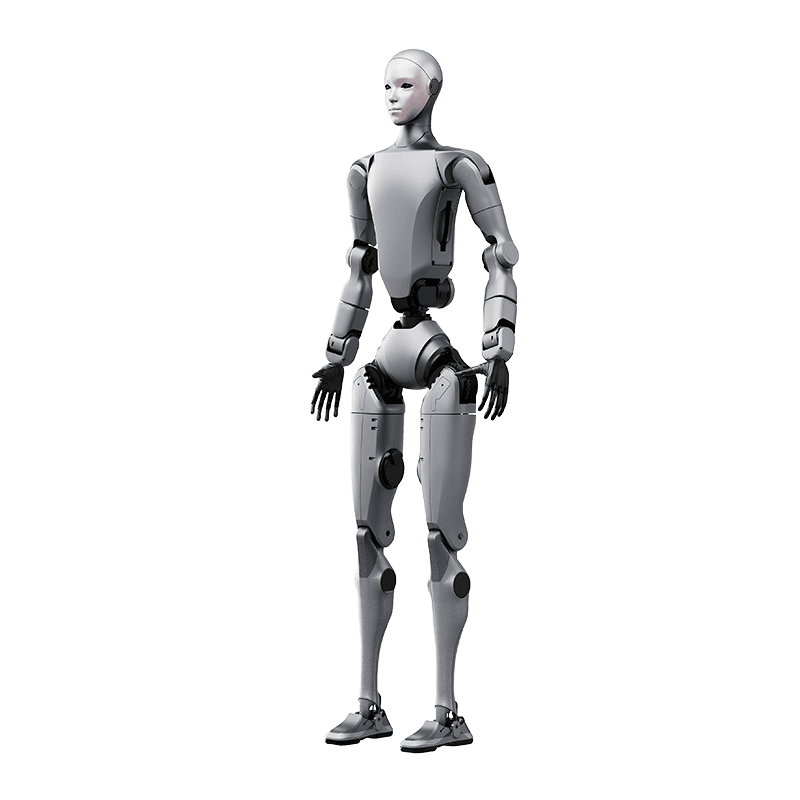
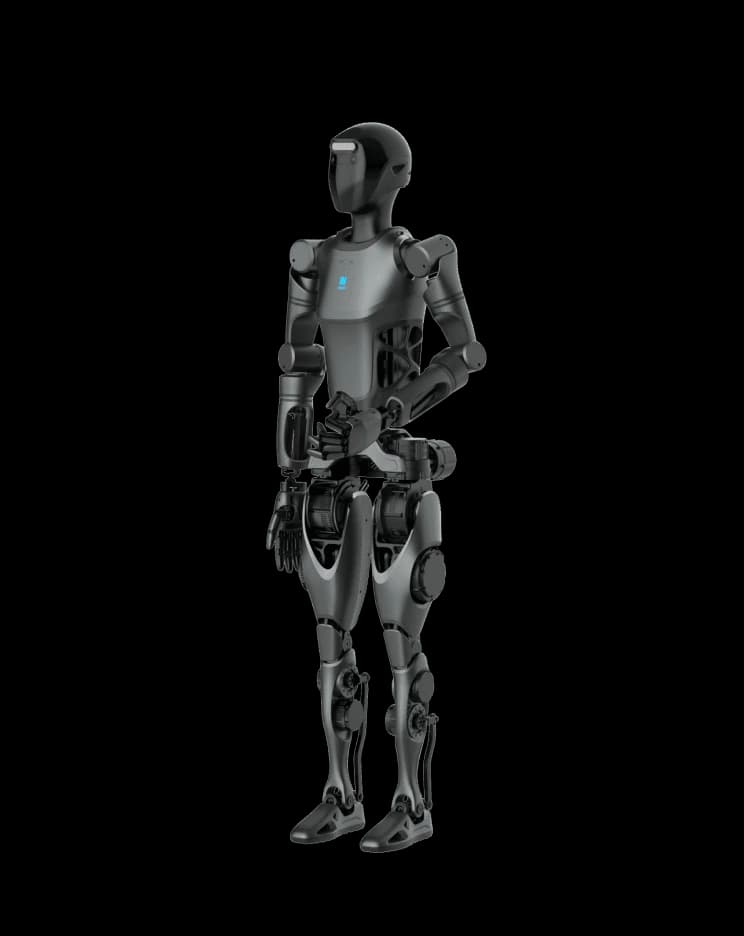
EDU konfigürasyonu
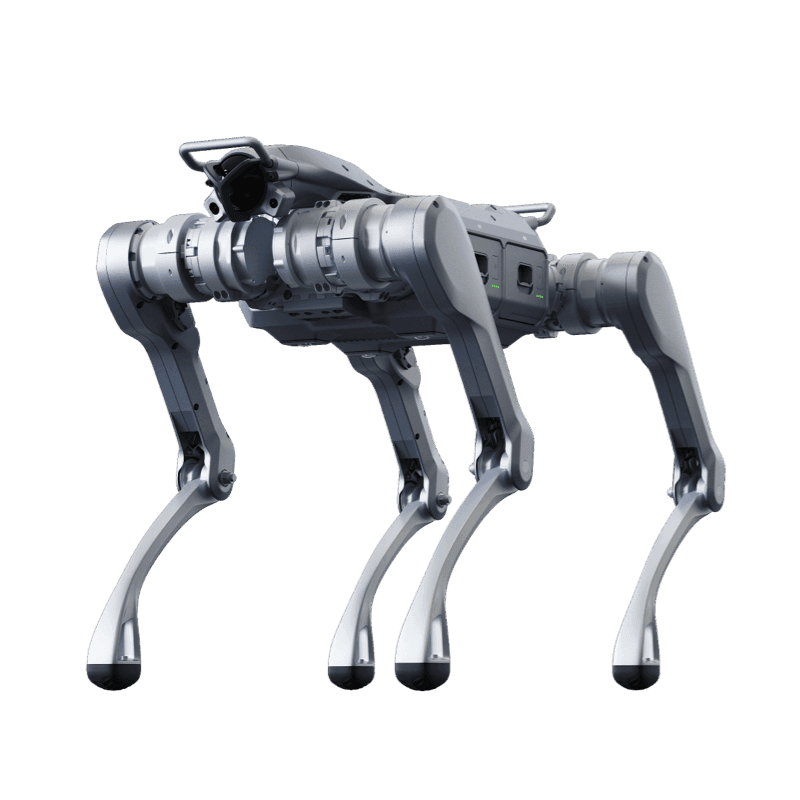
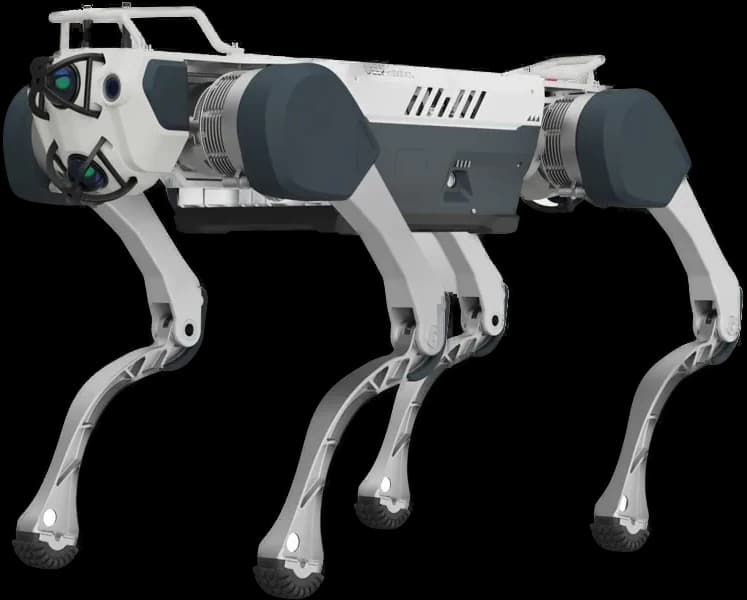
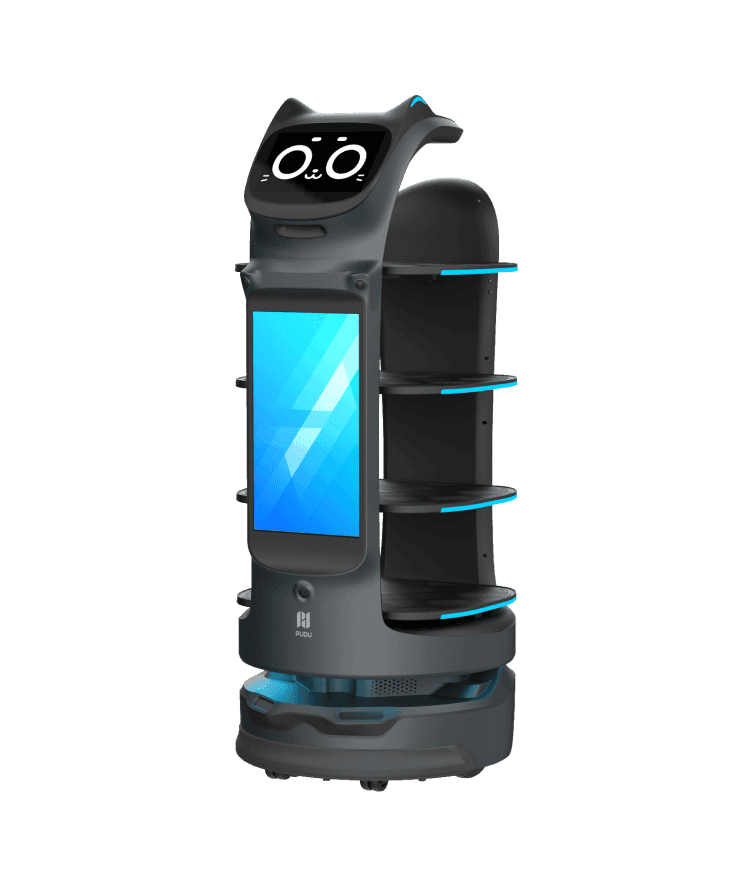
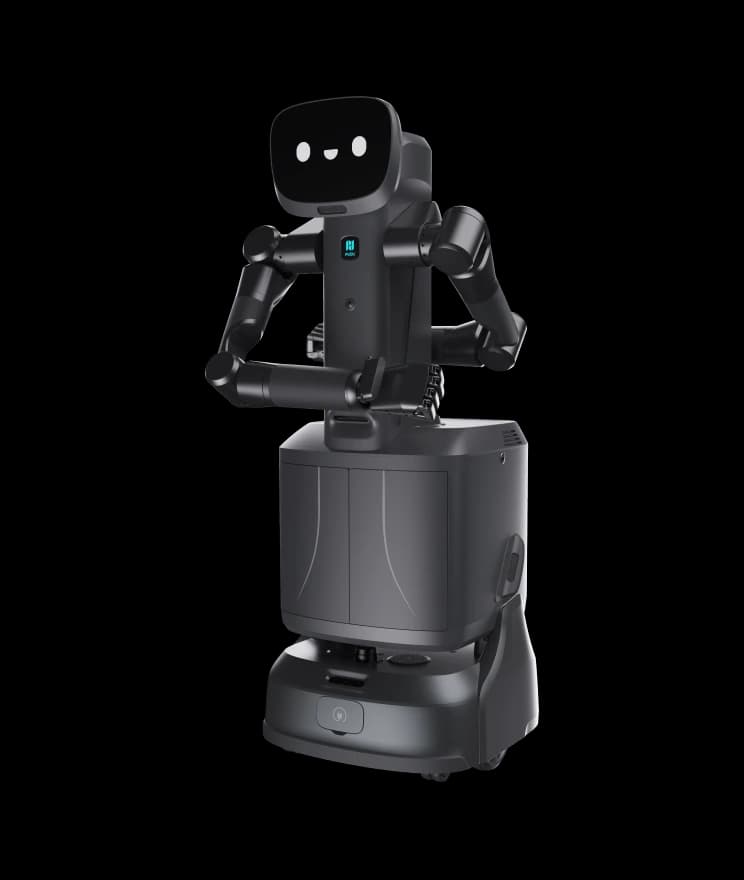
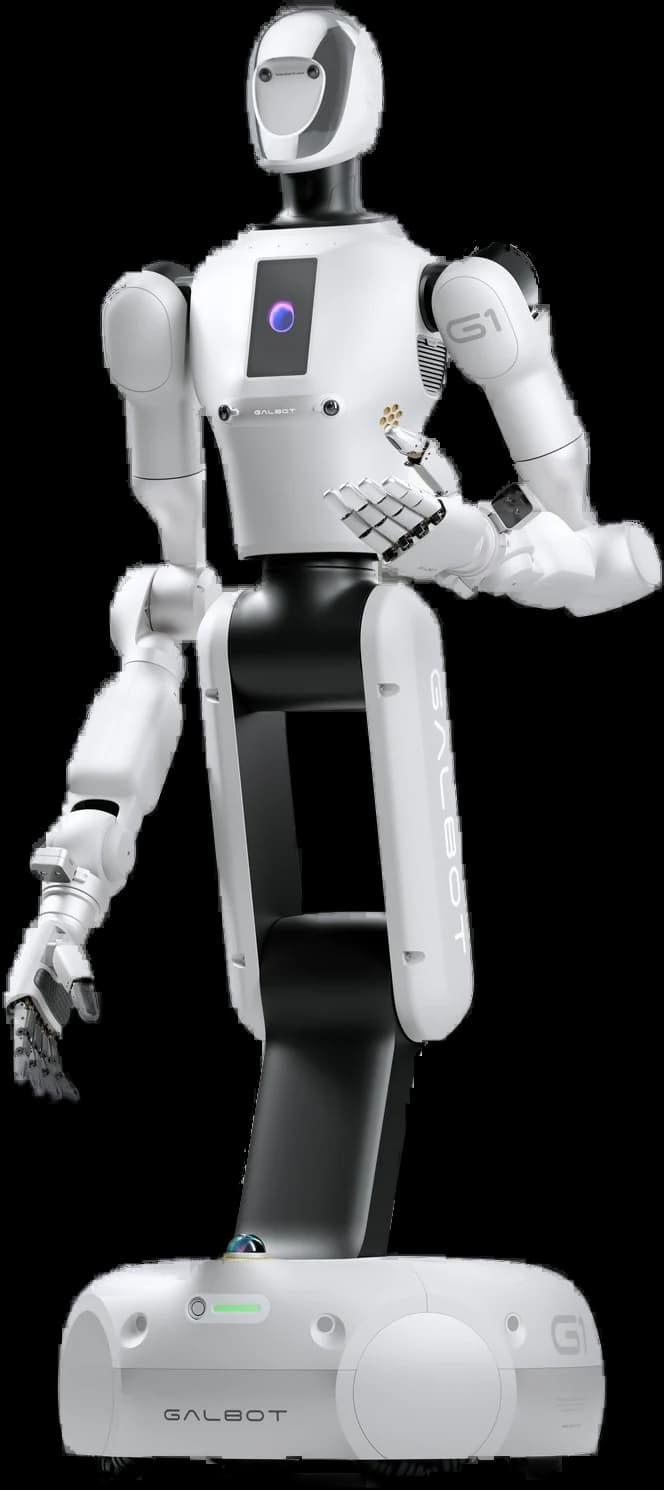
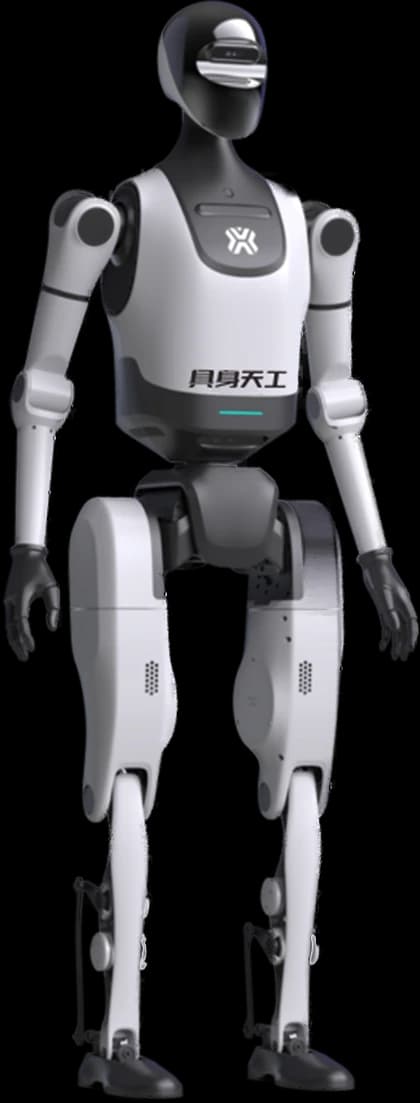
Unitree G1 EDU
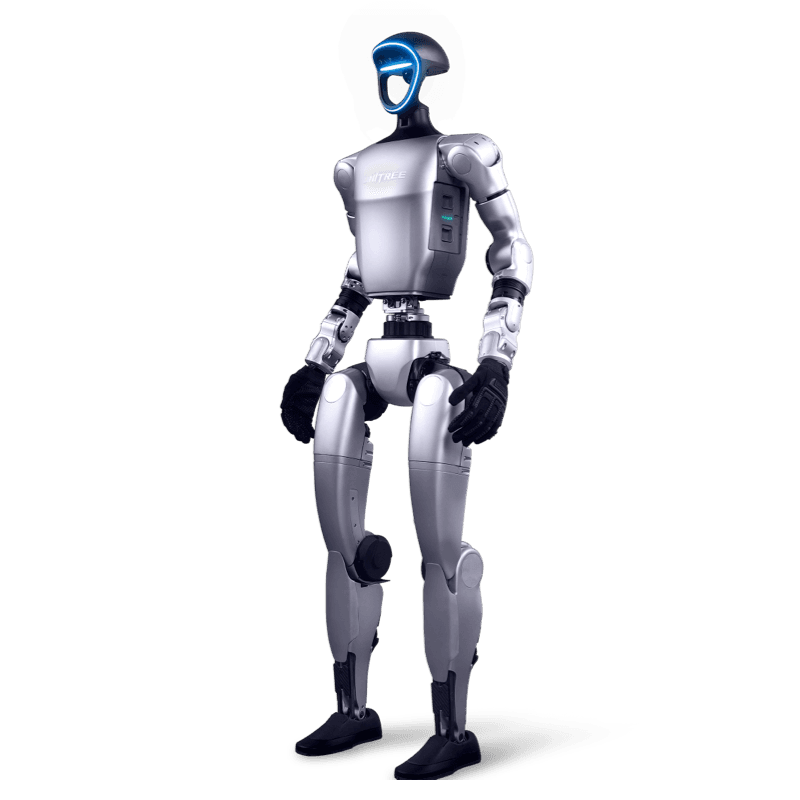
23/29 DoF gövde seçenekleri · Orin sınıfı hesaplama
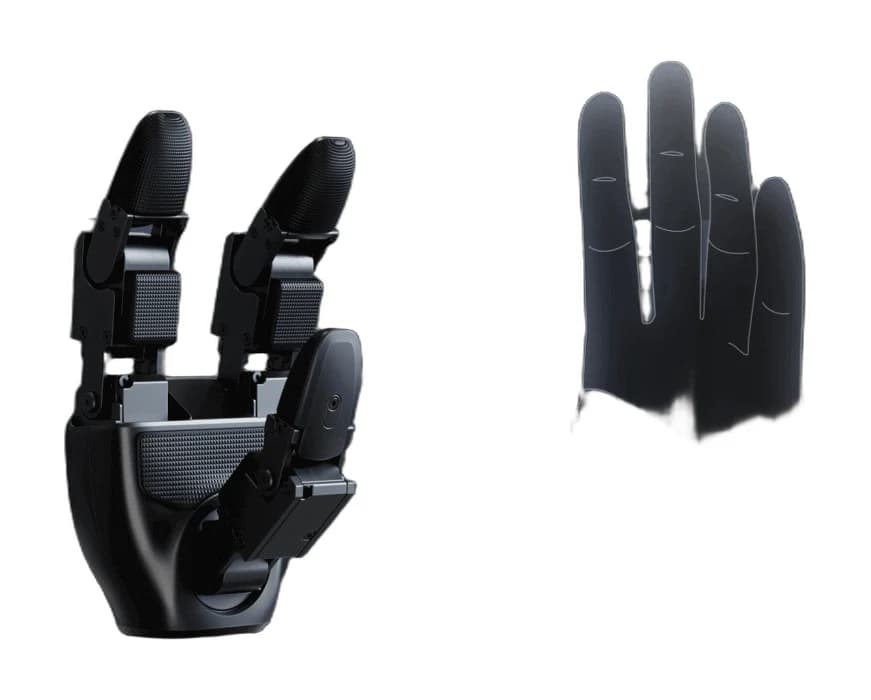
Görsel sipariş edilecek el paketini temsil etmez.
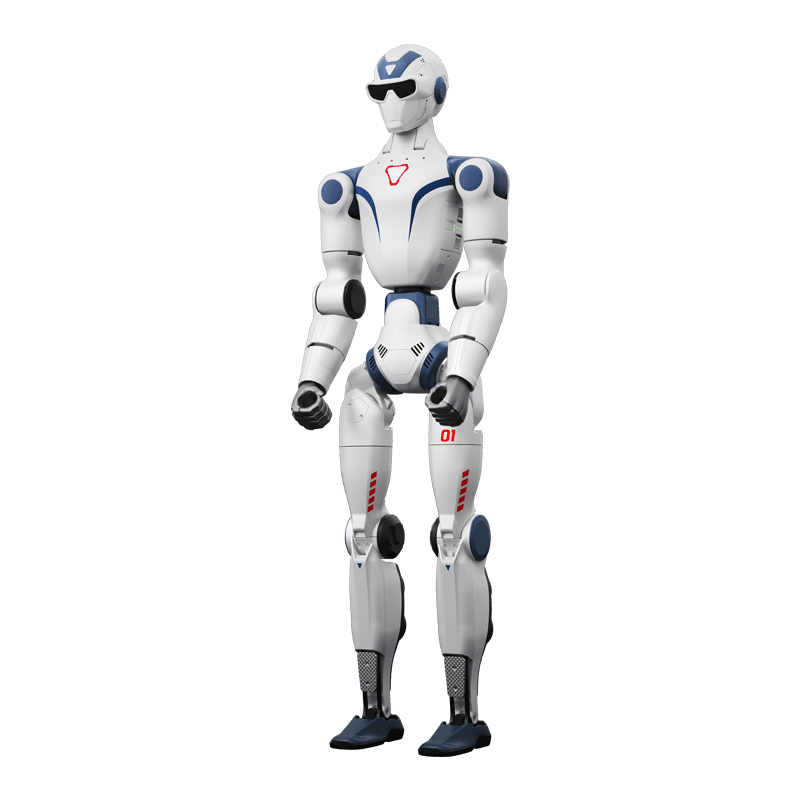
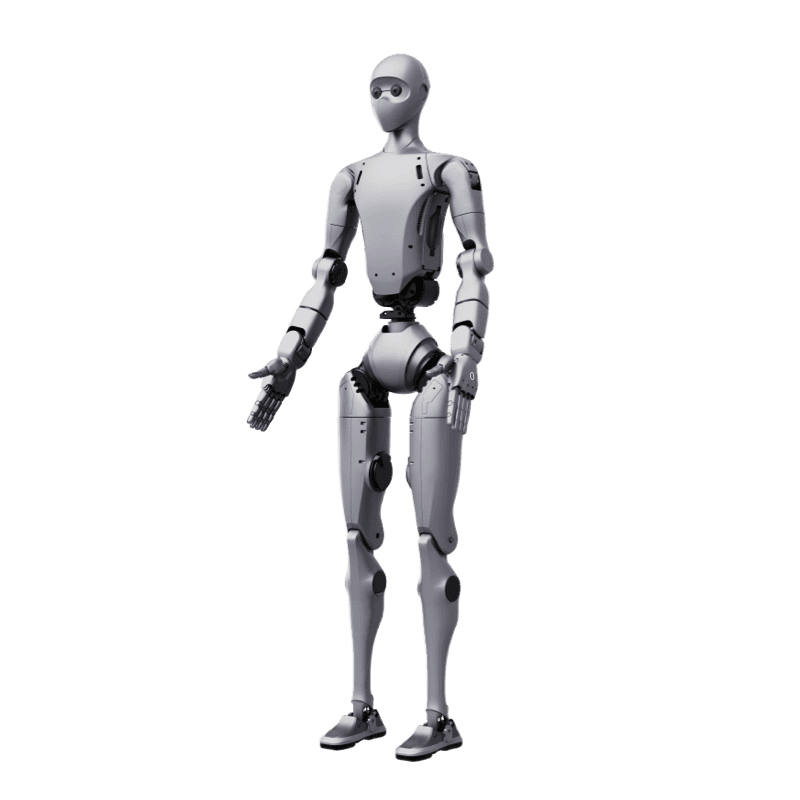
Pro konfigürasyonu
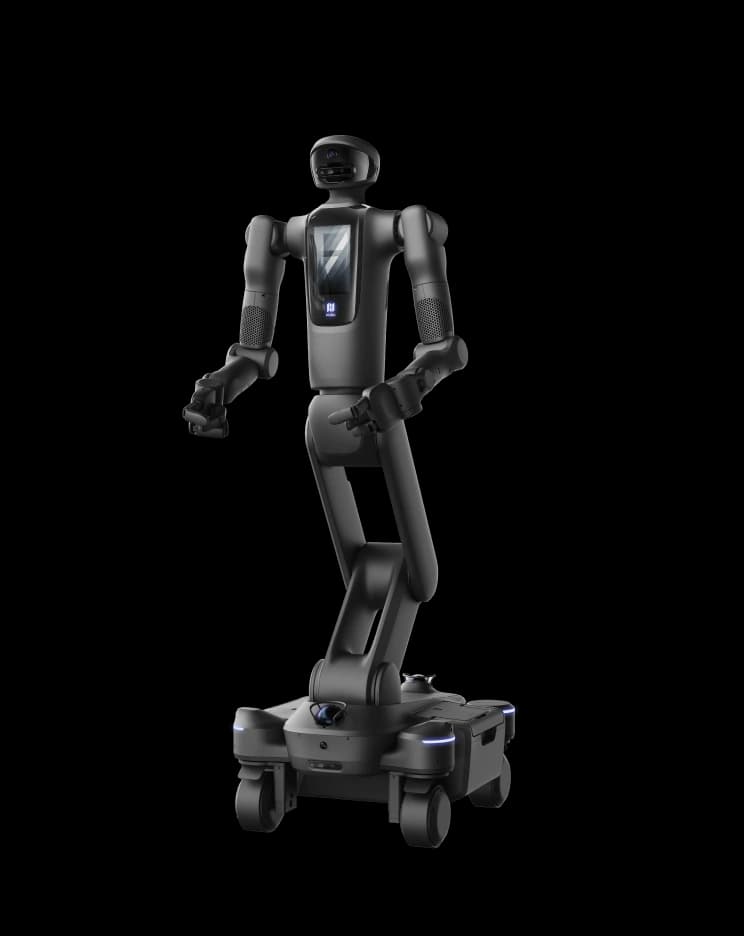
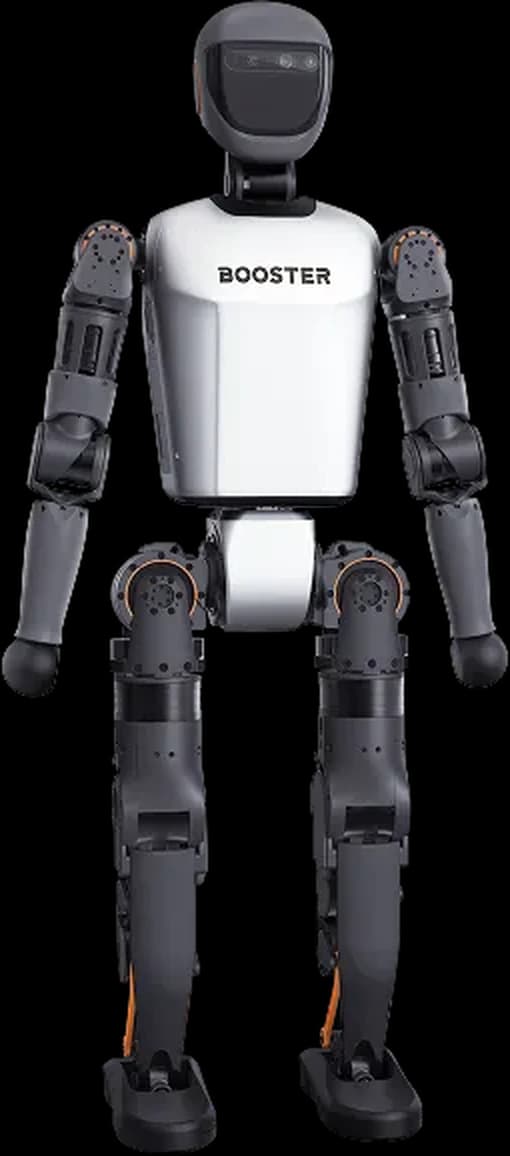
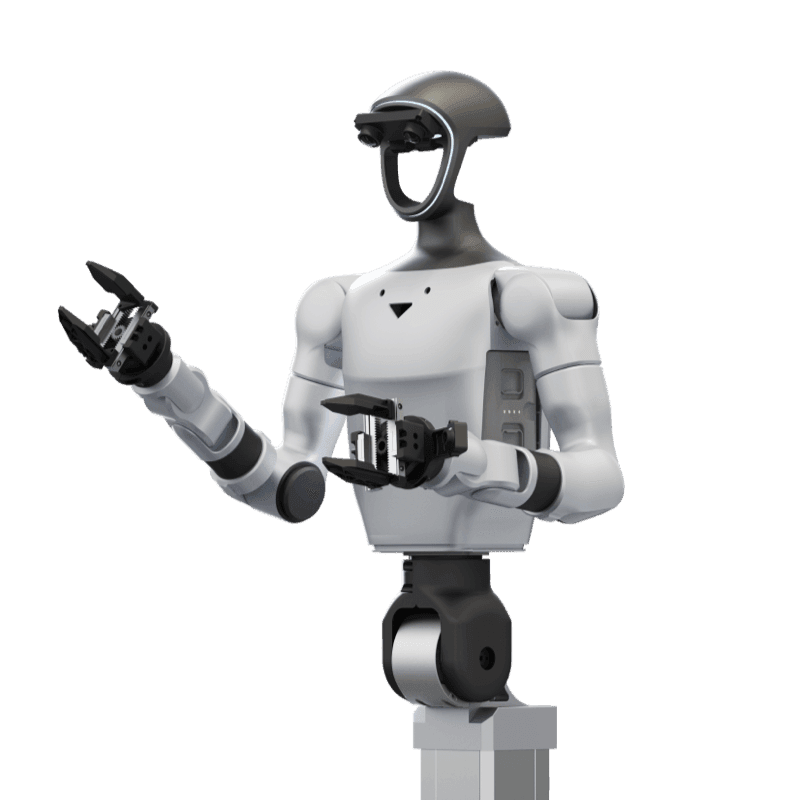
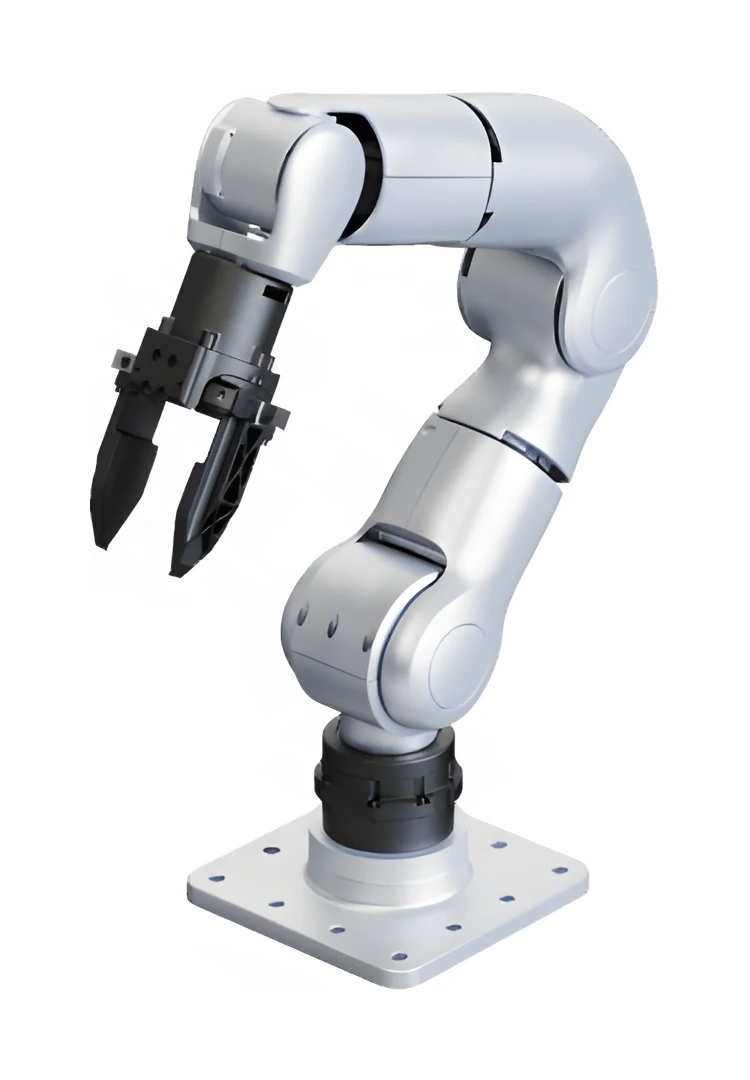
Booster T2 Pro
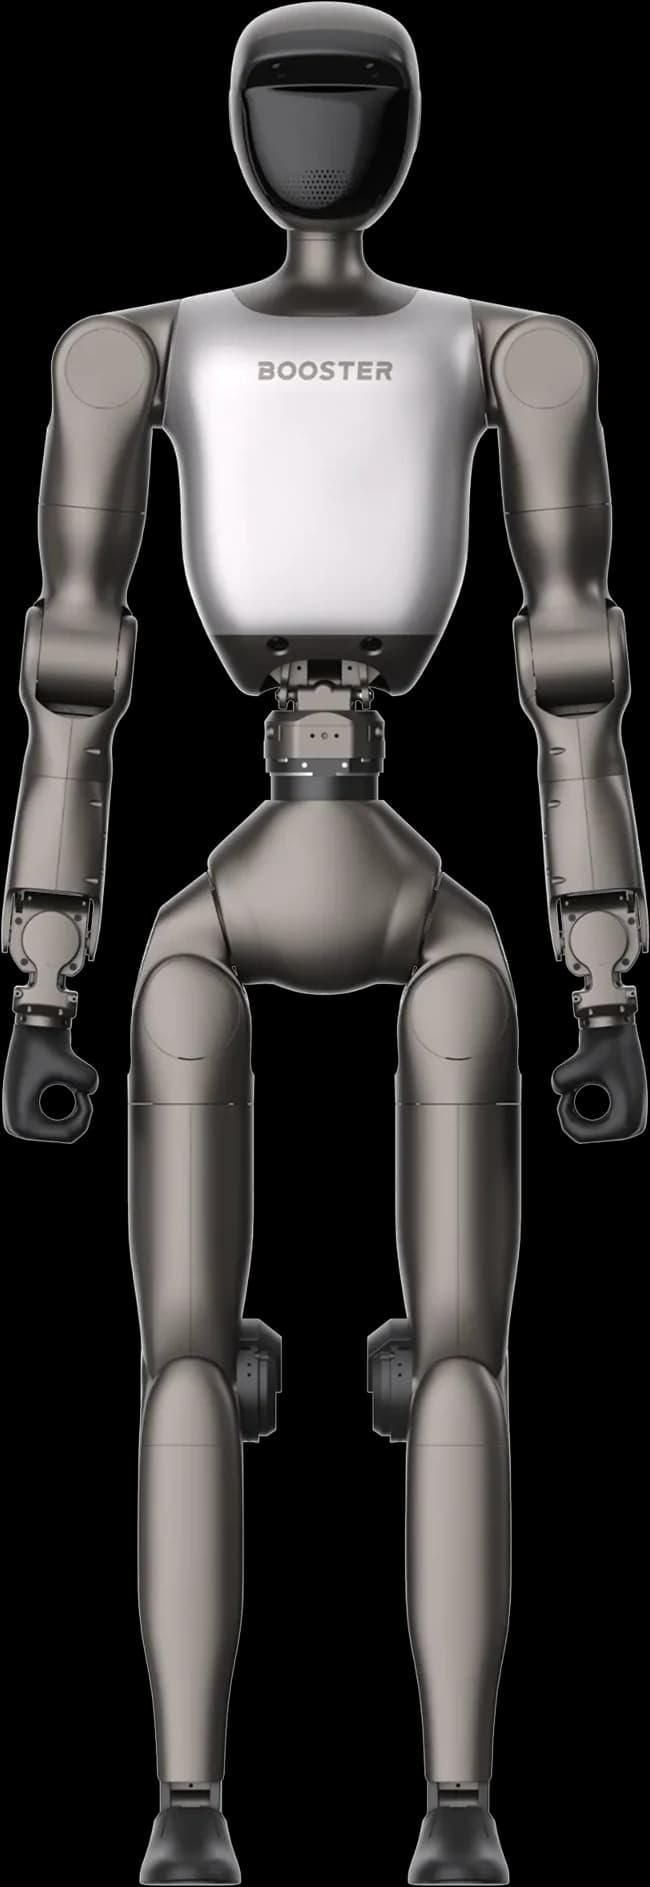
31 DoF gövde · Jetson Thor · P1 / P3 ayrımı
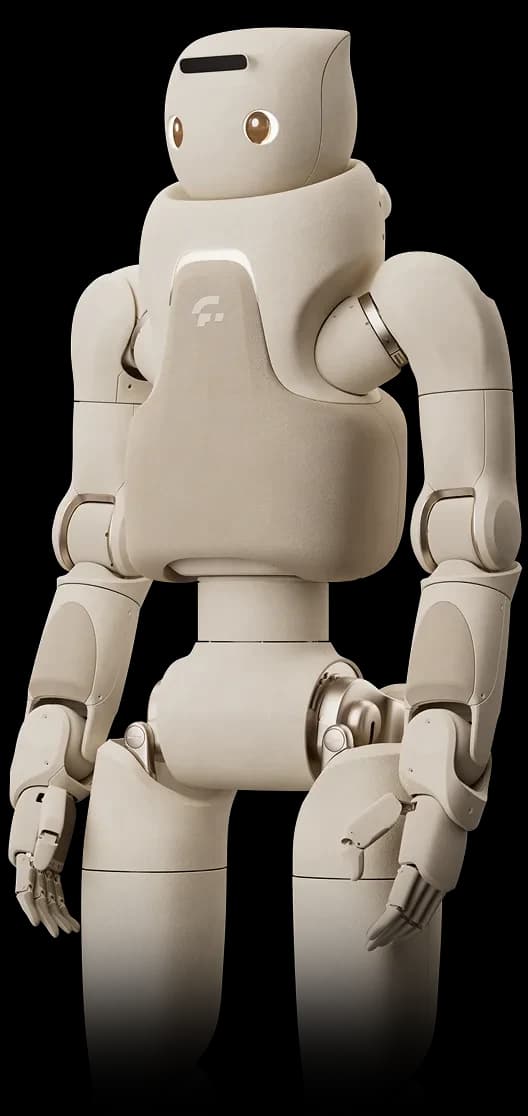
Görsel sipariş edilecek el paketini temsil etmez.
Başlıca bulgular
10 kg statik yük, 5 kg yürüyüş beyanı
ArmController eklem haritası T2 ile uyuşmuyor
Teknik veriler
Değerler katalog veya üretici beyanıdır. Yük tanımı ve konfigürasyon farkları satırlarda belirtilmiştir.
| Ölçüt | Unitree G1 EDU | Booster T2 Pro |
|---|---|---|
| KapsamS1S3 | G1 EDU; Basic ve G1+ bu karşılaştırmanın dışında | T2 Pro; P1 ile P3 el donanımı ayrı değerlendirilir |
| Boy / gövde ağırlığıS1S10 | 132 cm; üretici EDU için yaklaşık 35 kg+ yazıyor, batarya dahil. El ve konfigürasyona bağlı. | Yaklaşık 140 cm; P1 42 kg, P2/P3 43 kg. El alt sürümü ve opsiyonlara göre değişebilir. |
| Eklem ve el sayımıS1S3S7 | Gövde seçenekleri 23/29 DoF; el dahil katalog üst sınırı 43 DoF. Hepsi standart değildir. | 31 DoF gövde; P1'de el 0 DoF. P3 el DoF'u modele göre ayrıca sayılır. |
| Kol / belS1S10S3S6 | SDK'da 5 ve 7 eklemli kol örnekleri var. Üç eksenli bel ve 7 eklemli kol için EDU konfigürasyonu teyit edilmeli. | Kol başına 7, belde 3 eksen. Gövde donanımı, tüm bel işlevlerinin firmware'de etkin olduğu anlamına gelmez. |
| Katalog kol yüküS1S3 | EDU kol yükü yaklaşık 3 kg olarak verilir. İki kola toplanıp 6 kg dinamik garantiye çevrilemez. | Çift kol 10 kg statik; el/uç efektör ağırlığı dahil. Kol duruşuna bağlı. |
| Yürüyerek yük taşımaS3 | Bu incelemede aynı koşullarda doğrulanmış net nesne yükü yok. | Üretici beyanı: Walking modunda en fazla 5 kg, hız en fazla 1 m/s. El kavramalı yük ayrı doğrulama ister. |
| HesaplamaS1S10S3 | EDU için Orin sınıfı seçenekler; modül, RAM ve depolama siparişle netleşmeli. | Pro: Jetson Thor T5000, 128 GB RAM, 512 GB depolama. |
| AlgılamaS1S10S3 | Üretici: derinlik kamerası ve 3D LiDAR. Tam sensör modeli ve sipariş kapsamı teyit edilmeli. | Baş/karın binoküler kameraları; LiDAR opsiyonel. Kol ucu kamera P2/P3'te destekleniyor, P1'de yok. |
| Batarya / süreS1S10S3 | 9 Ah hızlı çıkarılabilir paket; katalogda yaklaşık 2 saat. İş yükü ve test koşulları aynı değildir. | Standart manyetik ana paket: 48 V / 10 Ah; bildirilen kesintisiz yürüyüş süresi 2 saat. |
| Batarya değişimiS1S3 | Hızlı çıkarılabilir olması açıkken değişim desteğini kanıtlamaz; güvenli kapatma prosedürü uygulanmalı. | Hot-swap yok. Kapatıp değiştirerek hazır hale gelme üretici beyanıyla yaklaşık 3 dakika. |
Teknik inceleme
01
Konfigürasyon ve eklem sayımı
G1 EDU için tek bir donanım listesi yok. Unitree, el seçenekleri dahil 23-43 serbestlik derecesi (DoF) bildiriyor; XR deposunda 23 ve 29 DoF gövde düzenleri listeleniyor. SDK’da 5 ve 7 eklemli kol örnekleri bulunuyor. Üç eksenli bel, 7 eklemli kol, el ve işlem modülü sipariş kapsamından kontrol edilmeli. [S1] [S6] [S7]
T2 Pro gövdesi 31 DoF: başta 2, her kolda 7, belde 3 ve her bacakta 6 eksen. P1 dekoratif, 0 DoF ellerle geliyor; bilek kamerası ve uç efektör güç/iletişim kablolaması yok. P2 tutuculu, P3 becerikli elli sürüm. P2/P3 için kol ucu kamera desteği listeleniyor. Üretici, P1’den P3’e standart dönüşüm yolu bildirmedi. [S3] [S10]
02
El donanımı ve dokunsal algılama
Unitree XR deposunda Dex1, Dex3-1, Inspire ve BrainCo adaptörleri var. Bu liste yazılım kapsamını gösteriyor; teslim edilecek el modeli, kablolama ve sensörler teklif satırlarından belirlenmeli. [S7]
Booster, P3 standart elini BrainCo Revo 2 basic olarak bildiriyor: el başına 383 g, bilek hariç; temel sürümde dokunsal sensör yok. P3-3 için Revo3 U21T, 21 aktif DoF, geri sürülebilirlik, tüm elde dokunsal algılama, 0,01 N çözünürlük ve 70 N kavrama kuvveti beyan edilmiş. El dokümanına erişilemediği için bu değerler yazışmaya dayanıyor. 0,01 N sensör çözünürlüğü doğruluk ölçümü değildir; 70 N kavrama kuvvetinden robot taşıma kapasitesi hesaplanamaz. [S3] [S9]
03
Statik kol yükü ve net nesne kütlesi
T2’nin 10 kg çift kol değeri statik ve eller dahil. Revo 2 el kütleleri çıkarıldığında 10 - (2 × 0,383) = 9,234 kg kalıyor. Bu yalnız kütle hesabıdır. Bilek, adaptör ve kol duruşu hesaba katılmadığından net nesne kapasitesi olarak kullanılamaz. Üretici yükün gövdeye yakın tutulmasını öneriyor; duruş-yük eğrisi paylaşılmamış. [S3] [S10]
G1 EDU tablosunda yaklaşık 3 kg kol yükü veriliyor ve bunun kol duruşuna bağlı olduğu belirtiliyor. Tek kol değeriyle çift kol statik değerini oranlamak, iki G1 kolunu toplayarak 6 kg yürüyüş kapasitesi yazmak için yeterli veri yok. G1 EDU diz tepe torku ile T2 azami eklem torku da farklı eklem ve çalışma sürelerine ait; bu sayılardan kaldırma sıralaması çıkarılamaz. [S1] [S10]
04
Yürüyüş yükü ve gösterinin sınırları
Booster’ın son yanıtında Walking modu için en fazla 5 kg ve en fazla 1 m/s bildiriliyor. Üst gövde kontrolünün açık veya kapalı olabileceği belirtilmiş. Aynı yanıta göre 7-8 kg yükle yürüyüş şu an mümkün değil; bel kontrolü ve motor ısınması sınırlayıcı. [S3]
Tarif edilen tepsili gösteri yaklaşık 90 saniye ve operatör destekli. 5,3 kg tepsi dahil toplam; 11 su şişesinin yükü yaklaşık 4 kg olarak aktarılmış. Tepsi ellerle kavranmıyor, ön kollarda taşınıyor. Videoyu inceleyemedik. El kavramalı dinamik yük ölçümü ve 20-30 dakikalık termal test sonucu paylaşılmadı. G1 EDU için de aynı görev koşullarında bir ölçüm bulunmuyor. [S3]
05
Üst gövde kontrolü ve SDK uyumsuzluğu
Booster’ın düzeltilmiş yanıtı, UpperBodyCustomControl(true) ile kol komutları verilirken fabrika yürüyüş ve denge kontrolünün çalıştığını bildiriyor. İncelenen SDK bu çağrı için T2’yi desteklenen modeller arasında listeliyor. Tam CUSTOM modunda ise bacaklar dahil bütün eklemleri müşteri kodu yönetiyor; güvenlik kılavuzu bu kullanım için destek düzeneği tarif ediyor. [S3] [S4] [S11]
ArmController’ın eklem haritası T2 ile eşleşmiyor. Kod ve resmi yardımcı sınıf kılavuzu sağ omuz için 6 indeksini kullanıyor. T2’nin 31 eklemli tablosunda 6 sol bilek, 9 sağ omuz. Sınıf yalnız 2-9 aralığını işliyor ve 23 elemanlı komut dizisi oluşturuyor; T2’ye değişikliksiz uygulanması uygun değil. G1’in 5/7 eklemli rt/arm_sdk örnekleri bu incelemede derlendi; fiziksel EDU üzerinde çalıştırılmadı. [S5] [S6] [S10] [S13]
Kartezyen çağrılar K1/T1 olarak işaretlenmiş. Ancak destek matrisi bazı el planlayıcılarının model adıyla reddedilmediğini, fabrika yazılım konfigürasyonuna bağlı olduğunu da açıklıyor. Dolayısıyla her T2’de kesinlikle çalışmaz sonucu çıkarılamaz. T2’de çalışan örnek ve firmware ile RPC sonucu gerekiyor; kaynak matris 501’i etkin olmayan yetenek, 502’yi mevcut durumdan erişilemeyen hareket için tarif ediyor. Genel DDS kılavuzunun doğrudan rt/joint_ctrl için CUSTOM uyarısı ile üst gövde yolunun ilişkisi de cihaz üzerinde kontrol edilmedi. [S4] [S14] [S16]
06
Tork komutları ve koruma işlevleri
Booster, düşük seviyeli tork komutu için DDS rt/joint_ctrl yolunu bildiriyor. Kodda kRevoHand tanımı var; Revo 2 desteği üretici yanıtında belirtilmiş. El komutlarının açı/kuvvet ölçekleri ve firmware eşleşmesi henüz doğrulanmadı. [S3] [S8]
Son yanıtta özel bir çarpışma koruma API’si olmadığı belirtiliyor. PROTECT/DAMP davranışları eklem limitleri ve motor durumu ile ilgili; çalışma alanındaki insan ve nesneler için doğrulanmış çarpışma önleme kapsamı bu kaynaklarda gösterilmiyor. [S3]
07
Hesaplama donanımı ve görev yazılımı
T2 Pro resmi tablosu Jetson Thor T5000, 128 GB RAM ve 512 GB depolama listeliyor. 2.070 TFLOPS değeri FP4 sparse koşuluna ait. G1 EDU için Orin dahil farklı işlem modülleri sunuluyor; tam modül, bellek ve depolama siparişe bağlı. Farklı hassasiyetlerde yayımlanan TFLOPS/TOPS sayıları görev hızı oranı olarak kullanılamaz. [S1] [S10]
Booster’a göre kavrama ve bırakma için müşterinin uygun VLA modelini kurması gerekiyor. Kılavuzdaki hazır temel hareket, sohbet ve dans ajanları bu görevi kapsamıyor. Çift el kavrama örneği, manipülasyon başlangıç paketi, teleoperasyon ve veri seti için kesin yayın tarihi verilmemiş. Unitree XR deposunda teleoperasyon, kayıt ve simülasyon akışı yayımlanmış durumda; Unitree bazı gösterilen işlevlerin geliştirme/test aşamasında olduğunu da belirtiyor. Model gecikmesi, bellek kullanımı ve görev başarı oranı için karşılaştırılabilir ölçüm yok. [S1] [S2] [S3] [S7]
08
Bildirilen yazılım imajı
Booster’ın bildirdiği imaj: JetPack 7.1-b112, Tegra R38 revizyon 4.0, Ubuntu 24.04.4 LTS / ARM64, ROS 2 Kilted, CUDA 13.0, cuDNN 9.12.0.46-1 ve TensorRT 10.13.3.9-1. Bu sürümler üretici yanıtından aktarılıyor; cihaz çıktısı veya Isaac ROS/Isaac Lab uyumluluk testi incelenmedi. [S3]
İncelenen Booster SDK README’si geliştirme bilgisayarı için Ubuntu 22.04 referansı kullanıyor. Bu bilgi robot imajıyla bir paket uyumluluğu testi oluşturmuyor. Her iki robot için de teslim edilen imaj, el sürücüsü, SDK revizyonu ve çalıştırılacak model aynı cihazda derleme/çalıştırma kaydıyla kontrol edilmeli. [S4]
09
Batarya ve 1,5 saatlik görev şartı
T2 ana bataryası 48 V / 10 Ah. Manyetik batarya, kablo ve adaptör standart teslimata dahil olarak bildirilmiş. İlk yazışmadaki 1100 mAh, 5-12 V, 43 g ve 4-5 saat bilgileri başka bir ürüne ait; üretici bunları geri çekmiş. Nominal enerji 480 Wh; kullanılabilir enerji ölçümü paylaşılmamış. [S3] [S10]
T2 için 2 saat kesintisiz yürüyüş belirtiliyor; ayakta manipülasyon süresi ölçülmemiş. Şarj bağlantısı varken çalışma destekleniyor. Batarya değişiminde robot kapatılıyor; yeniden hazır olma dahil süre yaklaşık 3 dakika olarak bildirilmiş. G1 EDU tablosunda 9 Ah hızlı çıkarılabilir batarya ve yaklaşık 2 saat var; hızlı çıkarma tanımı hot-swap desteğini göstermiyor. 1,5 saatlik manipülasyon şartını doğrulayan görev çevrimi testi iki model için de bu kaynaklarda yok. [S1] [S3] [S10] [S12]
Enerji hesabı: 480 Wh / 1,5 saat = 320 W ortalama güç. Bu hesap nominal enerjinin tamamının kullanılabildiğini varsayar; batarya kesme eşiği, rezerv ve sıcaklık nedeniyle gerçek bütçe daha düşük olabilir. Bir çalışma süresi ölçümü değildir. T2 SDK’sında rt/battery_state üzerinden gerilim, akım ve SOC okunabilen örnek var; bu örnek derlendi. Gerçek ölçüm için zaman damgalı V/I/SOC, eklem sıcaklığı, yük ve görev fazı birlikte kaydedilmeli. Akım işareti ve ölçekler cihazda doğrulandıktan sonra tüketim Wh olarak hesaplanabilir. [S10] [S15]
10
Teklif ve servis kapsamı
G1 Basic fiyatı EDU’yu, T2 P1 fiyatı P3’ü temsil etmiyor. Teklif karşılaştırması için robot/el kodu, sensör, işlem modülü, yazılım erişimi, yedek batarya, teslim şekli, vergi, eğitim ve devreye alma kalemleri eşitlenmeli. Yazışmadaki ek T2 10 Ah batarya bedeli 900 USD FOB China; Türkiye teslim fiyatı değil, güncel teklif olarak yeniden teyit edilmeli. [S3]
Unitree EDU için 18 ay garanti listeliyor ve koşulları garanti broşürüne yönlendiriyor. Yerel sözleşmede garanti kapsamı, düşüş/yanlış kullanım istisnaları, yedek parça, firmware erişimi ve servis süresi ayrı ayrı kontrol edilmeli. T2 için eşdeğer yerel servis koşullarını karşılaştırmaya yetecek sözleşme bu incelemeye sunulmadı. [S1]
İnceleme sırasında yapılan kontroller
- Kaynak kontrolü
- G1 ve T2 teknik tabloları, Booster kontrol/DDS kılavuzları ve güncel SDK revizyonları yeniden incelendi. Statik yük tanımı ve yüklü yürüyüş sınırı kamuya açık tabloda bulunmuyor; üretici yazışmasına atıf korunuyor.
- 14 C++ örneği derlendi
- Booster’ın 10 resmi örneği ve Unitree’nin G1 kol 5/7 eklem, yürüyüş ve el kontrolü için 4 örneği x86_64, GCC 14.2 ve C++17 ile derlendi ve bağlandı. Bu sonuç T2/G1 üzerindeki firmware, denge veya görev başarısını ölçmüyor.
- Çevrimdışı mesaj kontrolü geçti
- Üst gövde başlat/durdur isteğinin JSON içeriği, kol indeksleri ve batarya/sıcaklık mesaj alanları kontrol edildi. Mesaj testinde sentetik değerler kullanıldı; robot bağlantısı kurulmadı ve telemetri toplanmadı.
Sipariş öncesi
Önerilen kabul testleri
Bu testler henüz yapılmadı. Görev kabulü için aşağıdaki kayıtlar istenmeli; süre ve yük testleri üretici limitleri içinde yürütülmeli.
- Robot, el ve işlem modülü kodlarını; eklem haritasını, firmware ve SDK sürümlerini teklif ve teslim tutanağına yazın.
- Tepsi, el, adaptör ve nesne kütlesini ayrı tartın. Tutma biçimi, yükün gövdeye uzaklığı, hız, mod ve destekleri kaydedin.
- Masa yüksekliğinden kavrama, en az 10 m yürüme, dönüş ve kontrollü bırakmayı kesintisiz kaydedin. Otonom, betik ve teleoperasyonu ayırın.
- Önce kısa, kontrollü testle başlayın. 20-30 dakikalık yüklü görev için eklem sıcaklığı, akım, hata, hız düşüşü ve toparlanmayı üretici limitleri içinde ölçün.
- 1,5 saat şartını gerçek görev çevriminde ve tanımlı batarya/şarj koşulunda test edin. Kablo kullanımını ve değişim kesintilerini başarı koşuluna dahil edin.
- Çalışır müşteri örneği, model ağırlıkları, lisanslar, hata durumları ve yeniden başlatma adımlarını teslim edin; henüz yayımlanmayan özellikleri ayrı tutun.
Sık sorulan sorular
T2 Pro P1'e sonradan becerikli el takılabilir mi?
Üretici standart bir yükseltme yolu bildirmedi. P1'de dekoratif el, bilek kamerası ve uç efektör kablolaması eksikliği nedeniyle manipülasyon için P3 konfigürasyonu sipariş edilmelidir.
T2, 7-8 kg nesneyi yürürken taşıyabilir mi?
Son üretici yanıtına göre şu an mümkün değil. 10 kg çift kol değeri statiktir. Bildirilen yürüyüş sınırı en fazla 5 kg / 1 m/s; el kavramalı net nesne yükü için ayrı test gerekir.
T2 Pro fabrikadan hazır VLA kavrama becerisiyle mi geliyor?
Hayır. Paylaşılan teknik yanıtta kavrama/bırakma için müşteri model dağıtımı gerektiği belirtiliyor. Thor işlem donanımı, hazır ve doğrulanmış uçtan uca görev yazılımı anlamına gelmiyor.
Manyetik batarya açıkken değiştirilebilir mi?
T2 için hot-swap desteklenmiyor. Robot kapatılmalı; üretici değişim dahil yaklaşık 3 dakikalık toplam kesinti bildiriyor. Manyetik şarjla çalışmaya devam etme desteği bundan farklıdır.
Kaynaklar ve inceleme yöntemi
Resmi teknik tablolar ve geliştirme kılavuzları doküman kontrolüne, sabitlenmiş SDK bağlantıları kod incelemesine dayanır. S3 üretici yazışmasıdır; S9 bağlantısına erişilemedi. Derleme ve sentetik mesaj kontrolleri fiziksel robot ölçümü olarak kullanılmadı.
S1Unitree G1 (yeni sekmede açılır)
Güncel üretici tablosu 2 Ekim 2026'da doğrudan incelendi: EDU ağırlığı, opsiyonel bel/el, kol yükü, batarya, hesaplama seçenekleri ve dipnotlar.
S2Booster T2 Overview (yeni sekmede açılır)
2 Ekim 2026'da doğrudan incelendi: gövde eklemleri, Pro hesaplama platformu, hazır temel hareket/ses ajanları ve güvenli kullanım sınırları. Ayrıntılı tablo S10; ek kullanım koşulları S3.
S3Booster teknik yanıtları / Technical replies
Kullanıcı tarafından 2 Ekim 2026'da paylaşılan üretici yazışmaları ve son düzeltme dosyası. Yazışmalar tarihlendirilmiş bir laboratuvar raporu değildir. Atıf, üretici beyanını gösterir; bağımsız test veya videonun tarafımızca izlenmesi anlamına gelmez.
S4Booster SDK: model support (yeni sekmede açılır)
2 Ekim 2026'da koddan incelendi. UpperBodyCustomControl T2'yi listeler; Kartezyen uç efektör çağrıları K1/T1 olarak işaretlenir. Kodun yayımlanmış olması donanımda doğrulama değildir.
S5Booster SDK: ArmController (yeni sekmede açılır)
İncelenen yardımcı sınıf K1/T1 içindir. T2 eklem indekslerinin bu sınıfla aynı olmadığı kodda belirtilir.
S6Unitree SDK2: G1 arm example (yeni sekmede açılır)
2 Ekim 2026'da incelendi: 7 eklemli kol düzeni ve rt/arm_sdk örneği. Her EDU siparişinin bu düzenle teslim edildiğini göstermez.
S7Unitree XR teleoperation (yeni sekmede açılır)
2 Ekim 2026'da incelendi: G1 23/29 DoF, Dex1, Dex3-1, Inspire ve BrainCo seçenekleri; simülasyonda veri kaydı akışı. Robot modeli ve el adaptörünün ayrıca eşleşmesi gerekir.
S8Booster SDK: joint topics and hand types (yeni sekmede açılır)
rt/joint_ctrl ve kRevoHand tanımı koddan incelendi. Tam el modeli, ölçekler ve firmware uyumu üreticiyle teyit edilmelidir.
S9BrainCo hand configuration reference (yeni sekmede açılır)
Üreticinin ilettiği el dokümanı bağlantısı; içeriğine erişilmedi. Revo 2 ve Revo3 rakamları bu bağlantıdan doğrulanmış kabul edilmez, S3 beyanı olarak kullanılır.
S10Booster T2 Specifications (yeni sekmede açılır)
2 Ekim 2026'da doğrudan incelendi: P1/P2/P3 ağırlıkları, kamera kapsamı, 48 V / 10 Ah, 2 saat yürüyüş, şarjla kullanım, 128 GB RAM / 512 GB depolama ve FP4 sparse hesaplama tanımı. Yükün kol duruşuna bağlı olduğu dipnotta belirtilir.
S11Booster T2 Safety and Warnings (yeni sekmede açılır)
2 Ekim 2026'da incelendi: hareket alanı, destek düzeneği, CUSTOM'da bütün eklemlerin müşteri koduyla kontrolü ve firmware güncellemesinde DAMP/destek gereksinimi.
S12Booster T2 Quick Start (yeni sekmede açılır)
2 Ekim 2026'da incelendi: batarya kurulumu, destekli açılış, IMU başlatma, kontrollü kapatma ve tekrar açmadan önce bekleme prosedürü. Yaklaşık 3 dakikalık batarya değişim süresi S3 beyanıdır.
S13Booster C++ Controller Wrappers (yeni sekmede açılır)
2 Ekim 2026'da yeniden incelendi: ArmController 2-9 indekslerini kontrol eder; sağ omuz komutu 6'dır. T2 resmi eklem tablosunda sağ omuz 9'dur. Yardımcı sınıfın haritası T2 ile eşleşmez.
S14Booster Low-Level Topics (yeni sekmede açılır)
2 Ekim 2026'da incelendi: DDS topic'leri, 22/23/29 eklemli düzenler ve doğrudan rt/joint_ctrl için CUSTOM uyarısı. Bu genel uyarıyla üst gövde kontrol yolunun ilişkisi fiziksel T2 üzerinde kontrol edilmedi.
S15Booster SDK: battery state subscriber (yeni sekmede açılır)
rt/battery_state örneği gerilim (V), akım (A) ve SOC (%) okur. Örnek bu incelemede x86_64 üzerinde derlendi ve bağlandı. Robot verisi alınmadı; akım işareti, cihaz ölçekleri ve ölçüm doğruluğu donanımda teyit edilmeli.
S16Booster SDK: model capability matrix (yeni sekmede açılır)
İncelenen matris, el planlayıcısını fabrika yazılım konfigürasyonuna bağlı tanımlar. Bazı çağrılarda model adına göre ret yok; 501/502 RPC sonuçları etkin yetenek ve mevcut duruma bağlı. K1/T1 etiketi tek başına her T2 konfigürasyonunda imkansızlık kanıtı değildir.