Konsept senaryo
Güneş Paneli (GES) Verimlilik ve Hotspot Analizi
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Gözetimli otonomi
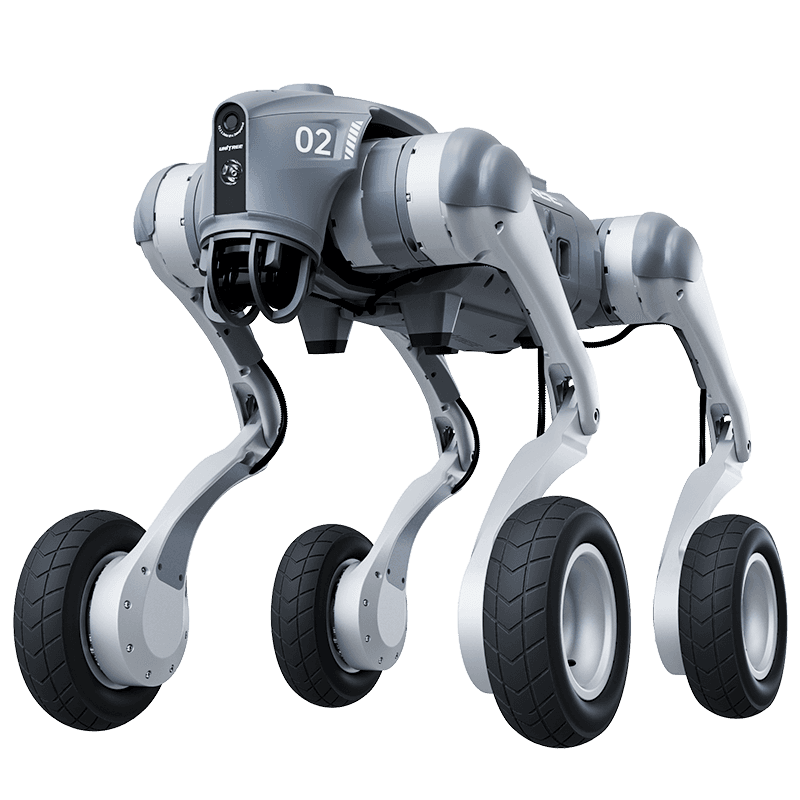
- Önerilen robot
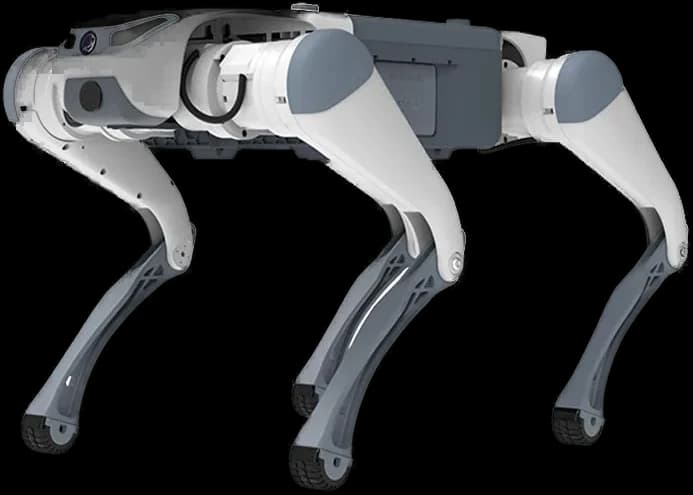
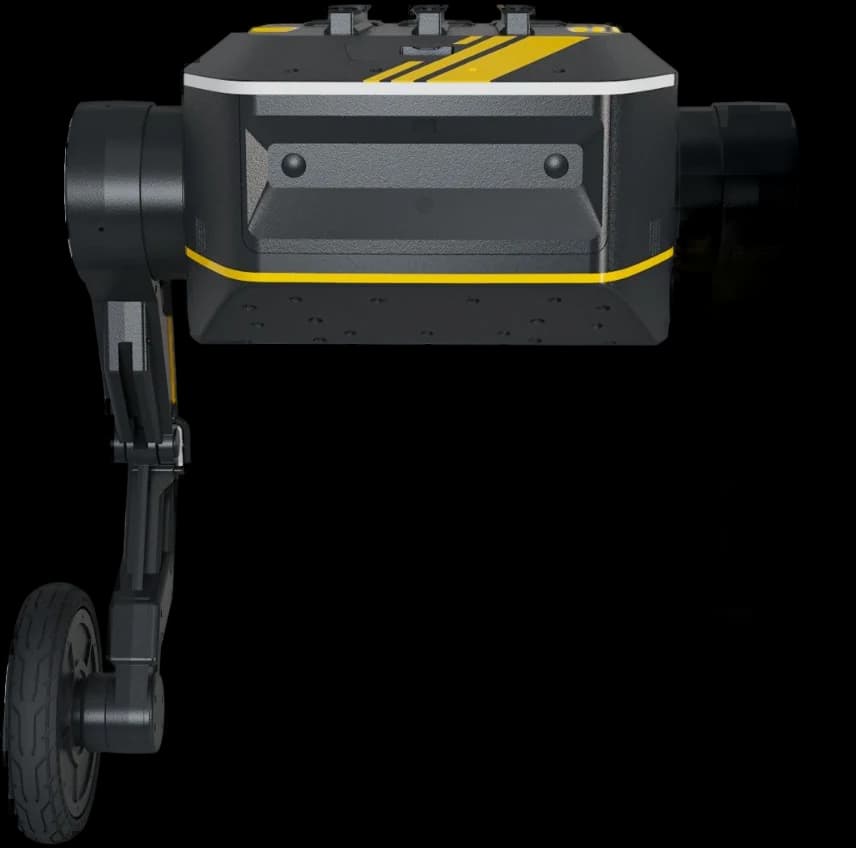
- Unitree B2-W
Ele alınan problem
Devasa GES alanlarında manuel termal ölçümün yarattığı zaman kaybı ve üretim düşüşü.
Görev akışı taslağı
- 1B2-W, 15 km/s hızla panel aralarında sürekli lineer devriye atar.
- 2Termal kamera, panel yüzeyindeki bypass diyot arızalarını (hotspot) derecelendirir.
- 3Arızalı panellerin grid koordinatları bakım ekiplerine otomatik iş emri olarak atanır.
Önerilen donanım
- FLIR Boson Termal Sensör
- RTK-GPS Modülü
- 5G Edge Verici
Önerilen yazılım
- Navigasyon
- Panel sıraları arası tekerlekli (Wheeled) uzun menzil otonomi
- Model
- Termal Hücre Segmentasyonu ve Hotspot Sınıflandırma
- Entegrasyon
- GES Tesis Yönetim Paneli
Robotun gerçek çalışma sınırları
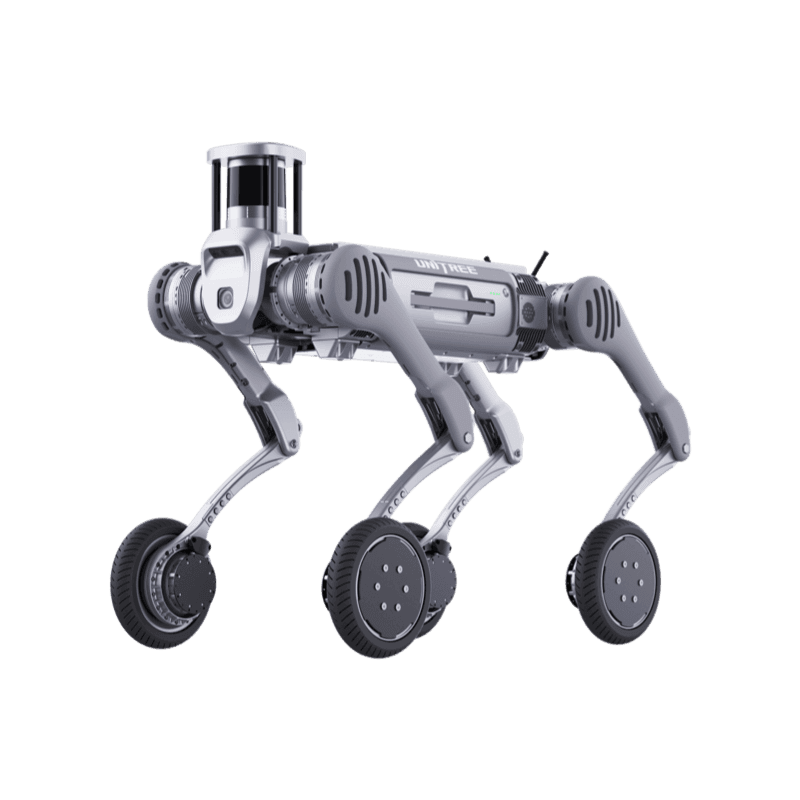
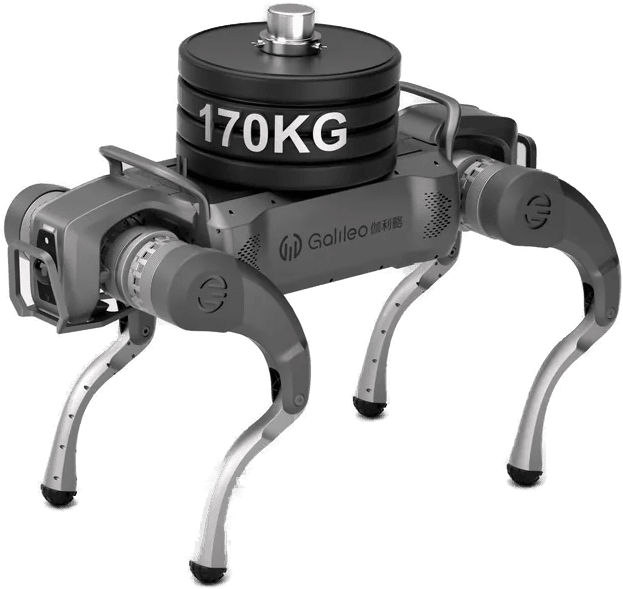
Unitree B2-W
Üstün Dayanıklılık, Yüksek Lojistik Verimliliği
Ürün sayfası- Koruma sınıfı
- IP67
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 120
- Azami hız
- 15
- Tırmanma
- 45°
- Ağırlık
- 85
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.