Konsept senaryo
Rüzgar Türbini (RES) Temel ve Ankraj Kontrolü
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Gözetimli otonomi
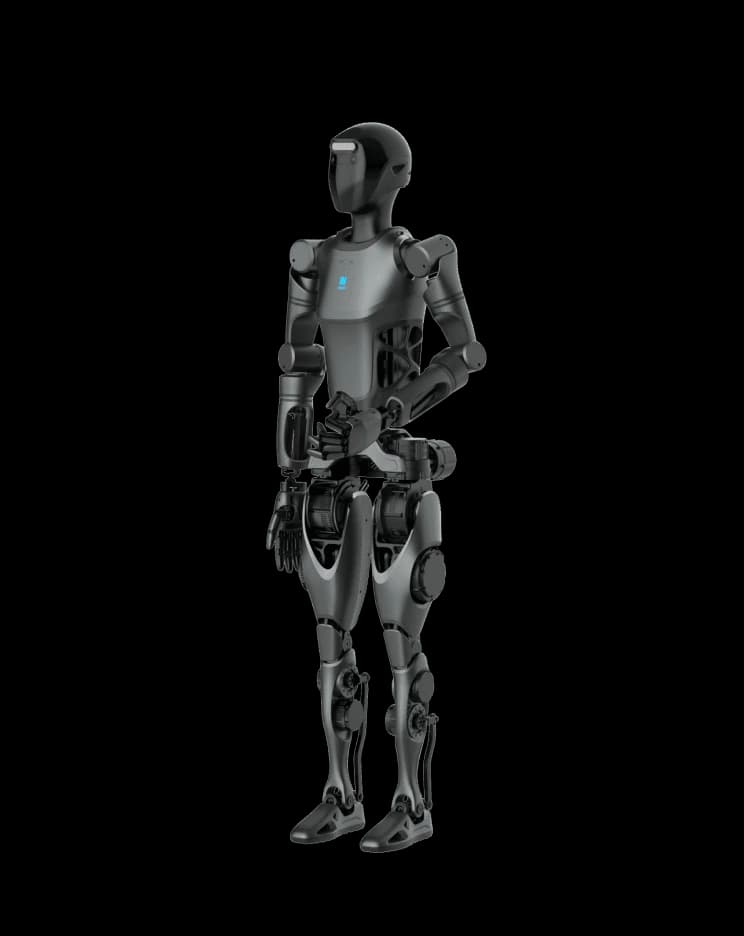
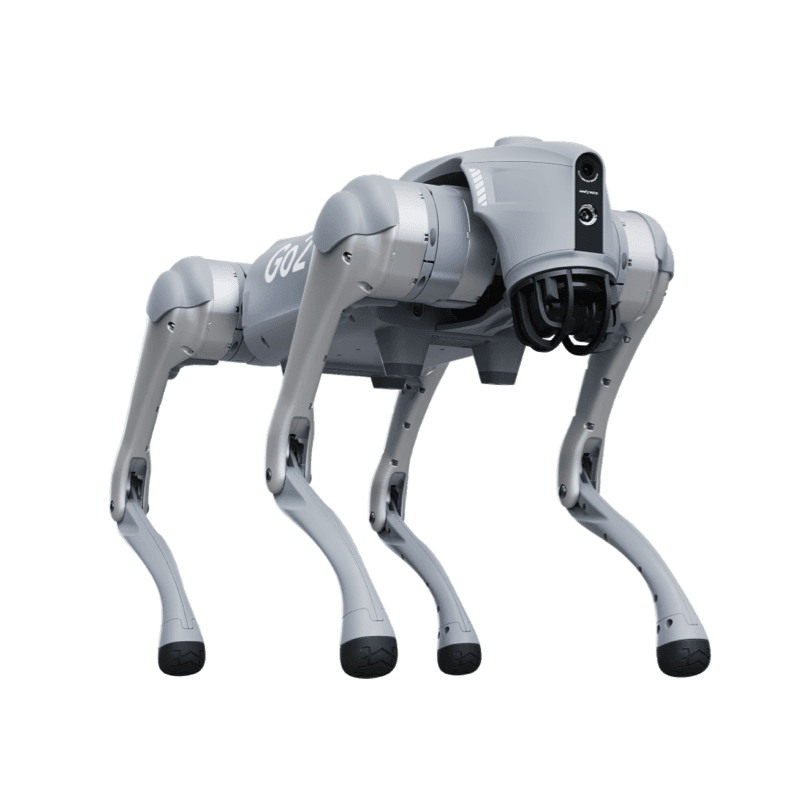
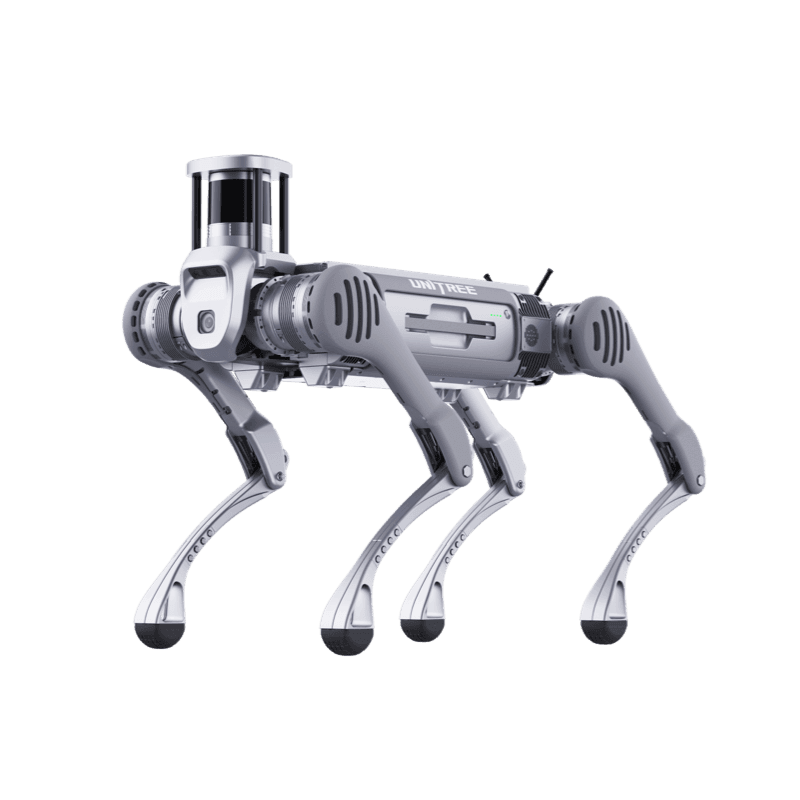
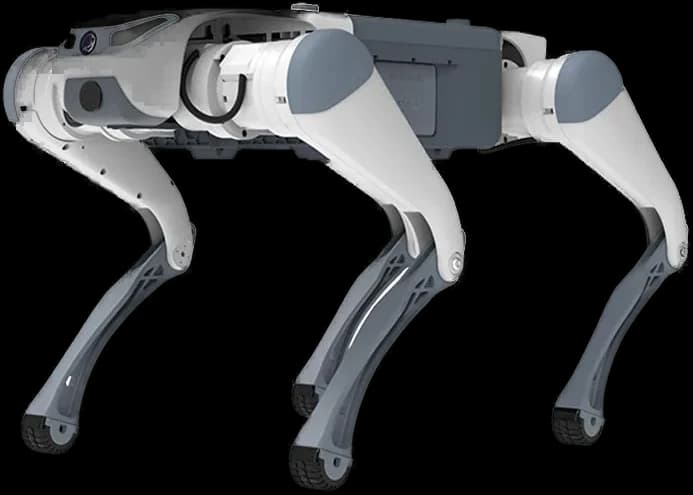
- Önerilen robot
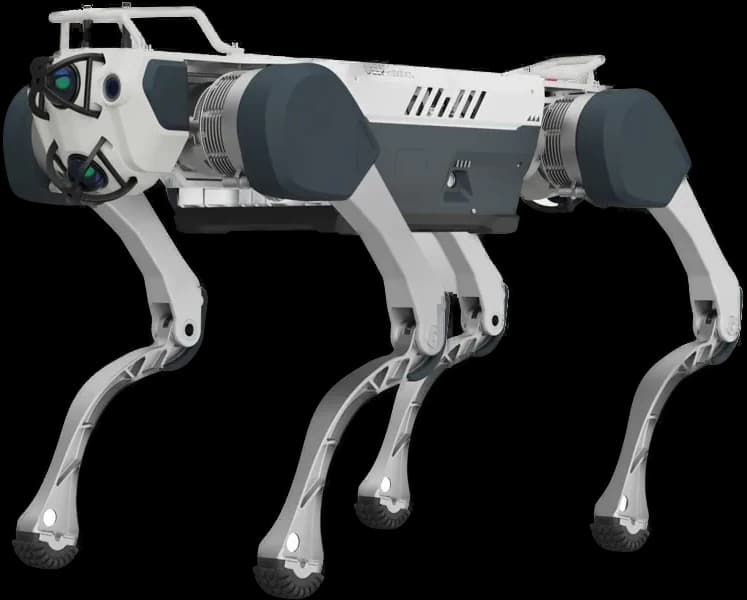
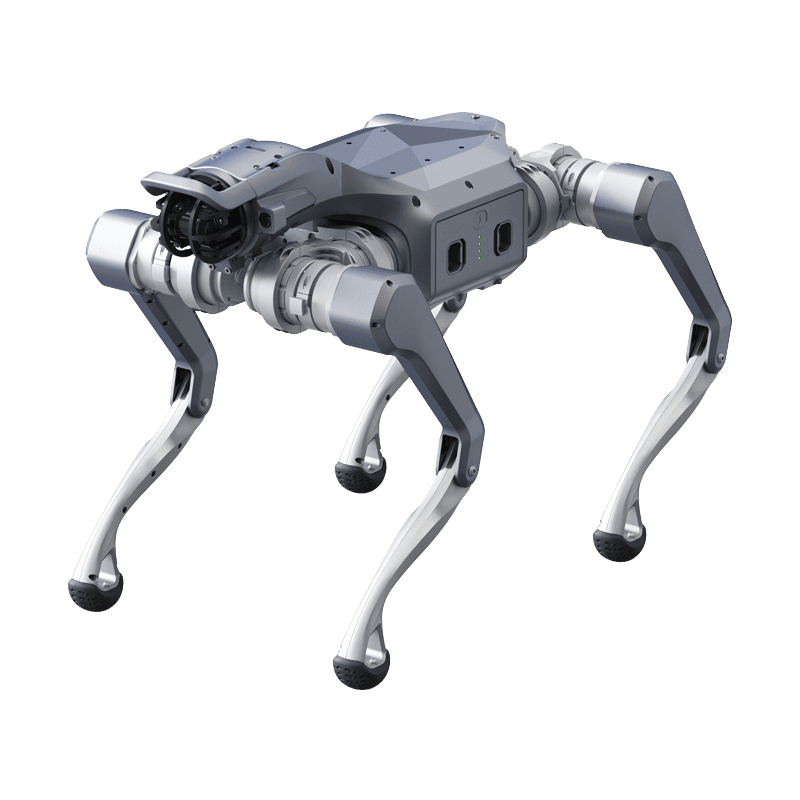
- Unitree A2
Ele alınan problem
Gözle görülmesi zor olan beton yorgunluğunun ve cıvata gevşemelerinin tespiti.
Görev akışı taslağı
- 1Zorlu arazi şartlarında B2 robotu türbin kule diplerine intikal eder.
- 2Kule betonunda ve ankraj cıvatalarında oluşan milimetrik yapısal çatlakları optik olarak tarar.
- 3Geçmiş verilerle karşılaştırma yaparak statik yorgunluk analizi raporlar.
Önerilen donanım
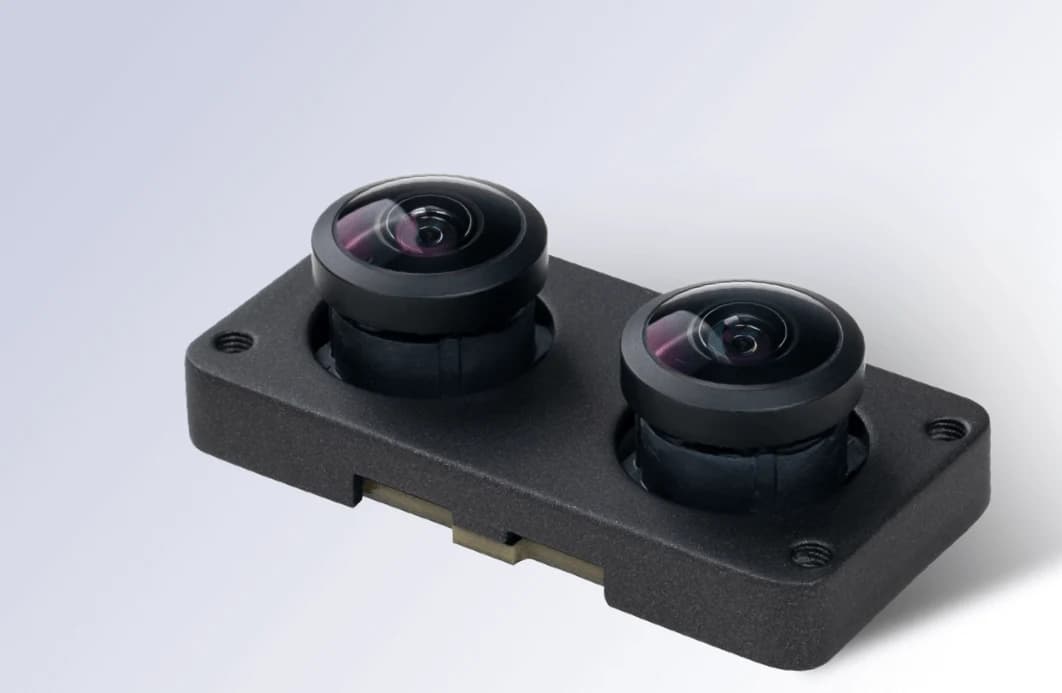
- Ultra HD Yüzey Çatlak Kamerası
- Akustik Dinleme Modülü
- NVIDIA Orin NX
Önerilen yazılım
- Navigasyon
- Türbin kaidesi çevresinde dairesel SLAM rotası
- Model
- Mikro-Çatlak Örüntü Tanıma (Computer Vision)
- Entegrasyon
- RES Merkezi İzleme Ağı
Robotun gerçek çalışma sınırları
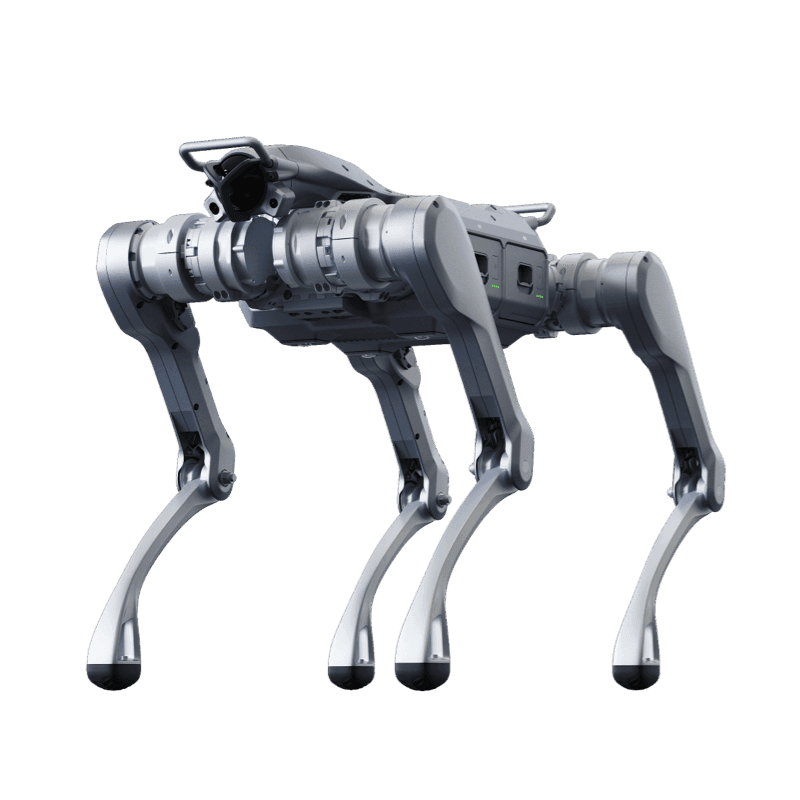
Unitree A2
Endüstriyel Sınıf Bacaklı Robot
Ürün sayfası- Koruma sınıfı
- IP56-IP67
- Çalışma süresi
- >5 saat (Yüksüz) / >3 saat (25kg Yük)
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 100
- Azami hız
- 5 m/s
- Tırmanma
- 45°
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.