Akustik kamera nasıl çalışır
Akustik kamera, bir mikrofon dizisinin kaydettiği sesi görüntü üzerine harita olarak bindiren bir cihazdır. Dizideki her mikrofon aynı sesi çok küçük zaman farklarıyla alır. Yazılım bu faz ve zaman farklarından ses kaynağının yönünü hesaplar (ışın şekillendirme, beamforming) ve sonucu yerleşik kameranın görüntüsünün üzerine renkli bir nokta olarak çizer. Operatör ya da robot, sesin hangi vana, flanş, izolatör veya rulmandan geldiğini görüntüde doğrudan görür.
Endüstriyel modellerde dizi MEMS mikrofonlardan oluşur. MEMS mikrofon, silikon üzerinde üretilen küçük ve dayanıklı bir ses algılayıcıdır; yüzlerce adet küçük bir gövdeye sığar. Sorama L642 ailesi 64 dijital MEMS mikrofon kullanır; HERTZINNO modelleri üretici sayfalarına göre 64 ya da 128 mikrofonludur. Mikrofon sayısı arttıkça yön çözünürlüğü ve zayıf kaynakları ayırma yeteneği artar, ancak gövde ve güç tüketimi de büyür.
Kullanışlı bilgi ultrasonik banttadır. Basınçlı havanın ya da gazın küçük bir delikten çıkışı, ve kısmi deşarjın (korona, yüzey boşalması, iç boşalma) yarattığı gürültü, insan kulağının duyamadığı yüksek frekansları da içerir. Bu bantta çevresel gürültü daha azdır ve ses daha yönlüdür; bu yüzden kaynak daha net konumlanır. Aralıklar ürüne göre değişir: HERTZINNO HZ-FA-36, HZ-FA-371T ve HZ-ACM-20Ex için üretici 2 ile 65 kHz arasını bildirir; Sorama ise L642 sayfasında ve L642V+ kullanıcı kılavuzunun teknik verilerinde bir frekans aralığı yayımlamaz. Satın alma aşamasında aralığı üreticiden yazılı olarak teyit edin.
Cihazın çıktısı yalnızca bir görüntü değildir. Boston Dynamics sayfasına göre Sorama L642, dahili işlem biriminden sınıflandırma, frekans, desibel ve yoğunluk değerleri ile olay tetikleme verir; ses (.wav), fotoğraf, video ve .json mesajı üretebilir. Bu, robotun rota üzerinde bir olayı kaydedip görüntü ve ölçümle birlikte merkeze göndermesini mümkün kılar.
Kullanım alanları
Akustik görüntüleme üç ana iş için kullanılır.
- Basınçlı hava ve gaz kaçakları: Kompresör hatları, vana ve flanşlar, vakum sistemleri. Sorama L642 için Boston Dynamics sayfası, basınçlı hava veya gaz kaçaklarının belirlenmesini birinci kullanım olarak sayar. Kaçak sesi duyulabilir olmasa da ultrasonik bantta görünür; bu yüzden gürültülü tesiste bile konumlanabilir.
- Kısmi deşarj (PD): Trafo merkezleri, yüksek gerilim ekipmanı, izolatör ve kablo başlıkları. Sorama, kısmi deşarjı L642'nin tespit edebildiği olaylar arasında sayar; L642V+ kılavuzunda kaçak, kısmi deşarj ve mekanik denetim lisanslı özellikler olarak listelenir. Akustik yöntem deşarjın yerini göstermek ve inceleme önceliği vermek için kullanılır; IEC 60270 kapsamındaki kalibre elektriksel kısmi deşarj ölçümünün yerine geçmez.
- Mekanik arızalar: Rulman aşınması, pompa ve silindir anormallikleri. Boston Dynamics sayfası rulman arızalarının erken göstergelerinin yakalanmasını belirtir.
Sorama'nın kaçak tespiti sayfası tehlikeli alanlar için petrol ve gaz, kimyasal proses, hidrojen, enerji ve kamu hizmeti altyapısını; endüstriyel işletmeler için gıda ve içecek, otomotiv, üretim hatları ve genel imalatı sayar. Türkiye'de bu, enerji dağıtım ve iletim tesislerini, petrokimya sahalarını, kompresör istasyonlarını ve sanayi tesislerini kapsar.
Neden bacaklı bir robotun üzerine takılır
Akustik kamera tek başına sabit bir izleme cihazı ya da elde taşınan bir alet olarak da kullanılabilir. Robota takılmasının gerekçesi şunlardır.
- Otonom devriye: Robot, tanımlı noktalarda durur ve her seferinde aynı bakış açısından ölçüm alır. Önceden belirlenmiş rota ve duruş noktaları, vardiya bağımlılığı olmadan düzenli tarama sağlar.
- Tekrarlanabilir rota: Aynı noktanın zaman içinde karşılaştırılması, tek bir ölçümden daha değerlidir. Trend, "kaçak başladı" ya da "deşarj arttı" bilgisini verir.
- Tehlikeli alanlar: Yüksek gerilim sahası, basınçlı hat koridorları ve kapalı hacimler. Robot, insan girişini azaltarak kontrol turunu yapar. Ex sınıfı bölgelerde robotun ve sensörün ayrı ayrı uygun sertifikaya sahip olması gerekir.
- Arazi yeteneği: Basamak, eğim, kablo kanalı ve engebeli zemin; tekerlekli platformlardan farklı olarak bacaklı robotlar için sorun değildir. Bu, bir trafo merkezi ya da boru köprüsünde robotun rotayı tamamlayabilmesini belirler.
Boston Dynamics, Sorama L642'yi Spot payload sayfalarında listeler. Bu, konseptin bir referans platformda hazır olduğunu gösterir; diğer bacaklı robotlarda ise entegrasyon her proje için ayrıca yapılır.
Sınırlar: akustik kamera neyi yapmaz
Beklentiyi doğru kurmak için sınırlar açık yazılmalıdır.
- Gaz türü ve konsantrasyonu ölçülmez. Akustik kamera kaçağın sesini bulur; gazın ne olduğunu, ne kadar yoğun olduğunu ya da patlayıcı sınırın altında mı üstünde mi olduğunu söylemez. Gaz güvenliği için ayrı gaz dedektörü gerekir. Kaçağın büyüklüğü de yalnızca ses şiddetinden dolaylı olarak tahmin edilir.
- Doğrudan görüş hattı gerekir. Sorama, L642'nin doğrudan ses yayılımına dayandığını belirtir; katı engeller ve zayıf görüş hattı tespiti azaltır. Bir panonun arkasındaki, izolasyon altındaki ya da paslanmaz kapaklı bir kaçağı aynı sürede bulmak beklenmemelidir.
- Ortam gürültüsü ve yansımalar sonuç kalitesini etkiler. Bu, sahada pilot ölçümle test edilmelidir.
- Koruma sınıfı: Sorama L642 için IP54 belirtilir. IP67 sınıfındaki bir robota takılan sensör, yağmur ve yıkama koşullarında ek kapak veya kafes gerektirebilir.
Entegrasyon gereksinimleri
Bir akustik kamerayı robota bağlamak dört başlıkta karar vermeyi gerektirir.
Güç. İki yaklaşım vardır. Sorama L642V+, kullanıcı kılavuzuna göre tek Ethernet kablosu üzerinden PoE+ (IEEE 802.3at) ile hem veri hem güç alır ve en fazla 20 W tüketir. Robotta PoE çıkışı yoksa robotun 24 V çıkışından beslenen bir PoE+ enjektör gerekir. HERTZINNO HZ-FA-36 ve HZ-FA-371T ise üretici sayfalarına göre DC 12 V, 3 A besleme ister; robotta 12 V çıkış ya da harici DC-DC dönüştürücü gerekir. Robot bataryasından çekilen güç çalışma süresini kısaltır; bu etki sahada ölçülmelidir.
Veri. Her iki ailede Ethernet temel arayüzdür. Sorama L642V+ açık bir HTTP REST API sunar; kılavuza göre çıkış protokolleri WebSocket ile (API üzerinden) PLC ve Modbus TCP/IP'dir; HERTZINNO modelleri RTSP video akışı ve HTTP veya WebSocket arayüzü bildirir. Robot tarafında bu akış, robotun işlem birimine veya ayrı bir ağ geçidine alınır.
Çevrimdışı çalışma. Enerji ve petrokimya sahalarında bulut bağlantısı çoğunlukla yoktur ya da yasaktır. Çözüm, yerel ağda çalışan bir işleme ve kayıt katmanıdır. Sorama L642 cihaz üstünde işleme yaptığı için olay ve sınıflandırma verisini yerelde üretir; L642V+ kılavuzu cihazın çalışmak için etkin internet bağlantısına ihtiyaç duymadığını belirtir. Kaçak ve kısmi deşarj denetimi lisanslı özellik olduğundan lisans ve güncelleme şartları üreticiden yazılı olarak teyit edilmelidir.
Yazılım katmanı. Robot navigasyonu, durak noktasında sensörü tetikleme, ölçümü zaman damgası ve konumla kaydetme ve bunu bir denetim paneline iletme işi sensör üreticisinin değil, entegratörün işidir. Robotlar.org bu katmanı robot SDK'sı ile sensör API'si arasında kurar.
Ağırlık ve montaj
Ağırlık, hangi robota hangi cihazın takılabileceğini belirler. Sorama L642'nin kendisi 0,85 kg'dır; Boston Dynamics sayfasına göre koruma kafesi ve ray adaptörüyle 3,7 kg, kafes ve Core I/O adaptörüyle 3,86 kg olur. Planlamada kafesli toplam kütle esas alınmalıdır. Montaj braketi robotun yük rayına ya da sensör plakasına sabitlenir; kablo yönlendirmesi, titreşim yalıtımı ve düşmeye karşı koruma kafesi tasarımın parçasıdır.
HERTZINNO tarafında üretici sayfalarındaki değerler şöyledir: HZ-FA-36 yaklaşık 310 g (80 x 84 x 40 mm, IP65), HZ-FA-371T yaklaşık 1,6 kg (termal kamera dahil, IP65), HZ-ACM-20Ex OEM modülü 450 g'ın altında. Robota gömülü bir muhafaza tasarlamak isteyen entegratörler için HZ-ACM-20Ex bir OEM modül olarak sunulur; besleme gerilimi ve arayüz ayrıntıları üreticiden teyit edilmelidir.
Robotun yürürken taşıyabildiği yük ile sensör kütlesi arasındaki fark, dinamik denge ve çalışma süresi için marj bırakmalıdır. Eşik değerlere yakın yükleme önerilmez.
Ürünler: Sorama ve HERTZINNO karşılaştırması
Aşağıdaki tablo yalnızca üreticilerin kamuya açık verilerine dayanır. Robotlar.org, Sorama ve HERTZINNO için yetkili temsilci değildir; entegrasyon ve kurumsal tedarik hizmeti verir.
| Model | Mikrofon ve bant | Güç ve veri | Koruma, ağırlık | Not |
|---|---|---|---|---|
| Sorama L642 / L642V+ | 64 dijital MEMS; frekans aralığı üretici tarafından yayımlanmıyor | PoE+ 802.3at, en fazla 20 W (L642V+ kılavuzu); Ethernet, HTTP REST API | IP54; 0,85 kg, kafesle 3,7 - 3,86 kg; -20 ile +50 C (L642V+) | Boston Dynamics Spot payload sayfasında listelenir |
| Sorama L642Ex | Üretici sayfasında teknik değer yok | Üreticiden istenmeli | Üreticiden istenmeli | Sorama, ATEX sertifikalı olduğunu ve denetim robotlarında kullanılabileceğini belirtir; Ex işaretlemesi ve veri sayfası talep edilmeli |
| HERTZINNO HZ-FA-36 | 64 MEMS, 2 - 65 kHz | DC 12 V / 3 A; Ethernet, RTSP | IP65; yaklaşık 310 g | Robot köpek için tasarlandığı belirtilir |
| HERTZINNO HZ-FA-371T | 128 MEMS, 2 - 65 kHz, 640 x 512 termal | DC 12 V / 3 A; Ethernet, RTSP, WebSocket | IP65; yaklaşık 1,6 kg; Ex ib IIC T4 Gb | Akustik ve termal tek cihazda |
| HERTZINNO HZ-ACM-20Ex (OEM) | 128 MEMS, 2 - 65 kHz | USB 2.0 veya TCP/IP (RJ45); 3,5 W (işlemcisiz) ya da 7,5 W | IP65; 450 g altı; Ex | Kendi muhafazasına gömmek isteyenler için |
Üretici beyanı notu: HERTZINNO, akustik kameralarının Deep Robotics ve Unitree (B2 ve Aliengo) gibi dört ayaklı robotlarda standart payload olarak entegre edildiğini, robotun bataryasından beslendiğini ve Ethernet/IP veya SDK ile bağlandığını belirtir. Bu, üreticinin kendi beyanıdır; Robotlar.org tarafından bağımsız olarak doğrulanmamıştır ve belirli bir robot-sensör çifti için proje bazında doğrulama gerektirir. HERTZINNO tablosundaki değerler üretici ürün sayfalarından alınmıştır.
Robot uyum tablosu
Tablo, sitedeki robot verilerini sensör gereksinimleriyle karşılaştırır. Sonuçlar ön değerlendirmedir; kesin uyum, pilot ve üretici teyidiyle belirlenir.
| Robot | Yük ve koruma (yayımlanan) | Güç ve veri arayüzü (yayımlanan) | Akustik kamera için değerlendirme |
|---|---|---|---|
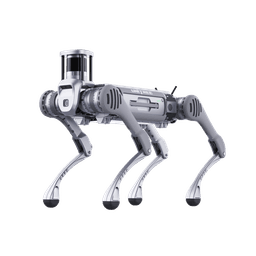
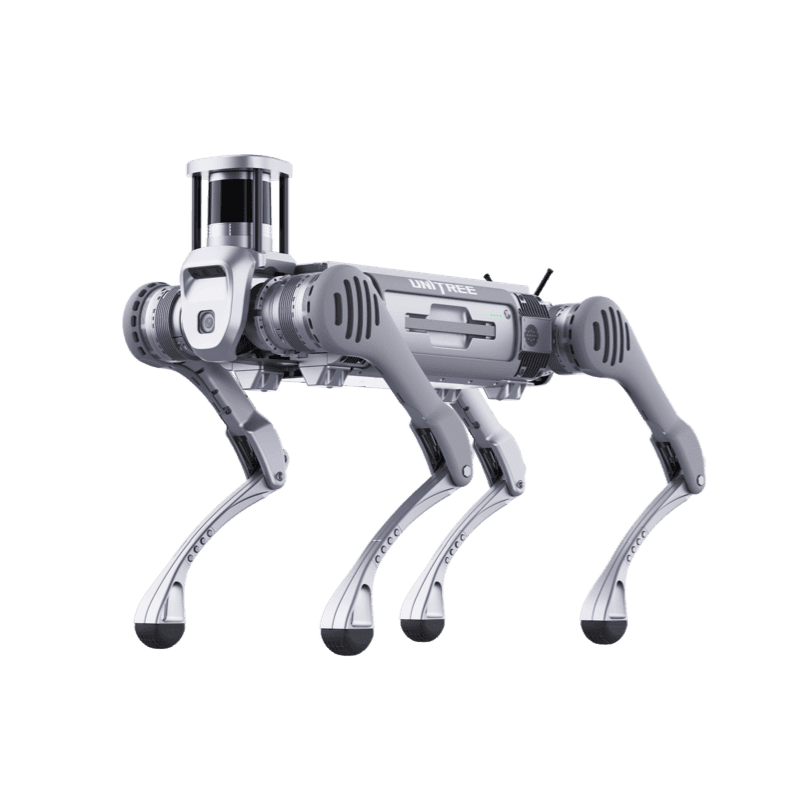
| Unitree B2 | 60 kg gövde; ayakta 120 kg, yürürken 40 kg; IP67 | 12 V x4, 24 V x4, 5 V x1; Ethernet x4 | Her iki sensör ailesi için en rahat platform; 12 V doğrudan, PoE+ için 24 V'tan enjektör |
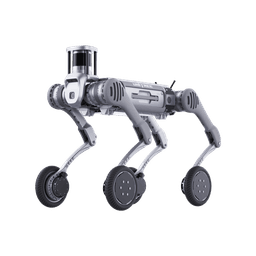
| Unitree B2-W | 85 kg gövde; ayakta 120 kg, yürürken 40 kg; IP67 | B2 ile aynı sürüm ailesi; güç çıkışı ayrıntısı proje öncesi doğrulanır | Düz zeminli tesislerde uzun rota; ağırlık açısından uygun |
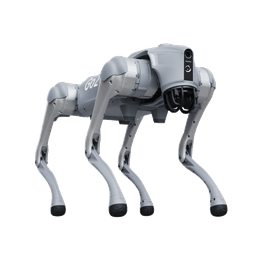
| Unitree Go2 | 15 kg; yürürken 8 kg (AIR, PRO, X) veya 12 kg (EDU) | Arayüzler sürüme göre; EDU genişleme için uygundur | HZ-FA-36 (310 g) için olası; 3,7 - 3,86 kg'lık kafesli Sorama paketi dinamik denge ve çalışma süresi açısından sınırda |
| DEEP Robotics X30 | 56 - 59 kg; yük 20 kg ve üzeri; IP67 | X30 Pro: 5 V, 12 V, 24 V çıkış, Ethernet, USB; standart X30: Ethernet ve 72 V batarya çıkışı | Pro sürüm her iki aile için uygun; standart sürümde dönüştürücü gerekir; sensör IP54 ise kapak düşünülmelidir |
| DEEP Robotics Lite3 | 12 - 12,9 kg; yük 4 - 5 kg | VENTURE ve PRO: Ethernet ve harici 24 V / 12 V / 5 V güç arayüzü | Yalnızca HZ-FA-36 sınıfı hafif sensörler; kafesli Sorama paketi uygun değil |
Unitree ve Booster için Robotlar.org Türkiye resmi distribütörüdür. DEEP Robotics için kurumsal tedarik ve entegrasyon hizmeti verir. Ayrıca bkz. Robot köpek rehberi ve güvenlik devriye robotu rehberi.
Satın alma öncesi kontrol listesi
- Hedef olay nedir: basınçlı hava, gaz, kısmi deşarj, rulman? Frekans aralığı bu olaya uygun mu?
- Alan Ex sınıflı mı? Robot, sensör ve montaj için ayrı ayrı sertifika ve veri sayfası var mı? Ex konusunda ilgili mevzuata bakın: AB ATEX çerçevesi.
- Güç: PoE+ mı, DC 12 V mu, robotta çıkış var mı, bütçe yeterli mi?
- Veri: Ethernet, RTSP, API; çevrimdışı yerel ağda çalışma yazılı teyitli mi?
- Kütle: kafes ve braket dahil toplam kütle, robotun yürüyüş yük sınırının neresinde?
- Koruma: IP54 ya da IP65 sensör, robotun IP67'si ile hangi koşulda eşleşiyor?
- İhracat ve ithalat: ürünün sınıflandırması ve lisans gereksinimi için hukuk danışmanına teyit ettirin; bu yazı hukuki görüş değildir.
- Sonuç kabulü: sahada gerçek bir kaçak veya deşarj kaynağıyla pilot ölçüm yapılmadan sözleşme eşiği belirlenmemelidir.
Robotlar.org nasıl yardımcı olur
Robotlar.org, robot platformunu seçme, sensörü robota monte etme, güç ve veri altyapısını kurma, robot SDK'sı ile sensör API'sini birleştirip rota ve raporlama katmanını yazma işlerini bir arada yürütür. Sorama ve HERTZINNO gibi sensör üreticilerinin yetkili temsilcisi değildir; ürünler entegrasyon ve kurumsal tedarik kapsamında projeye göre değerlendirilir.
- Ön değerlendirme: Sahanız, olay türü, Ex sınıfı ve robot seçimi için uyum analizi.
- Pilot: Gerçek rota üzerinde sınırlı sayıda robot ve sensörle, çevrimdışı yerel ağda ölçüm ve raporlama pilotu.
- Entegrasyon: Montaj braketi, güç dönüştürücü, ağ ve yazılım katmanı.
- Eğitim ve destek: Operatör ve bakım ekibi eğitimi.
Teknik değerlendirme ve teklif için teklif formunu doldurabilirsiniz.
Kaynaklar
- Boston Dynamics, Sorama L642 payload sayfası: https://bostondynamics.com/products/payload/sorama-l642/
- Sorama, L642 ürün sayfası: https://sorama.eu/sorama-l642
- Sorama, kaçak tespiti çözüm sayfası: https://sorama.eu/leak-detection
- Sorama, L642Ex ürün sayfası: https://sorama.eu/sorama-l642ex
- Sorama L642V+ Industrial kullanıcı kılavuzu, sürüm 2.20.0 (teknik veri, güç, ağ gereksinimleri): Sorama kılavuz PDF
- HERTZINNO HZ-FA-36: https://hertzinno.com/products/hz-fa-36
- HERTZINNO HZ-FA-371T: https://hertzinno.com/products/hz-fa-371t
- HERTZINNO HZ-ACM-20Ex: https://hertzinno.com/products/hz-acm-20ex
- HERTZINNO, robot entegrasyonu vaka sayfası (üretici beyanı): https://hertzinno.com/cases-detail/hertzinno-acoustic-camera-advancing-global-power-grid-inspection-with-robotics
- Unitree B2, B2-W, Go2 ve DEEP Robotics X30, Lite3 yayımlanmış değerleri: Robotlar.org ürün sayfaları (üretici verisine dayanır).
- AB ATEX çerçevesi: Avrupa Komisyonu