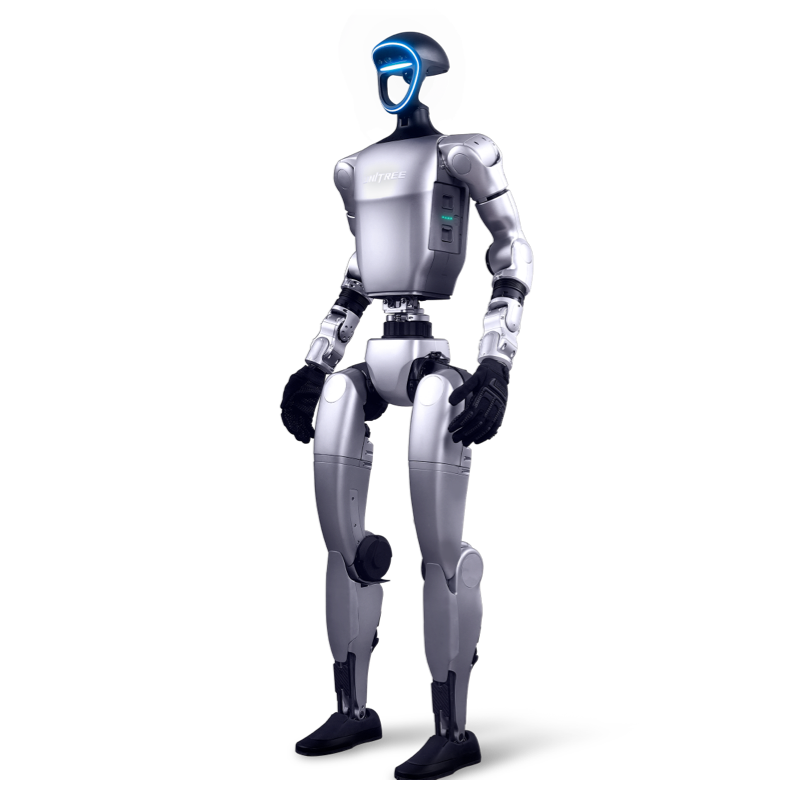
Sensör Seti: MID360 + D435i + IMU
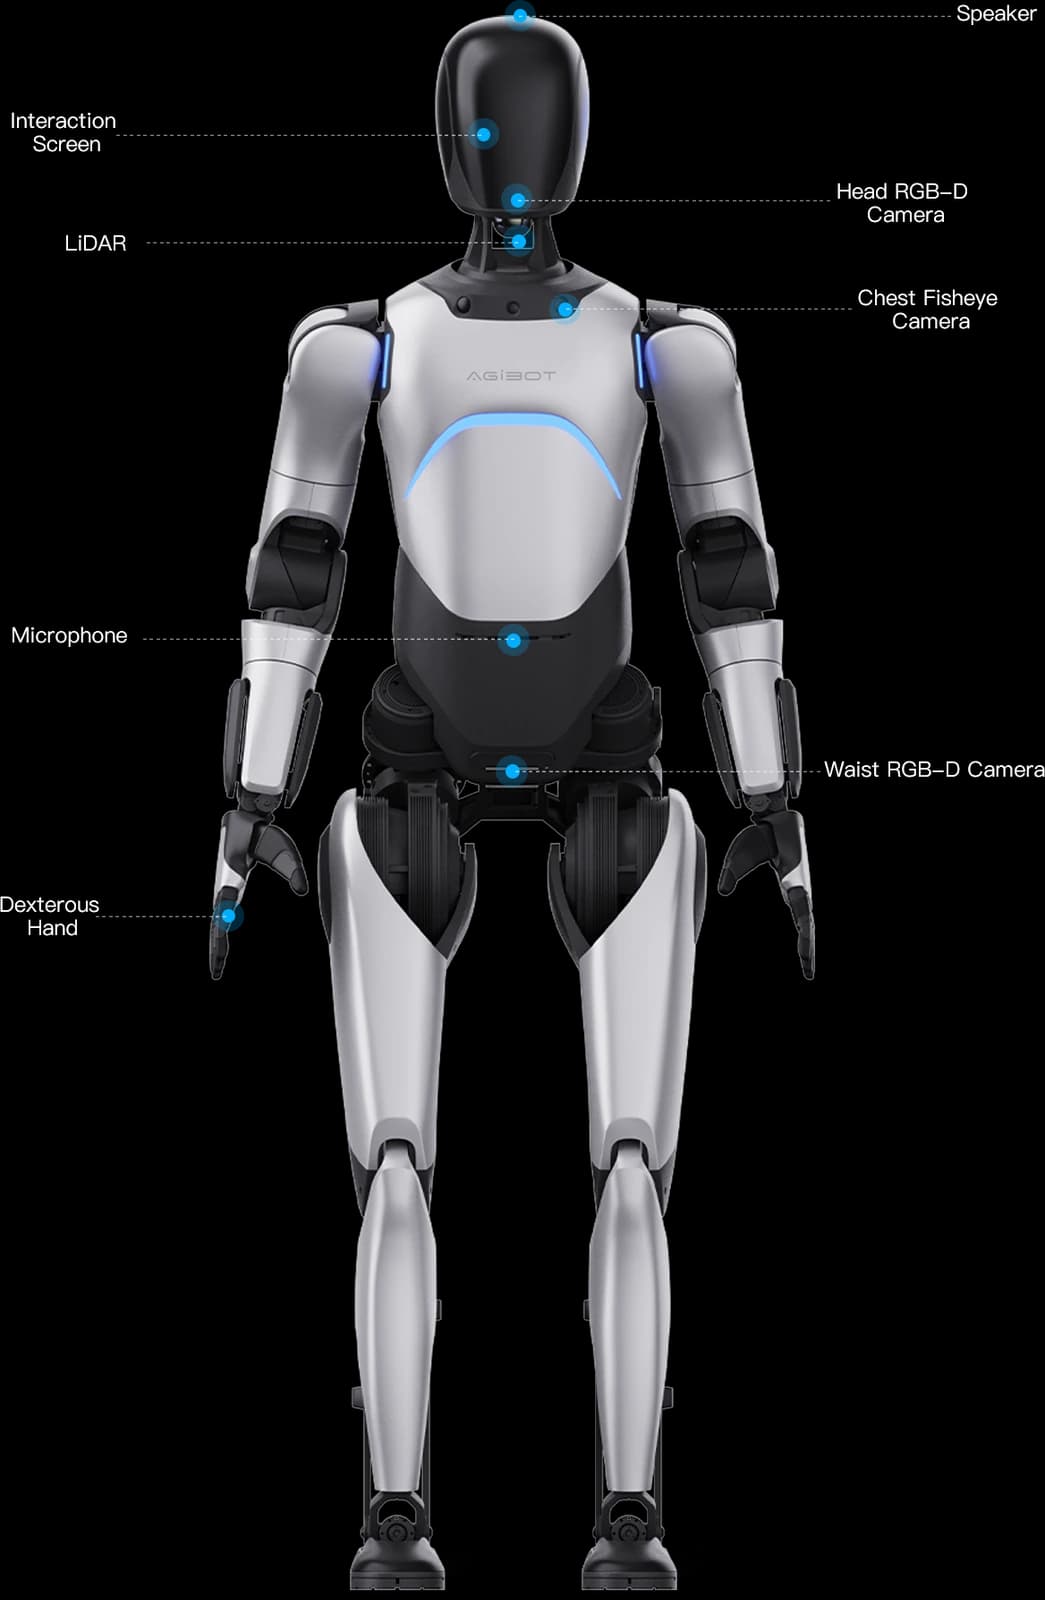
LIVOX MID360, 360° yatay görüş alanı ve dahili IMU'suyla LiDAR-inertial odometri (LIO) için tasarlanmış kompakt bir sensördür; G1 EDU'da gövdeye entegredir. D435i yakın mesafe derinlik ve doku bilgisi ekler: cam, dar geçit ve alçak engel gibi LiDAR'ın zayıf kaldığı durumları tamamlar. Eklem enkoderleri ve gövde IMU'su, ayak temas fazlarıyla birlikte hareket kestirimini besler.
İnsansı Platformda SLAM Neden Farklıdır
Tekerlekli ve dört bacaklı tabanlara göre üç fark: 1) Yürüme sırasında gövde her adımda salınır, sensör yüksekliği ve bakış açısı sürekli değişir. 2) Topuk temas darbeleri IMU'ya yüksek frekanslı titreşim bindirir. 3) Dönüşler yerinde ve hızlı olabilir, tarama eşleştirmesi dar zaman pencerelerinde çalışmak zorundadır. Bu yüzden gevşek eşlemeli görsel SLAM yerine sıkı eşlemeli LiDAR-inertial yöntemler (FAST-LIO2, Point-LIO) tercih edilir; ikisi de MID360'ın dahili IMU'sunu doğrudan kullanır.
Yazılım Yığını
Sürücü: livox_ros_driver2 (nokta bulutu + IMU'yu ROS2 topic'lerine açar). Odometri ve harita: FAST-LIO2 veya agresif harekete daha dayanıklı Point-LIO; çıktı gerçek zamanlı poz ve kayıtlı nokta bulutudur (PCD). Navigasyon: PCD'den üretilen 2B doluluk haritası üzerinde Nav2 ile küresel ve yerel planlama. Komut katmanı: planlayıcının hız çıktısı, unitree_sdk2'nin yüksek seviye lokomosyon istemcisine iletilir; denge ve adım üretimi robotun kendi denetleyicisinde kalır. Depo bağlantılarının tamamı G1 GitHub depo haritasında.
Haritalamadan Otonom Yürüyüşe: Uygulama Sırası
1) livox_ros_driver2 kurulumu ve nokta bulutu doğrulaması, 2) FAST-LIO2/Point-LIO ile elde yürütülen haritalama turu, 3) PCD kaydı ve doluluk haritasına dönüştürme, 4) Nav2 kurulumu: ayak izi, hız ve ivme sınırlarının G1'e göre ayarlanması, 5) Hedef gönderimi ve hız komutlarının SDK lokomosyon istemcisine bağlanması, 6) Dar alan testleri: kapı geçişi, koridor dönüşü, alçak engel. ROS2 tarafının kurulum detayları ROS2 entegrasyon rehberinde.
Simülasyonda Doğrulama
Aynı hat fiziksel robota dokunmadan test edilir: unitree_ros'taki g1_description (URDF/MJCF) MuJoCo'da, unitree_model'deki USD gövdesi Isaac Sim'de sahneye alınır; sanal LiDAR ile SLAM ve Nav2 parametreleri güvenle taranır. Parametre seti simülasyonda oturduktan sonra gerçek robota taşınır.
Go2/B2 Tarafıyla İş Bölümü
Denetim ve devriye gibi üretim görevlerinde harita, rota ve görev yönetimi hazır ürün olarak dört bacaklılarda sunulur: kurulum ekranları ve topolojik rota mantığı endüstriyel navigasyon sayfasında, çok katlı bina ve asansör senaryoları SLAM demolarında. G1 tarafı bugün araştırma yığınıdır: hedefi ürün devriyesi değil, insansı navigasyon araştırması ve özel uygulama geliştirmektir.
Türkiye'de Kurulum ve Destek
G1 EDU tedariki, sensör konfigürasyonu, SLAM yığını kurulumu ve ekip eğitimi için uçtan uca destek veriyoruz. Donanım seçenekleri G1 ürün sayfasında, araştırma paketleri G1 Ar-Ge platformunda; proje planlaması için iletişim formu.