Kontrol ve SDK: unitree_sdk2, unitree_sdk2_python
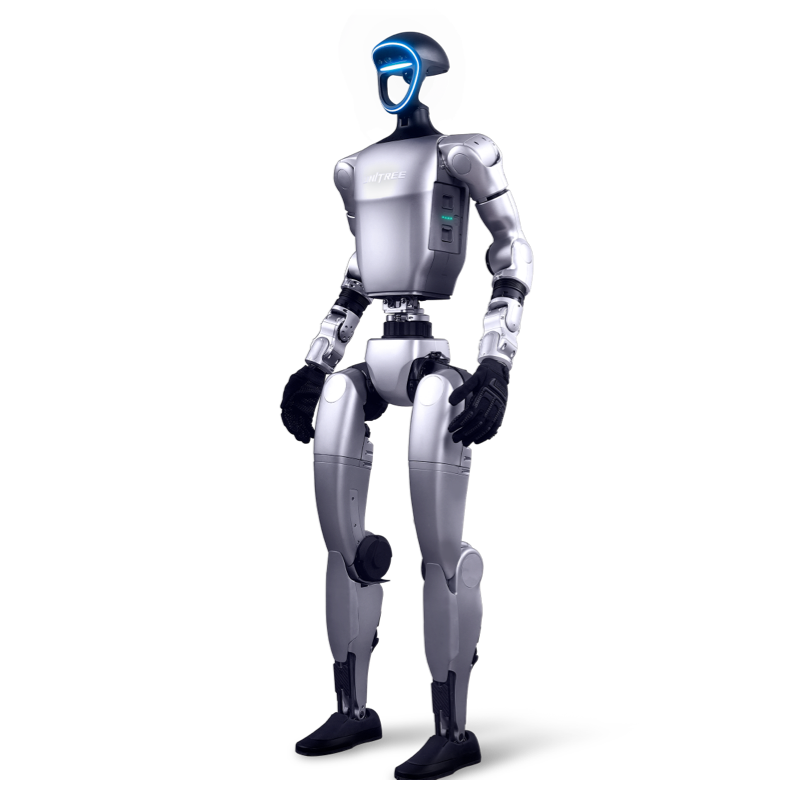
unitree_sdk2 (C++) ve unitree_sdk2_python, G1'in temel kontrol katmanıdır: CycloneDDS üzerinden durum okuma, yüksek seviye lokomosyon istemcisi ve eklem seviyesinde düşük seviye erişim. Her iki depoda G1'e ayrılmış örnek dizinleri bulunur (ayağa kalkma, yürüme hız komutları, el/kol örnekleri). Python tarafı hızlı prototipleme, C++ tarafı gerçek zamanlı kontrol döngüleri içindir.
ROS2 Katmanı: unitree_ros2
unitree_ros2, DDS mesajlarını ROS2 Humble dünyasına köprüler: robot durumu topic olarak akar, komutlar ROS2 düğümlerinden gönderilir. Nav2, MoveIt ve mevcut ROS2 araç zincirinizle çalışacaksanız giriş noktası budur. Uygulamalı kurulum ve örnekler G1 ROS2 entegrasyon rehberinde.
Pekiştirmeli Öğrenme: unitree_rl_gym, unitree_rl_lab, unitree_rl_mjlab
unitree_rl_gym Isaac Gym üzerinde G1 dahil resmi lokomosyon eğitim örnekleri sunar; unitree_rl_lab aynı işi güncel Isaac Lab üzerinde, unitree_rl_mjlab MuJoCo tabanında yapar. Eğitim ortamı kurulumu ve sim-to-real aktarım adımları RL Gym sayfasında.
Model Dosyaları: URDF, MJCF ve USD
unitree_ros/robots altındaki g1_description klasörü URDF ve MJCF gövde tanımlarını, unitree_model Isaac Sim için USD karşılıklarını içerir. Model bazında dosya adları ve doğrudan bağlantılar açık kaynak sayfasındaki URDF/MJCF/USD tablosunda listelenir.
Teleoperasyon ve Veri Toplama: xr_teleoperate, unitree_lerobot
xr_teleoperate, Vision Pro, PICO ve Quest ile G1'i uzaktan sürmenin resmi yığınıdır; taklit öğrenme için gösterim verisi buradan toplanır. unitree_lerobot toplanan veriyi LeRobot formatına dönüştürüp politika eğitimine bağlar. Uçtan uca akış G1 teleoperasyon rehberi ve LeRobot rehberinde.
Dünya Modeli ve VLA: unifolm Ailesi
unifolm-world-model-action (UnifoLM-WMA-0) çok gövdeli dünya modeli ve eylem mimarisini, unifolm-vla insansı manipülasyon için VLA modelini açar. G1 üzerinde üst seviye yapay zeka çalışan ekiplerin takip listesidir.
Türkçe Depolar: Unitree-Turkiye Organizasyonu
Unitree-Turkiye organizasyonunda G1 geliştiricisini ilgilendiren Türkçe depolar: unitree-g1-isaac-groot-turkce (veri toplamadan Jetson dağıtımına GR00T hattı), unitree-lerobot-turkce (çift kol veri ve taklit öğrenme), unitree-hunerli-el-turkce (Dex5-1/Dex3-1 karşılaştırması) ve unitree_rl_gym çevirisi.
Hangi Senaryoda Hangi Depo
İlk hareket komutu: unitree_sdk2_python | ROS2 mimarisine entegrasyon: unitree_ros2 | Yürüyüş politikası eğitimi: unitree_rl_gym veya unitree_rl_lab | Simülasyon sahnesi: unitree_ros (URDF/MJCF) + unitree_model (USD) | Gösterim verisi toplama: xr_teleoperate + unitree_lerobot | Türkçe başlangıç: Unitree-Turkiye depoları. Donanım tarafı için G1 ürün sayfası ve G1 Ar-Ge platformu yapılandırma seçeneklerini listeler.