Resmi Doküman Merkezi
Unitree'nin doküman merkezi support.unitree.com altında yaşar: G1 hızlı başlangıç, güvenlik prosedürleri, uzaktan kumanda ve uygulama kullanımı, geliştirici bölümünde SDK servisleri ve durum makinesi (FSM) referansı. Firmware güncellemeleri ve resmi uygulama bağlantıları da buradadır. İngilizce ve Çincedir.
Donanım Referans Özeti
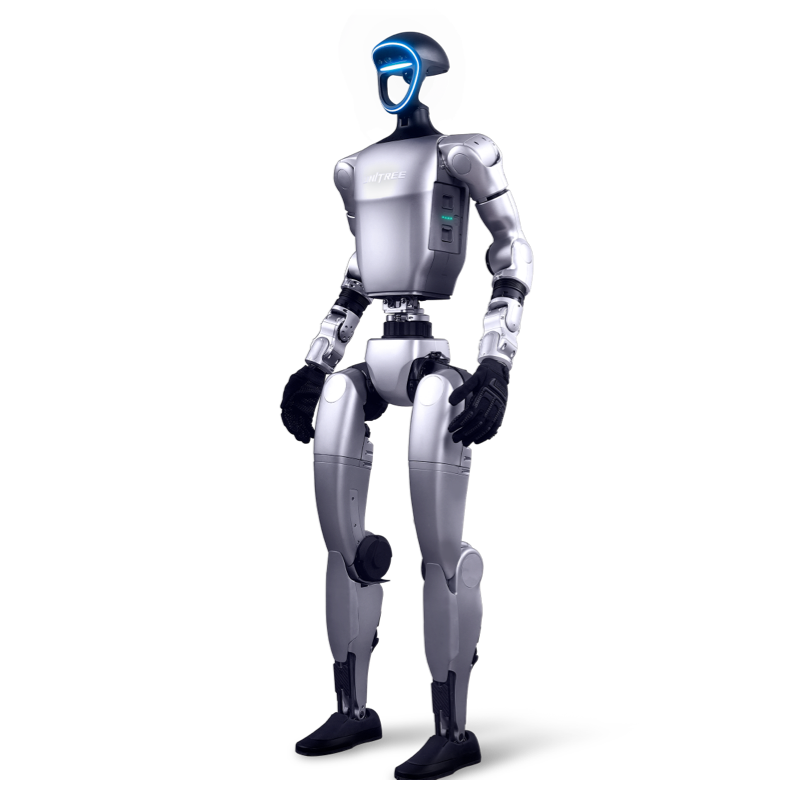
G1: 23 ile 43 arası serbestlik derecesi (konfigürasyona göre), EDU'da NVIDIA Jetson Orin NX (100 TOPS), LIVOX MID360 LiDAR (360° yatay FOV) ve Intel RealSense D435i derinlik kamerası, opsiyonel Dex3-1 üç parmaklı el (7 serbestlik derecesi, Lemo 6-pin arayüz). İşletim tarafı Ubuntu 22.04 LTS ve ROS2 Humble. Konfigürasyon farkları için G1 Basic ve EDU karşılaştırması, güncel fiyatlar için G1 fiyat sayfası.
Yazılım Yığını Haritası
Kontrol: unitree_sdk2 / unitree_sdk2_python (CycloneDDS üzerinden). Entegrasyon: unitree_ros2 (ROS2 Humble). Simülasyon: URDF/MJCF (unitree_ros), USD (unitree_model), Isaac Sim ve MuJoCo. Eğitim: unitree_rl_gym / unitree_rl_lab. Teleoperasyon: xr_teleoperate. Depoların tamamı ve senaryo eşlemesi G1 GitHub depo haritasında.
Türkçe Dizin: Başlangıç ve Tedarik
G1 ürün sayfası (özellikler ve konfigürasyonlar) | Basic ve EDU farkları | G1 fiyat, G1 EDU fiyat | G1 Ar-Ge platformu (üniversite ve kurumsal araştırma kurulumları).
Türkçe Dizin: Geliştirme
SDK geliştirme rehberi (donanım mimarisi, eklem limitleri, ilk kod) | ROS2 entegrasyon örnekleri | G1 SLAM ve otonom navigasyon | RL Gym ile yürüyüş eğitimi.
Türkçe Dizin: Yapay Zeka ve Veri
Isaac GR00T hattı (veri toplamadan Jetson dağıtımına) | G1 AI geliştirme rehberi | Teleoperasyon (Vision Pro, PICO, Quest) | LeRobot ile taklit öğrenme | Dex5-1 hünerli el.
Hangi İş İçin Hangi Doküman
Kutu açılışı ve ilk çalıştırma: resmi hızlı başlangıç (support.unitree.com) | İlk Python komutu: SDK geliştirme rehberi | Mevcut ROS2 sistemine bağlama: ROS2 entegrasyon örnekleri | Haritalama ve otonom yürüyüş: G1 SLAM rehberi | Politika eğitimi: RL Gym | Gösterim verisiyle beceri öğretme: teleoperasyon + LeRobot | Satın alma kararı: Basic/EDU karşılaştırması + fiyat sayfaları.