Konsept senaryo
Şantiye Ham İnşaat Otonom BIM Haritalama ve İlerleme Kontrolü
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Gözetimli otonomi
- Önerilen robot
- Unitree A2
Ele alınan problem
İnşaat ilerledikçe geç fark edilen hatalı imalatların yol açtığı devasa yıkım maliyetleri.
Görev akışı taslağı
- 1Robot gece vardiyasında şantiye katlarını otonom olarak dolaşarak 3D nokta bulutu haritası çıkarır.
- 2Bu güncel harita, inşaatın asıl BIM projesi (dijital çizimi) ile otomatik olarak üst üste bindirilir.
- 3Kolon sapmaları, yanlış duvar örümleri gibi hatalar milimetrik tespit edilip raporlanır.
Önerilen donanım
- 360 Derece Küresel 3D LiDAR
- RGB Derinlik Kamerası
- Yüksek Hassasiyetli IMU
Önerilen yazılım
- Navigasyon
- BIM modeline (Yapı Bilgi Modellemesi) entegre yol planlama
- Model
- Nokta Bulutu (Point Cloud) İşleme ve Tolerans Hata Tespiti
- Entegrasyon
- Autodesk Revit veya Procore API Entegrasyonu
Robotun gerçek çalışma sınırları
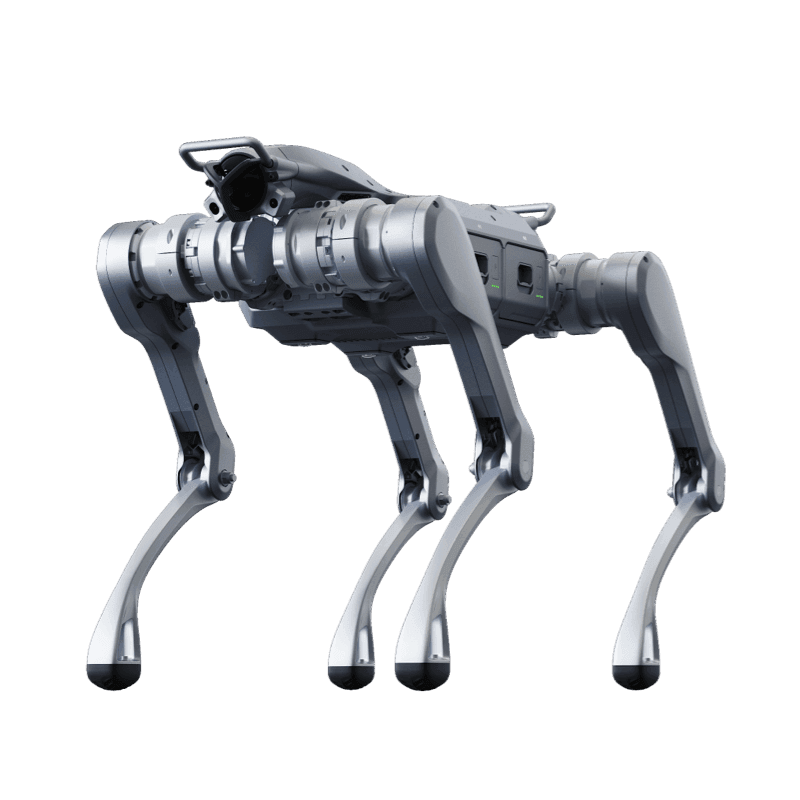
Unitree A2
Endüstriyel robot köpek: 100 kg statik yük
Ürün sayfası- Koruma sınıfı
- IP56-IP67
- Çalışma süresi
- >5 saat (Yüksüz) / >3 saat (25kg Yük)
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 100
- Azami hız
- 5 m/s
- Tırmanma
- 45°
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.