Konsept senaryo
Tarihi Eser Restorasyon Öncesi Hassas Tarama
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Gözetimli otonomi
- Önerilen robot
- Unitree A2
Ele alınan problem
İnsanların manuel ölçüm yaparken tarihi esere zarar vermesi veya çökme tehlikesi yaşaması.
Görev akışı taslağı
- 1Robot, iskelenin kurulamayacağı veya çökme riski olan tarihi binalara girer.
- 2Duvarlardaki çatlakları, orijinal oyma detaylarını ve tavan çökmelerini lazerle milim milim tarar.
- 3Bina yapısının 1:1 dijital ikizini çıkararak mimarlara restorasyon öncesi kusursuz data sağlar.
Önerilen donanım
- Milimetrik Hassasiyetli Lidar L2
- HD RGB Kamera
- Aydınlatma Kiti
Önerilen yazılım
- Navigasyon
- Zemini bozuk ve hassas antik yapı kalıntılarında temassız Lidar SLAM
- Model
- 3D Fotogrametri and Nokta Bulutu Birleştirme
- Entegrasyon
- Kültür Varlıkları Dijital Arşivleme Ağı
Robotun gerçek çalışma sınırları
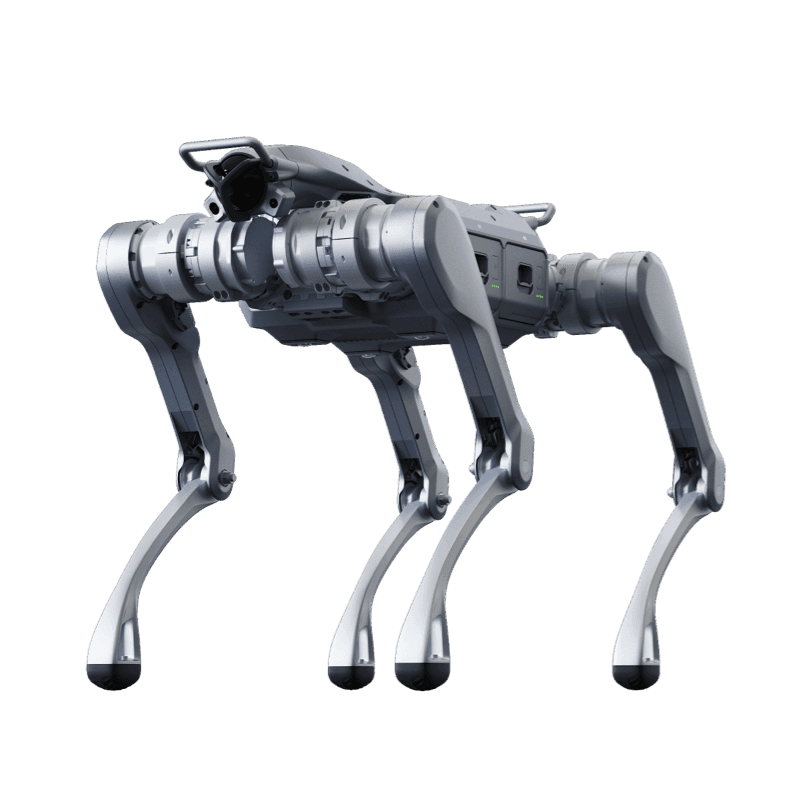
Unitree A2
Endüstriyel robot köpek: 100 kg statik yük
Ürün sayfası- Koruma sınıfı
- IP56-IP67
- Çalışma süresi
- >5 saat (Yüksüz) / >3 saat (25kg Yük)
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 100
- Azami hız
- 5 m/s
- Tırmanma
- 45°
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.