Konsept senaryo
Endüstriyel Atık Sahası Çevre Kirliliği İzleme Devriyesi
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Gözetimli otonomi
- Önerilen robot
- Unitree B2
Ele alınan problem
Endüstriyel atık sahalarında çevre kirliliğinin geç fark edilmesi ve yasadışı dökümlerin tespit edilememesi.
Görev akışı taslağı
- 1Robot atık sahası çevresinde 7/24 devriye atar; gaz sensörleri ile VOC, H2S ve amonyak sızıntılarını algılar.
- 2Termal kamera ile atık havuzlarında sıcaklık artışı (kimyasal reaksiyon belirtisi) ve taşma riski izlenir.
- 3Gece saatlerinde yasadışı atık dökümü yapan araçlar tespit edildiğinde plaka ve görüntü kaydı ile Çevre Müdürlüğüne bildirilir.
- 4Tüm çevresel ölçüm verileri günlük rapor halinde yetkili kuruma iletilir; trend analizi ile risk öngörüsü yapılır.
Önerilen donanım
- Çoklu Gaz Sensörü (VOC/H2S/NH3)
- Radyometrik Termal Kamera
- HD Kamera
- Su Kalitesi Prob Sensörü
- 5G İletişim
Önerilen yazılım
- Navigasyon
- Endüstriyel atık sahası çevresinde çit hattı ve havza kenarı boyunca otonom devriye
- Model
- Gaz Sızıntı Noktası Tespiti, Sıvı Atık Taşması Erken Uyarı ve Yasadışı Gece Dökümü Tespiti
- Entegrasyon
- Çevre ve Şehircilik İl Müdürlüğü Çevre İzleme Sistemi ve OSB Yönetimi
Robotun gerçek çalışma sınırları
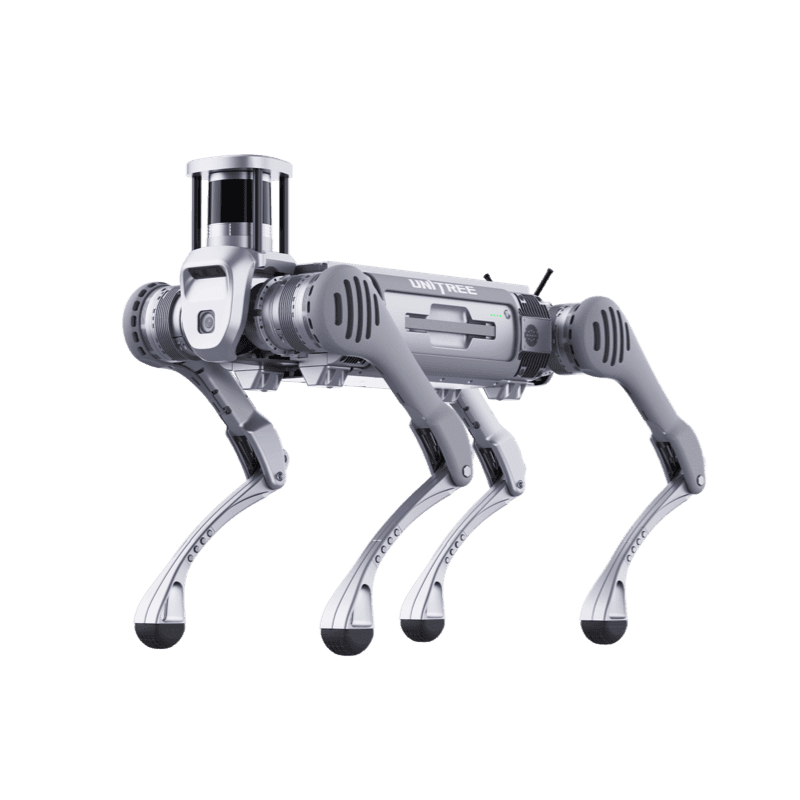
Unitree B2
Endüstriyel robot köpek: IP67, 120 kg statik yük
Ürün sayfası- Koruma sınıfı
- IP67
- Çalışma süresi
- >5 saat (Yüksüz) / >4 saat (20kg Yük)
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 120
- Azami hız
- >6 m/s
- Tırmanma
- 45°
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.