Konsept senaryo
Tıbbi Atık Depolama Alanı Güvenlik ve Sızıntı Kontrolü
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Gözetimli otonomi
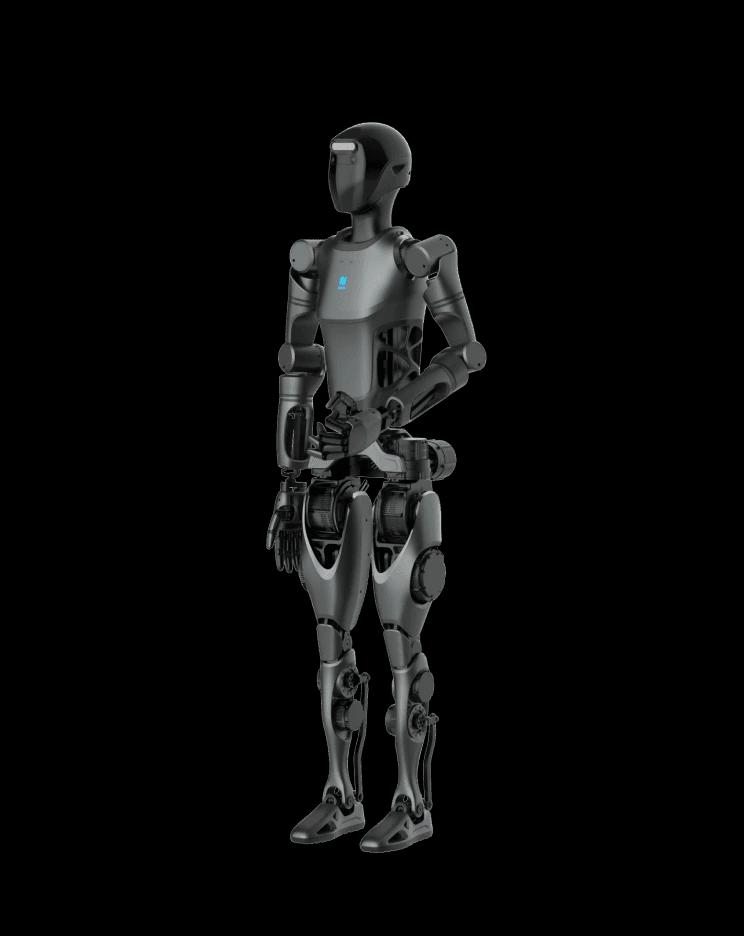
- Önerilen robot
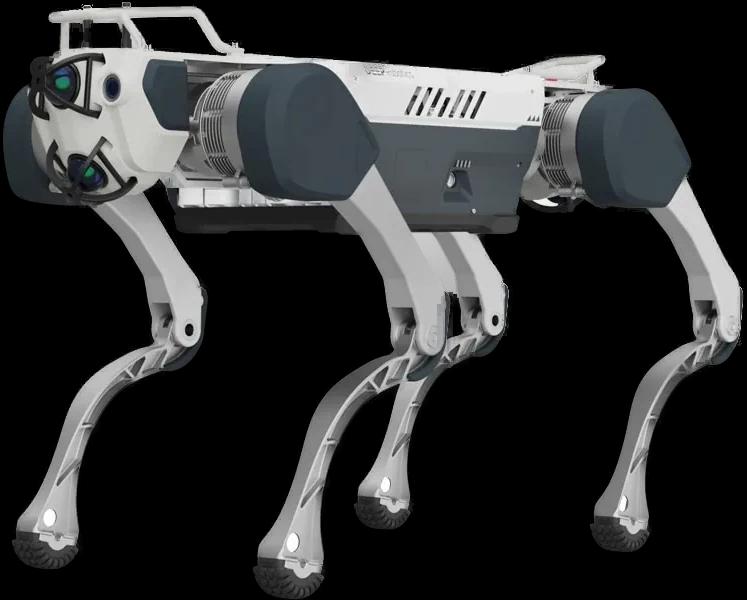
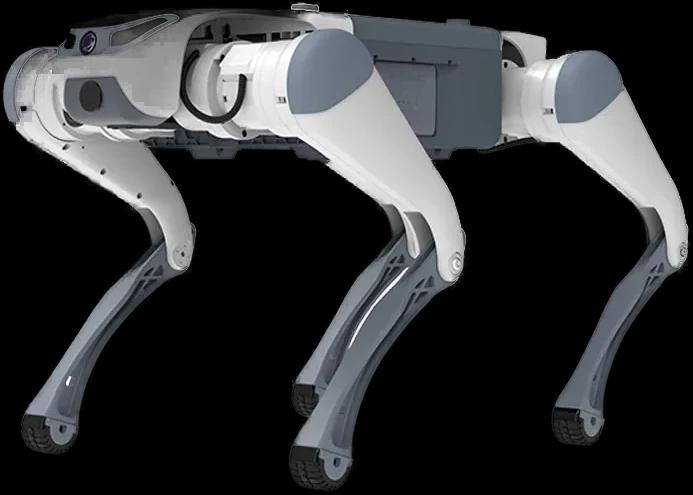
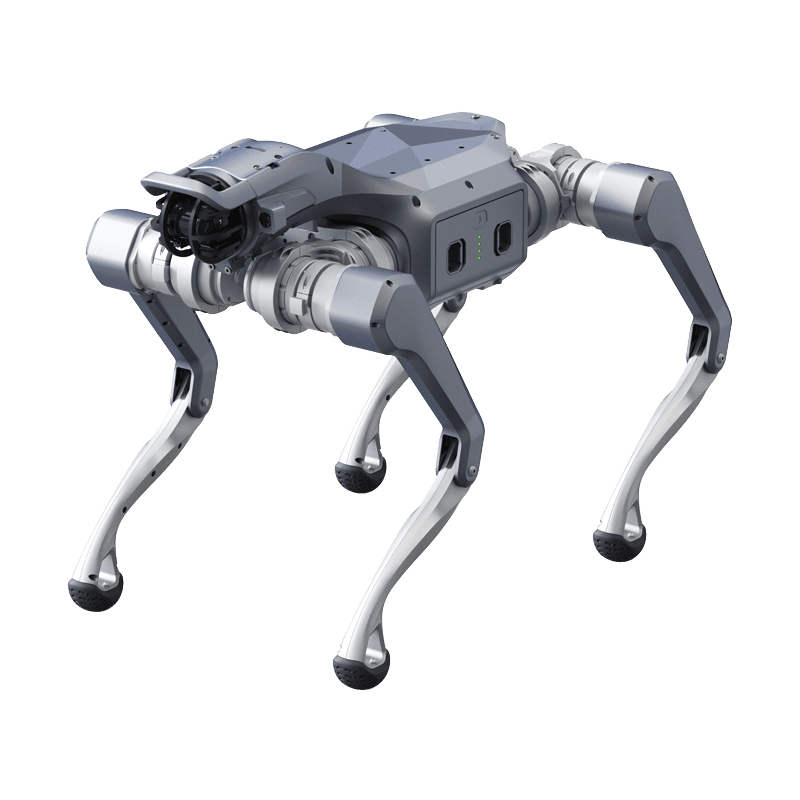
- Unitree A2
Ele alınan problem
Tıbbi atık sızıntısının çevre ve sağlık riski oluşturması; yetkisiz erişim kaynaklı biyotehlike.
Görev akışı taslağı
- 1Robot tıbbi atık depolama alanında otonom devriye atar; konteynerlerin sızıntı ve hasar durumunu kontrol eder.
- 2Termal kamera ile anormal ısınma (biyolojik ayrışım) ve optik kamera ile sızıntı renk değişimlerini tespit eder.
- 3Gaz dedektörü ile H₂S ve amonyak gibi bozunma gazlarını izler; havalandırma yeterliliğini değerlendirir.
- 4Yetkisiz kişilerin alana girişini algılar; atık yönetim sistemine güvenlik ve sızıntı raporu aktarır.
Önerilen donanım
- Termal Kamera
- HD Optik Kamera
- Çoklu Gaz Dedektörü
- LED Uyarı Işıkları
Önerilen yazılım
- Navigasyon
- Tıbbi atık depolama alanı çevresinde ve iç koridorlarında güvenli mesafe SLAM
- Model
- Konteyner Sızıntı Tespiti (Renk Değişimi/Nem Anomali) ve Yetkisiz Erişim Algılama
- Entegrasyon
- Hastane Atık Yönetim Sistemi ve Çevre Denetim Portalı
Robotun gerçek çalışma sınırları
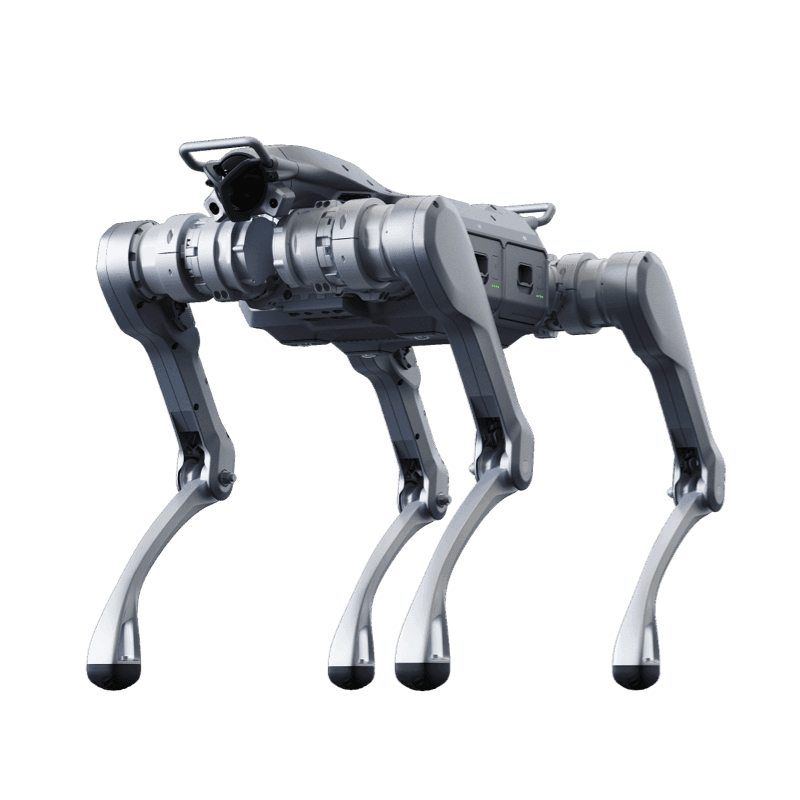
Unitree A2
Endüstriyel Sınıf Bacaklı Robot
Ürün sayfası- Koruma sınıfı
- IP56-IP67
- Çalışma süresi
- >5 saat (Yüksüz) / >3 saat (25kg Yük)
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 100
- Azami hız
- 5 m/s
- Tırmanma
- 45°
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.