Konsept senaryo
Yeraltı Maden Galerisi Otonom Haritalama ve Metan Gazı Analizi
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Uzaktan operatör
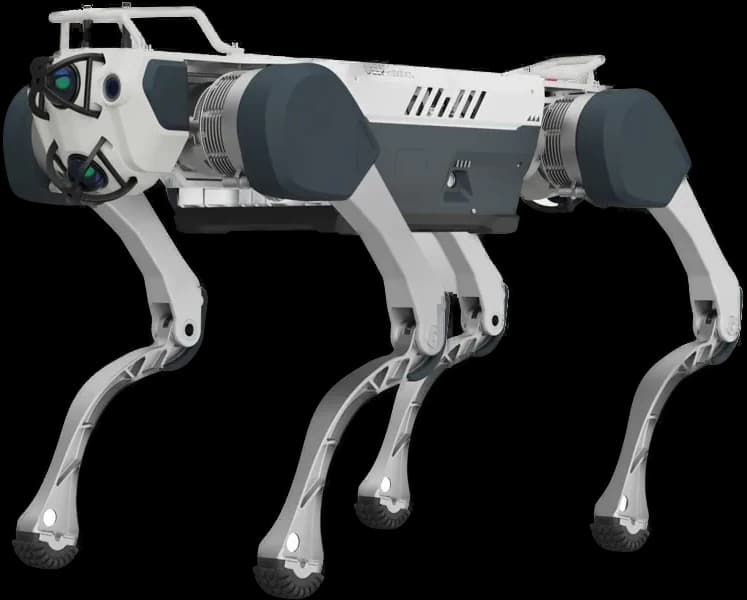
- Önerilen robot
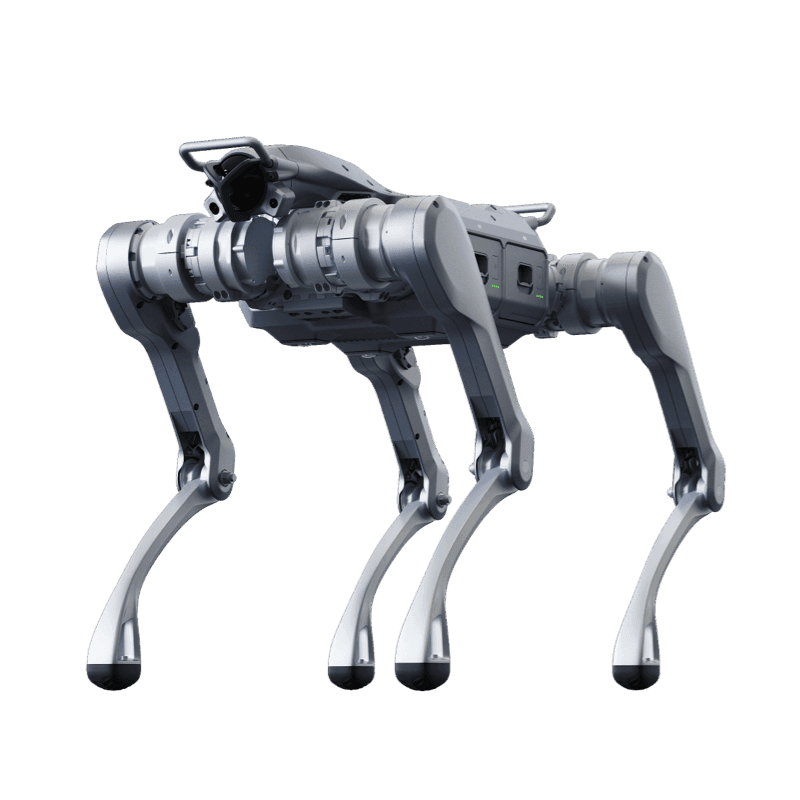
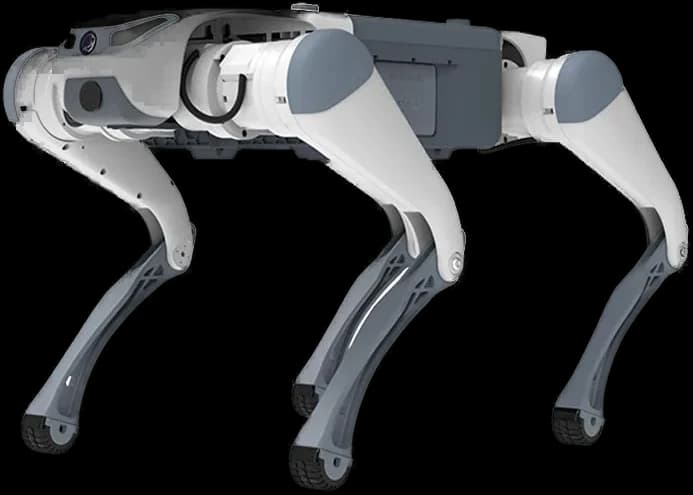
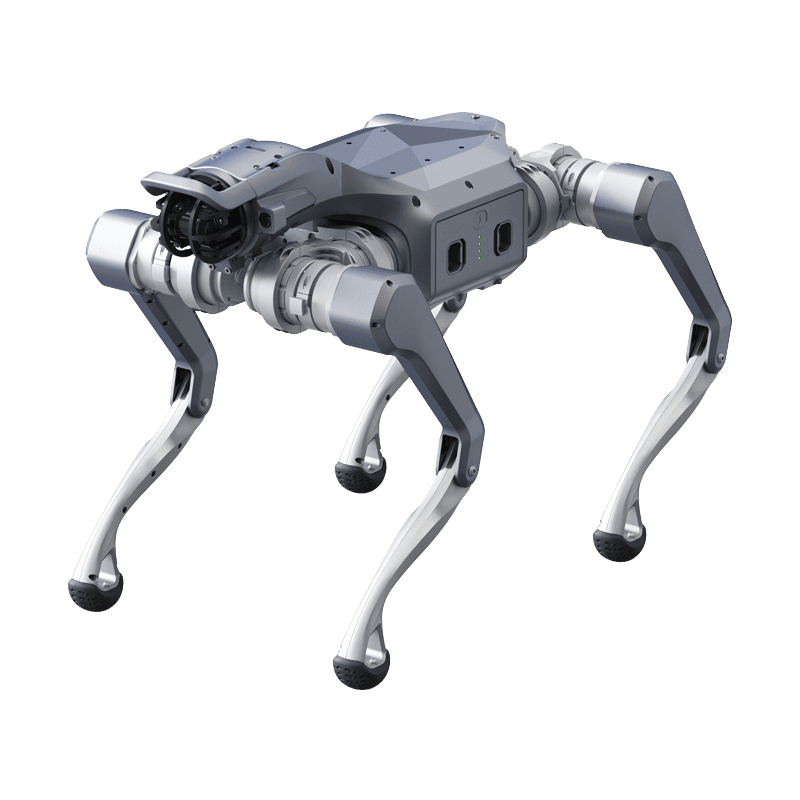
- Unitree B2
Ele alınan problem
Yüksek riskli yeraltı galerilerinde insan hayatını tehlikeye atan manuel kontroller.
Görev akışı taslağı
- 1Ana galeriden ayrılarak keşfedilmemiş yan tünellere otonom olarak girer.
- 23D LiDAR ile tünel cidarlarındaki yapısal çatlakları ve çökmeleri tararken eşzamanlı gaz seviyelerini ölçer.
- 3Gaz limiti aşıldığında sirenle tahliye uyarısı verir ve dijital 3D maden haritasını günceller.
Önerilen donanım
- 3D LiDAR (120m Menzil)
- Çoklu Gaz Sensörü (CH4, CO, O2)
- Patlamaya Dayanıklı (Ex-Proof) Kasa Modifikasyonu
Önerilen yazılım
- Navigasyon
- GPS'siz ortamlarda LiDAR tabanlı 3D-SLAM ve otonom tünel keşfi
- Model
- Gaz Konsantrasyonu Isı Haritalama Algoritması
- Entegrasyon
- Maden Yerüstü Operasyon Merkezi (MOC)
Robotun gerçek çalışma sınırları
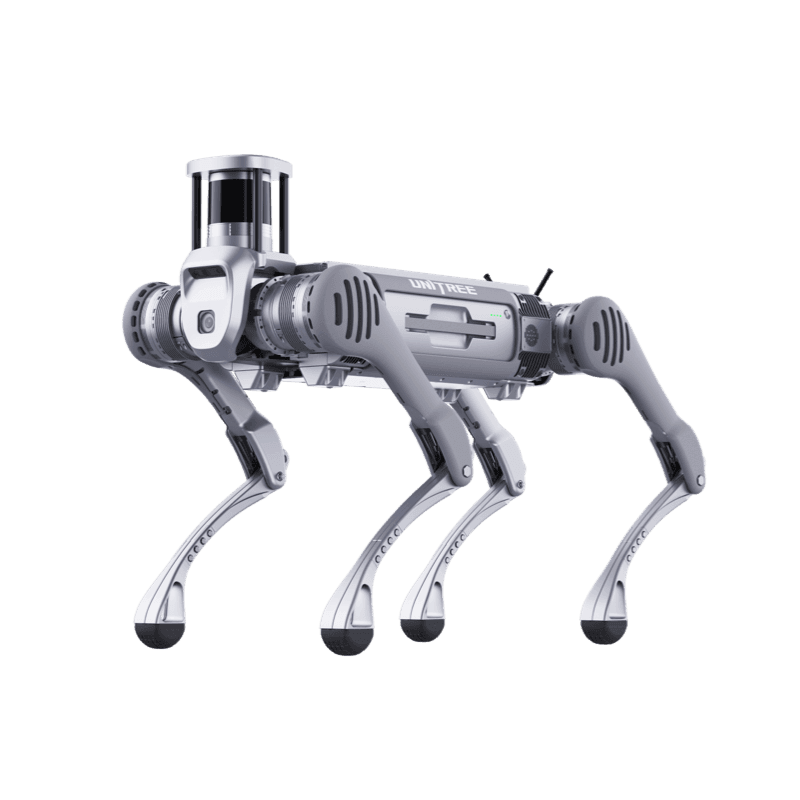
Unitree B2
Endüstride Öncü Lider Uygulama
Ürün sayfası- Koruma sınıfı
- IP67
- Çalışma süresi
- >5 saat (Yüksüz) / >4 saat (20kg Yük)
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 120
- Azami hız
- >6 m/s
- Tırmanma
- 45°
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.