Konsept senaryo
Derin Deniz Limanı Dalgakıran ve Rıhtım Erozyon Tespiti
Senaryo kaydı: ortamı, görev akışını ve önerilen donanım-yazılım yapılandırmasını tanımlar. Aşağıdaki liste bir kurulum envanteri değil, yapılandırma önerisidir. Saha projeleri bölümünde devreye alınmış sistemler ve ölçümleri yer alır.
- Ortam
- Dış saha
- Çalışma biçimi
- Gözetimli otonomi
- Önerilen robot
- Unitree B2-W
Ele alınan problem
Dalgakıran ve iskele betonlarının tuzlu su çürümesini insan gözüyle (dalgıçsız) denetleme zorluğu.
Görev akışı taslağı
- 1Kıyı şeridi veya dalgakıran üzerindeki zorlu rotada fırtınalı günlerin ardından devriyeye çıkar.
- 2Beton rıhtımların deniz suyu ile hasar gören yüzeylerini tarayarak altı boşalmış çökmeye hazır zeminleri arar.
- 3Liman vinçlerinin veya vinç ayaklarının devrilme riski olan kısımları işaretler.
Önerilen donanım
- Deniz Suyu Dayanımlı Lidar Seti
- Stereo Derinlik Kamerası
- RTK GPS Konumlandırma
Önerilen yazılım
- Navigasyon
- Düzensiz ve ıslak beton bloklar (Tetrapod) etrafında tekerlek + ayaklı hibrit geçiş (Rolling & Stepping)
- Model
- Beton Aşınma ve Yapısal Kayma Sınıflandırması
- Entegrasyon
- Liman Başkanlığı Coğrafi Bilgi Sistemi (GIS)
Robotun gerçek çalışma sınırları
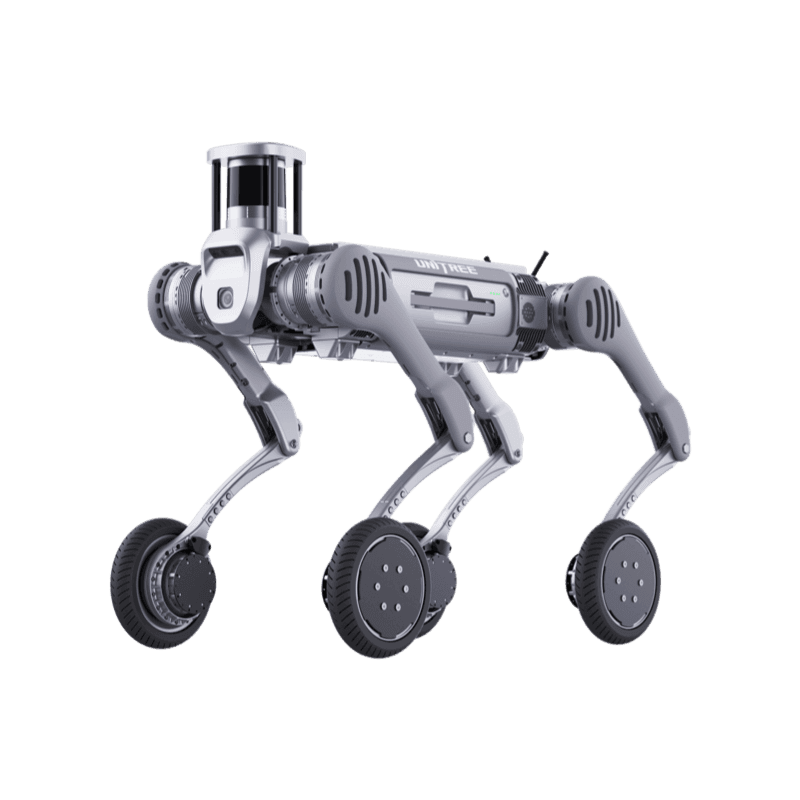
Unitree B2-W
Tekerlekli endüstriyel robot köpek: IP67
Ürün sayfası- Koruma sınıfı
- IP67
- Çalışma sıcaklığı
- -20°C ile 55°C
- Taşıma kapasitesi
- 120
- Azami hız
- 15
- Tırmanma
- 45°
- Ağırlık
- 85
Değerler üretici verisidir. Senaryonun uygunluğu, bu sınırların saha koşullarıyla karşılaştırılmasıyla belirlenir.
Senaryodan kuruluma
Kurulabilirlik keşifte belirlenir: zemin ve rota, ağ kapsaması, şarj noktası, müdahale sorumlulukları ve robotun durması gereken koşullar ölçülür. Keşif raporu kapsamı, kısıtları ve devreye alma adımlarını tanımlar.