Çalışmanın Özeti
Makalenin yazarları Siyuan Hu, Abulikemu Abuduweili, Yue Meng, Shipeng Liu, Quentin Leboutet, Chen Chen, Matthias Müller ve Vladlen Koltun; proje sayfası çalışmayı Apple'a bağlıyor. HALO, robota doğal dilde verilen bir isteği (örneğin bir sandalyeye gidip oturmak) yalnızca robotun kendi kamerasından gelen görüntüyle yerine getirmeyi hedefliyor.
Makalede öğretilen beceriler şunlar: oturma, adı verilen bir nesneye gitme, yarı açık bir kapıdan yan adımlarla geçme, çömelerek masa altından geçme, masa altından emekleyerek geçme ve kutu itme. Sistem bu becerileri art arda bağlayarak daha uzun görevleri de yürütebiliyor.
Simülasyonda Üretilen Veri
Çalışmanın ana fikri, eğitim verisinin insan emeğiyle değil hesaplama gücüyle çoğaltılması. Makaleye göre görüntü, dil ve hareketi eşleştiren veri, prosedürel olarak üretilmiş bin sanal ev içinde sentezlendi. Bu verinin üretimi 250 adet H100 GPU üzerinde 48 saat sürdü. Hareket üretici model 64 adet B200 GPU ile, hareket takip politikası ise 4 adet H100 GPU ile eğitildi. Makaleye göre sistem, eğitim sırasında hiçbir gerçek ev görmeden, ek eğitim yapılmadan (zero-shot) gerçek dünyaya aktarıldı.
Sistem Nasıl Çalışıyor
HALO üç katmandan oluşuyor:
- Görev yöneticisi: kullanıcının isteğini alt görevlere böler ve yaklaşık iki saniyede bir çalışır. Makaleye göre robotun sırt bölümüne yerleştirilen bir Mac mini (M4 Pro, 64 GB) üzerinde, Apple'ın MLX çatısıyla 4 bit olarak çalıştırılan Qwen3.6-35B-A3B modelini kullanır.
- Hareket üretici: kamera görüntüsü ve o anki alt görevden robotun tüm vücut hareket planını yaklaşık saniyede 3 kez üretir; bu bileşen de Mac mini üzerinde çalışır.
- Hareket takipçisi: planı saniyede 50 kez eklem komutlarına çevirir ve robotun fabrikadan gelen Jetson Orin NX bilgisayarında çalışır.
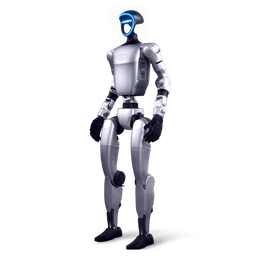
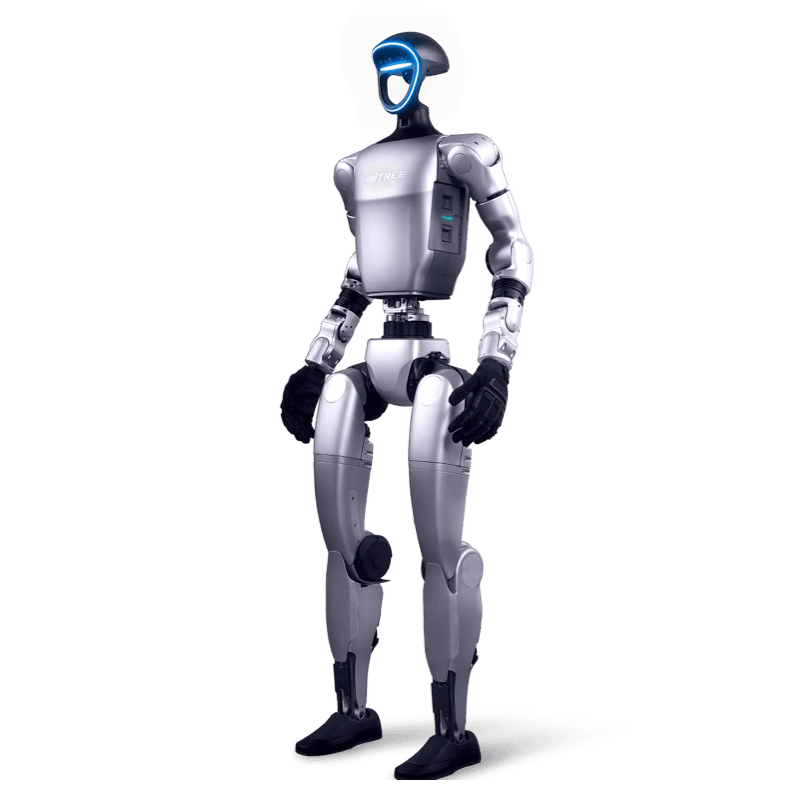
Araştırmacılar G1'e iki ekleme yaptı: kafaya takılan geniş açılı bir OAK-1W kamera ve Mac mini'yi taşıyan arka muhafaza. Derinlik için robotun fabrikadan gelen, aşağı bakan Intel RealSense D435i kamerası kullanıldı.
Sonuçlar ve Sınırlar
Makaledeki tabloya göre tek görev testlerinde ortalama başarı hem simülasyonda hem gerçek dünyada %91. Gerçek dünya testleri 6 beceri, 6 ortam ve her biri için 10 denemeden oluşuyor; toplam 360 deneme. Birden çok becerinin art arda bağlandığı görevlerde gerçek dünyadaki ortalama başarı %70'e iniyor ve bu testler tek bir ortamda yapıldı.
Yazarlar sınırları da açıkça yazıyor: yeni bir fiziksel görev eklemek hala bir insanın görev tanımını ve anahtar pozları hazırlamasını gerektiriyor; robotun algısı büyük ölçüde görüntüye dayandığı için temas doğrudan algılanmıyor; görev yönetim katmanı ise görece basit.
Projenin GitHub deposuna göre veri üretimi, model eğitimi ve robota yükleme kodu GitHub'da Apple'ın kendi lisans metniyle yayımlandı. Kodu kullanmak isteyen ekiplerin lisans dosyasındaki koşulları önceden incelemesi gerekir.
Türkiye İçin Ne Anlama Geliyor
Çalışma, büyük bir teknoloji şirketinin araştırma ekibinin de insansı robot deneylerinde ticari olarak satılan bir platformu kullandığını gösteriyor. Türkiye'deki üniversite laboratuvarları ve Ar-Ge ekipleri için öne çıkan nokta, simülasyonda üretilen verinin gerçek robota aktarılmasına dair yayımlanmış bir yöntem ve kodun incelenebilir olması. Benzer bir çalışmayı tekrar etmek, geliştirici erişimi olan bir robot, ek hesaplama ve kapsamlı GPU kaynağı gerektirir; sonuçların başka ortamlarda ne ölçüde tekrarlanacağı ise ayrıca test edilmelidir.
Robotlar.org, Unitree Türkiye Resmi Distribütörüdür; HALO çalışmasıyla ya da Apple ile bir ilişkisi yoktur. G1 hakkında teknik bilgi için Unitree G1 sayfasına, geliştirme ortamı için Unitree G1 SDK geliştirme rehberine, araştırma sürümü için G1 EDU sayfasına bakılabilir. G1 ile ilgili diğer gelişmeler: NVIDIA GR00T 2 ve Isaac Lab 3 ile Joyson robot beyni sırt çantası.