Üç Kalibrasyon Türü ve İki Kamera Modeli
README'ye göre UNICALIB üç tür kalibrasyon yapar:
- iç (intrinsic) kalibrasyon: sol ve sağ bilek kamerası, başın sol ve sağ kamerası ya da herhangi bir klasördeki görüntüler
- dış (extrinsic) kalibrasyon: baştaki stereo kamera çifti ya da kullanıcının kendi çok kameralı verisi
- el-göz kalibrasyonu (eye-in-hand): kamera bilekte, tahta sabit
Görüş alanı 120 dereceye kadar olan lensler için Pinhole modeli (OpenCV'nin k1, k2, p1, p2, k3 katsayıları) seçiliyor. Daha geniş açılı lenslerde Fisheye KB modeli devreye giriyor, bu model OpenCV'deki cv2.fisheye ile aynı Kannala-Brandt KB4 yapısını kullanır.
Tahta olarak düz satranç tahtası ya da ChArUco tahtası kullanılabilir ve arayüz ikisinin PDF'ini de 1:1 ölçekte üretir. ChArUco tahtası kısmen kadraj dışına taşabilir. Belgeye göre iç ve dış kalibrasyonda her görünümde tahtanın en az %30'unun ve en az 8 köşenin görünmesi yeter.
Canlı çekimde program her pozu denetliyor. İç kalibrasyon için tahta merkezde, dört köşede ve dört kenarda, iki eksende eğik ve kadrajın yarısından fazlasını kaplayacak biçimde görüntülenmeli. Program en az 20, en çok 40 görüntü topluyor.
Unitree G1 İnsansı Robot ve El-Göz Kalibrasyonu
Bilek kamerasının kola göre konumunu bulan el-göz kalibrasyonu, robottan canlı veriyle şu an üç modelde çalışıyor. Eklem durumları ve kolu sabit tutan komutlar bilgisayardan DDS üzerinden gidiyor, robota ek yazılım kurmak gerekmiyor.
| Robot | Belgedeki not |
|---|---|
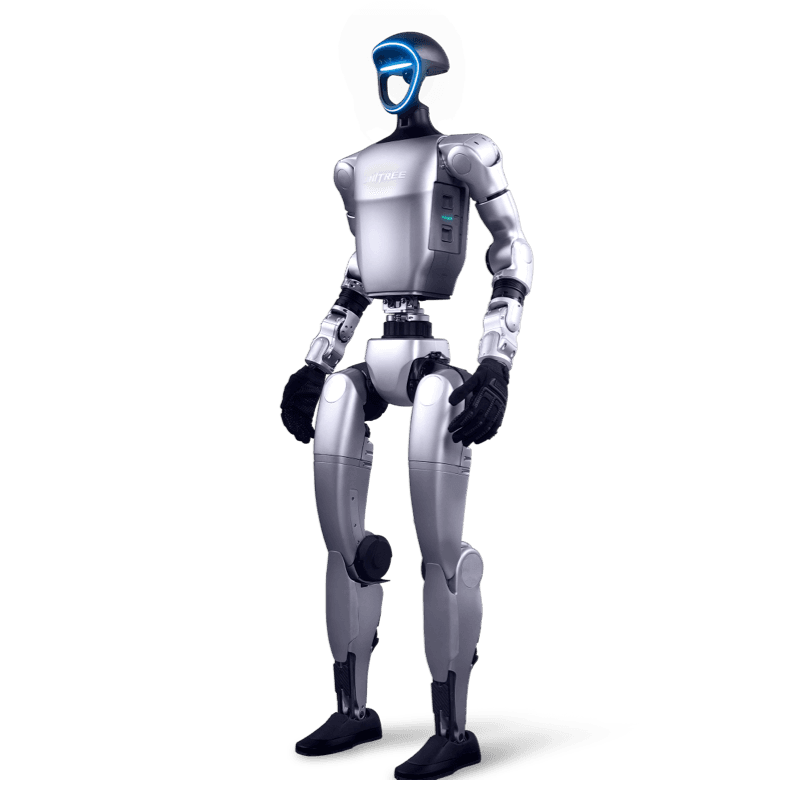
| G1 (29 DoF) | Gövde askıda ya da destekli biçimde sabitlenmeli. Beli kilitli sürümler henüz desteklenmiyor. |
| G1-D | Tekerlekli taban, kalibrasyon sırasında hareket ettirilmez. |
| R1-A7-D | Program robotu başta hata ayıklama moduna alır, normal hareket için robot yeniden başlatılır. Asansör sıfır konumunda olmalı. |
Desteklenen G1 gövdesi 29 serbestlik dereceli sürüm. R1-D ailesinden listede yalnız R1-A7-D yapılandırması var. Listede olmayan modellerde, örneğin 23 serbestlik dereceli G1'de ya da beli kilitli G1'de, program canlı çekimi başlatmaz ve robota bağlanmaz. Bu durumda belgeler "özel veri" yoluna yönlendiriyor. Kullanıcı kameranın çektiği görüntüleri ve her görüntüye ait bilek pozunu dosyayla veriyor, sonuç yalnız bilgisayarda kaydediliyor.
Canlı çekimde kullanıcı kolu elle bir poza getirip Capture düğmesine basıyor ve kolu bırakıyor. Program kolu yerinde tutuyor, oturmasını bekliyor, yaklaşık 1 saniye görüntü alıp kolu serbest bırakıyor. En az 15 grup gerekiyor, eklem ofseti dengeleme açıkken bu sayı 20. Belgeler kablolu bağlantı öneriyor, çünkü tutma komutları 250 Hz'de gönderiliyor ve kablosuz ağdaki paket kaybı tutmayı bozuyor.
Kurulum ve TeleImager Gereksinimi
UNICALIB tek dosyalık bir AppImage olarak geliyor ve kurulum istemiyor. Belgelere göre x86_64 mimarili, glibc 2.35 ve üstü bir Linux (Ubuntu 22.04 ya da daha yenisi) yeterli. Python ya da başka bir bağımlılık gerekmez. El-göz kalibrasyonu için gereken unitree_sdk2py ve Cyclone DDS paketin içinde geliyor.
Canlı çekim için robotta Unitree'nin görüntü servisi TeleImager çalışmalı. TeleImager, birden çok kameradan (UVC, V4L2, GStreamer ve RealSense) görüntü alıp ZeroMQ ya da WebRTC ile ağa yayan bir sunucu. UNICALIB, TeleImager'ın 940fd69 numaralı commit'iyle çalışıyor, yani v2.0.8 sonrası ve v2.1.0 öncesi sürümle. Unitree'nin notuna göre v2.1.0 kamera yapılandırma biçimini değiştirdi ve bu sürüm ve sonrası henüz desteklenmiyor. Bu yüzden belgeler TeleImager'ı pip ile değil, o commit'teki kaynak koddan kurmayı öneriyor.
Bilgisayar robotun IP adresine (varsayılan 192.168.123.164) erişebilmeli ve robotta SSH açık olmalı. UNICALIB robot kimliğini SSH ile okur, sonuçları da robottaki /home/unitree/calib/ klasörüne yazar.
Kabul Kontrolleri ve Robota Kopyalama
Arayüz her görev için yeniden izdüşüm hatasının RMS ve P95 değerlerini ve kullanılan kare sayısını gösteriyor. Görev ancak bütün kontrollerden geçerse "kullanılabilir" işareti alıyor. El-göz kalibrasyonunda varsayılan eşikler şöyle:
- yeniden izdüşüm hatası en çok 5 piksel
- tahta konum tutarlılığı en çok 10 mm
- dönüş tutarlılığı en çok 1 derece
- en az 15 grup
- en az 30 derecelik toplam dönüş aralığı
Sonuç panelindeki 3B görünüm robotu, kalibre edilen kameranın konumunu ve görüş alanını, tahtayı aynı sahnede çiziyor ve çekilen pozlar grup grup gezilebiliyor.
Robota kopyalama adımında program önce robottaki uniclib_calibration.json dosyasını okuyor ve her kalemi yerel sonuçla RMS ve P95 üzerinden karşılaştırıyor. Robottaki sonuç belirgin biçimde daha iyiyse kırmızıyla işaretlenir ve varsayılan olarak korunur. Eski dosya zaman damgalı bir yedek olarak saklanır. Yazmadan önce robot kimliği yeniden denetleniyor ve kimlik tutmazsa kopyalama iptal ediliyor.
Lisans ve Yol Haritası
Depodaki LICENSE dosyasına göre araç Apache 2.0 lisansıyla yayımlandı. Telif sahibi olarak HangZhou YuShu Technology (Unitree Robotics) yazılı. Dosya, aracın three.js, FastAPI, unitree_sdk2_python, Cyclone DDS, TeleImager ve unitree_ros projelerinden yararlandığını ve bu projelerin lisanslarına ayrıca bakılması gerektiğini de belirtiyor. Arayüz Çince ve İngilizce.
Yapılacaklar listesinde iki madde duruyor. Birincisi, kameranın robotun dışında sabit durduğu eye-to-hand kalibrasyonu. İkincisi, Ubuntu 20.04 gibi daha eski glibc sürümlerine destek.
Türkiye'de Unitree G1 ile Kamera Kalibrasyonu
Türkiye'deki üniversite laboratuvarları ve Ar-Ge ekipleri için UNICALIB, kamera kalibrasyonunu robota özel betik yazmadan yapmanın bir yolu. Bilek kamerasıyla nesne tutma ya da görüntüye dayalı manipülasyon üzerinde çalışan bir ekip, el-göz sonucunu robotun URDF modeliyle aynı arayüzde görüp 3B görünümde gerçek robotla karşılaştırabilir. Ders ya da atölye düzeninde tahta PDF'i, poz yönlendirmeleri ve kabul eşikleri, her öğrencinin aynı yöntemi izlemesine yardım eder.
Robotlar.org, Unitree Türkiye Resmi Distribütörüdür. Donanım ayrıntıları için Unitree G1, tekerlekli veri toplama gövdesi için Unitree G1-D ve çift kollu platform için Unitree R1-D sayfalarına bakabilirsiniz. G1 üzerinde yazılım geliştirmeyi G1 SDK geliştirme rehberinde, Python arayüzünü Unitree Python SDK rehberinde anlattık. Laboratuvarınız için demo, teknik bilgi ya da teklif isteyebilirsiniz. Robotun ve kamera düzeninin yapılandırmasını keşif aşamasında sizinle birlikte belirliyoruz.
Kaynaklar
- UNICALIB deposu (Unitree Robotics, GitHub)
- UNICALIB README (İngilizce)
- UNICALIB README (Çince)
- El-göz kalibrasyonu belgesi
- Kabul ölçütleri belgesi
- Sonuçları robota kopyalama belgesi
- El-göz kalibrasyonu için URDF dosyaları
- UNICALIB lisans dosyası
- UNICALIB commit geçmişi
- TeleImager deposu (Unitree Robotics, GitHub)