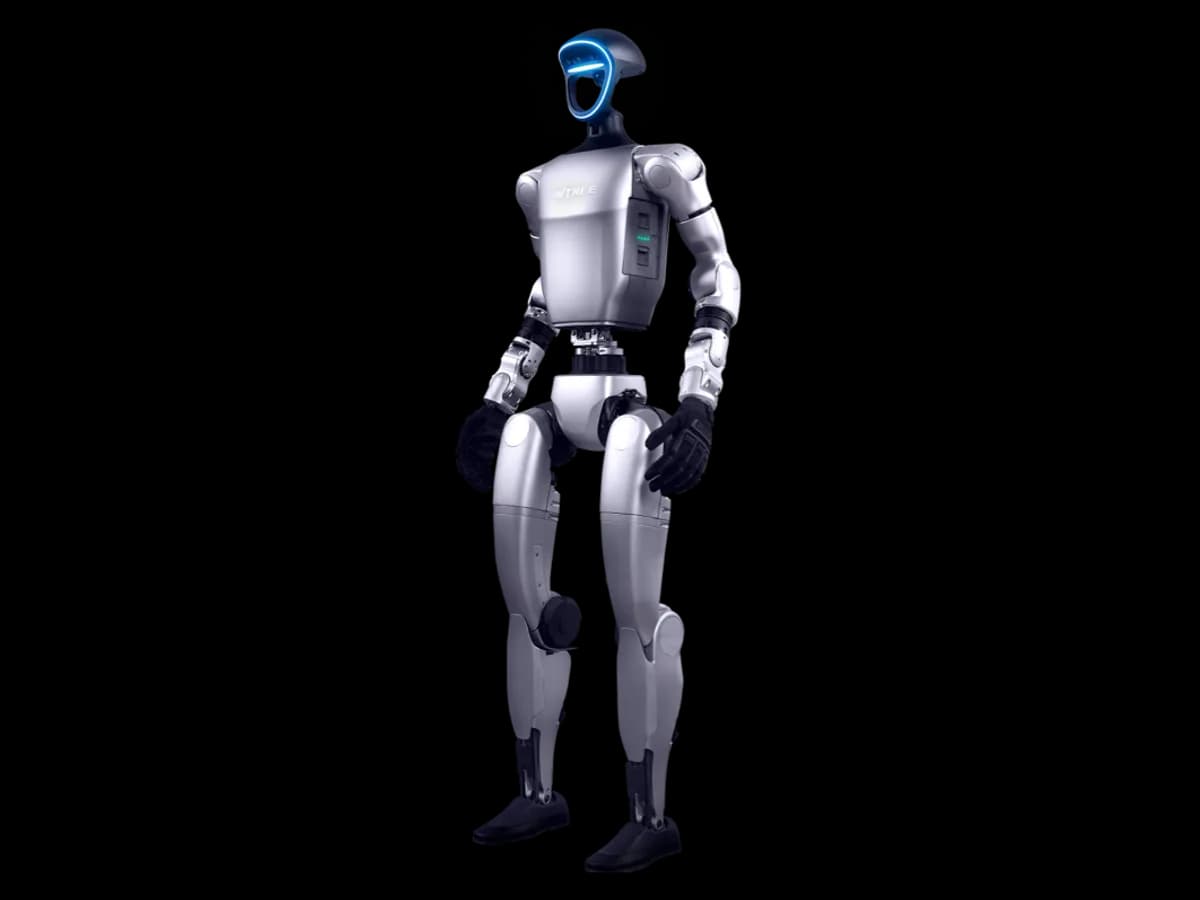
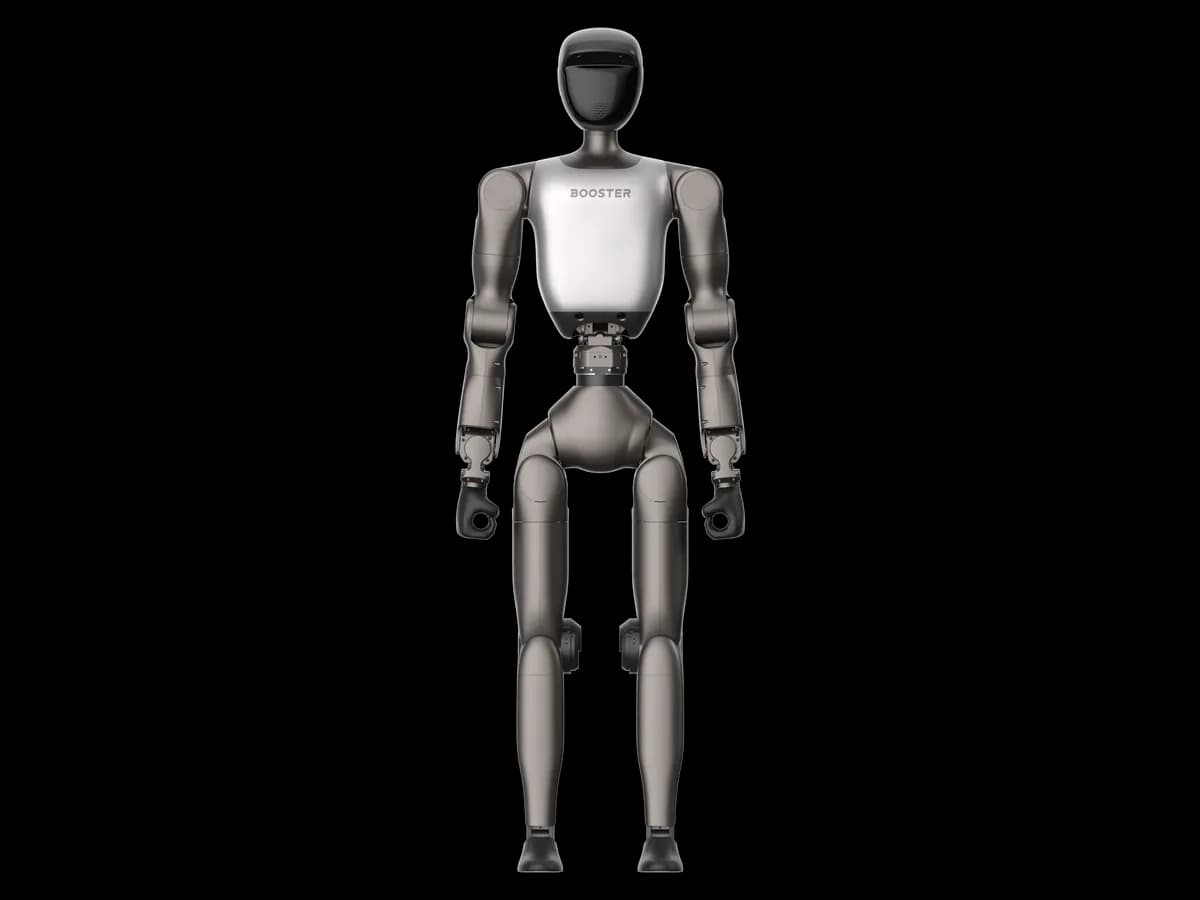
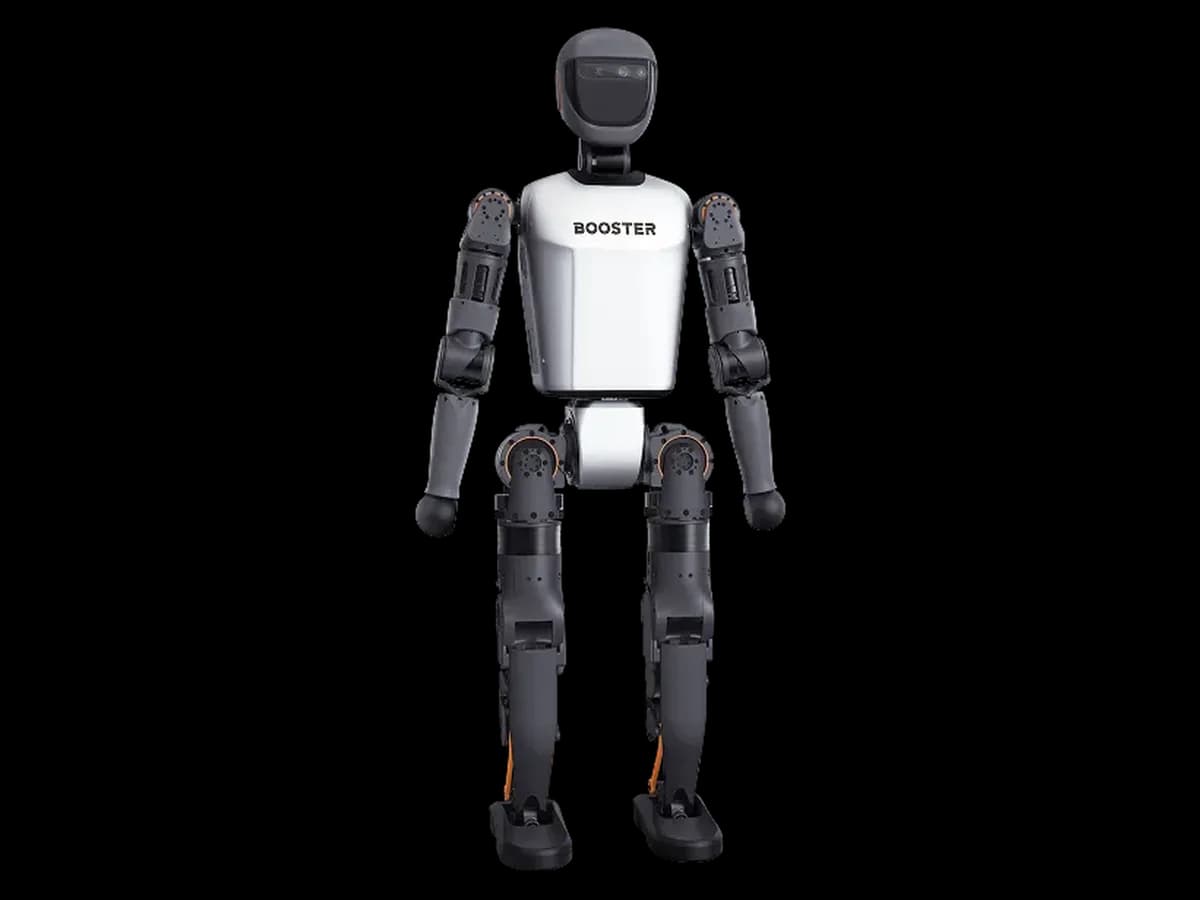
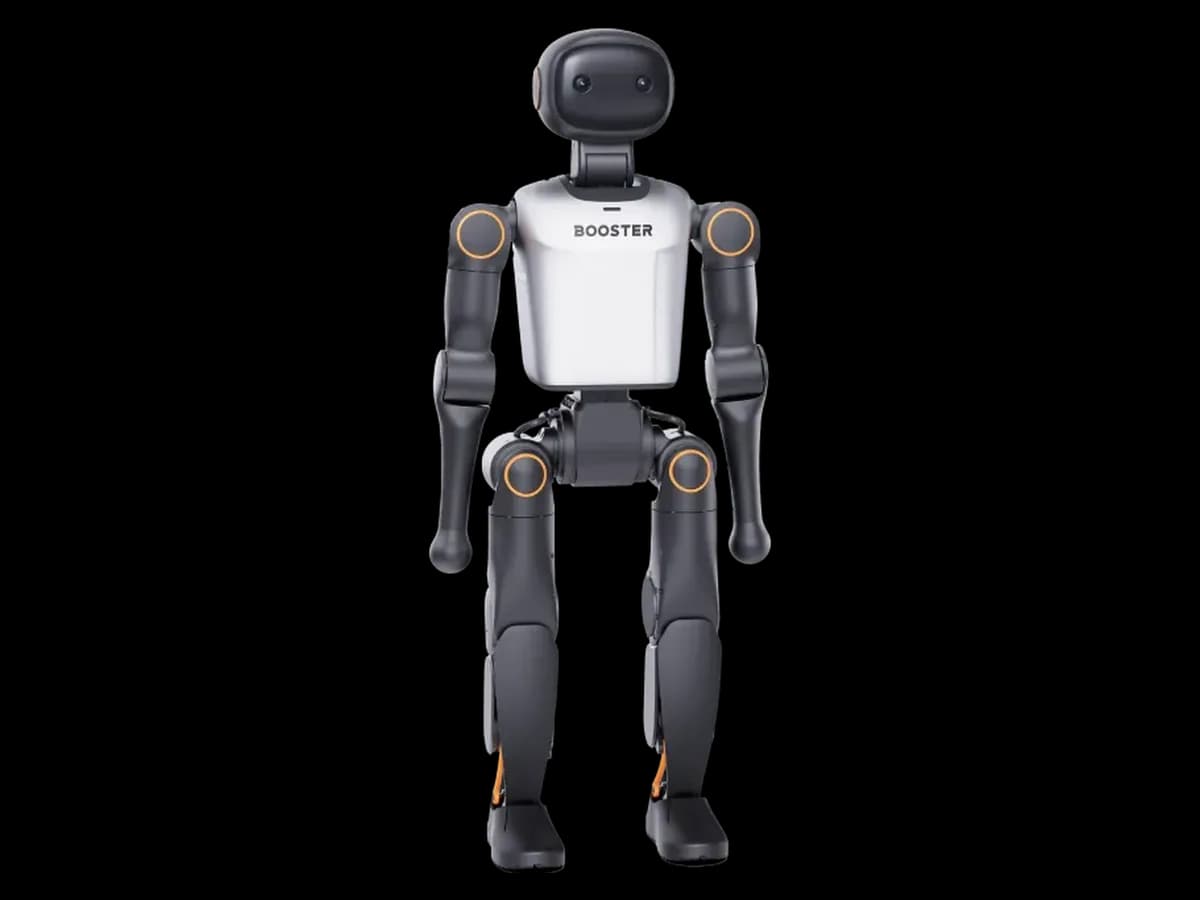
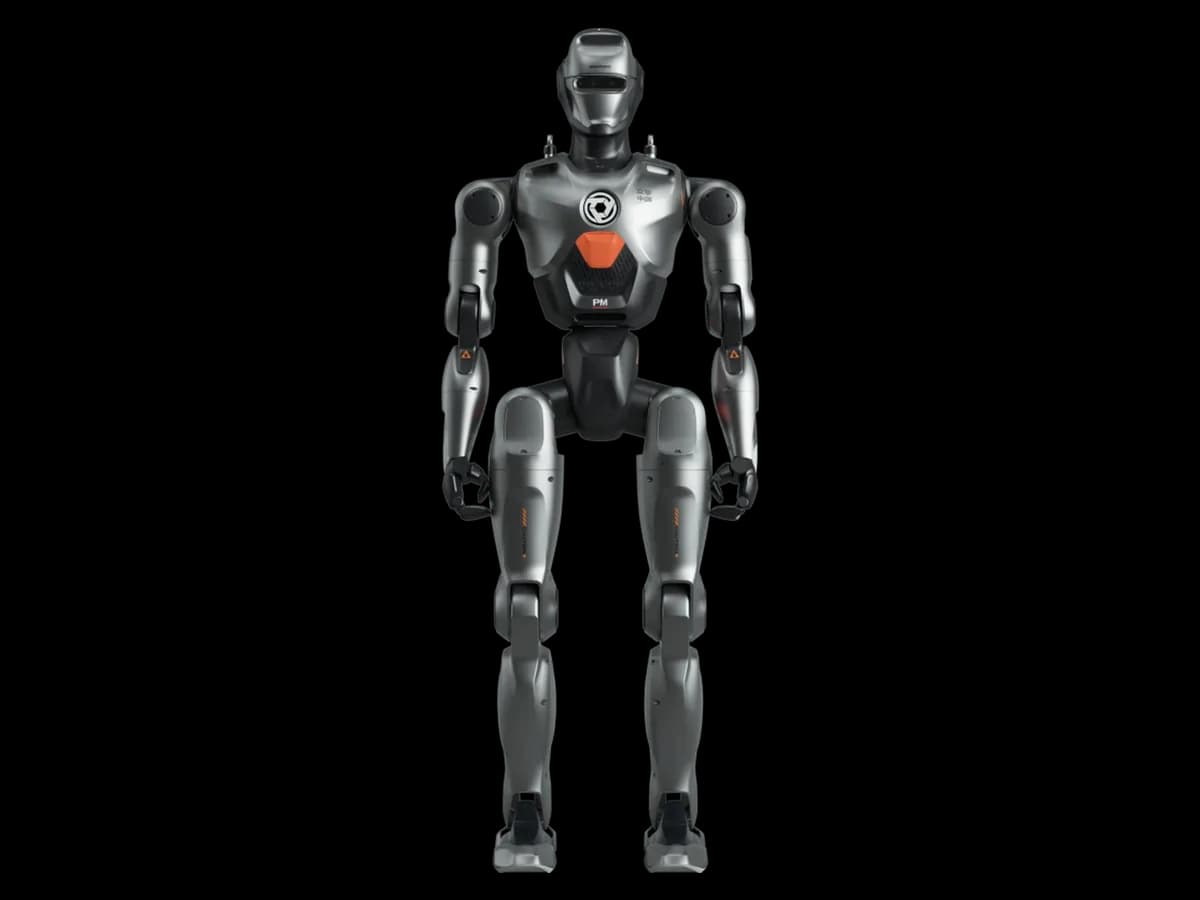
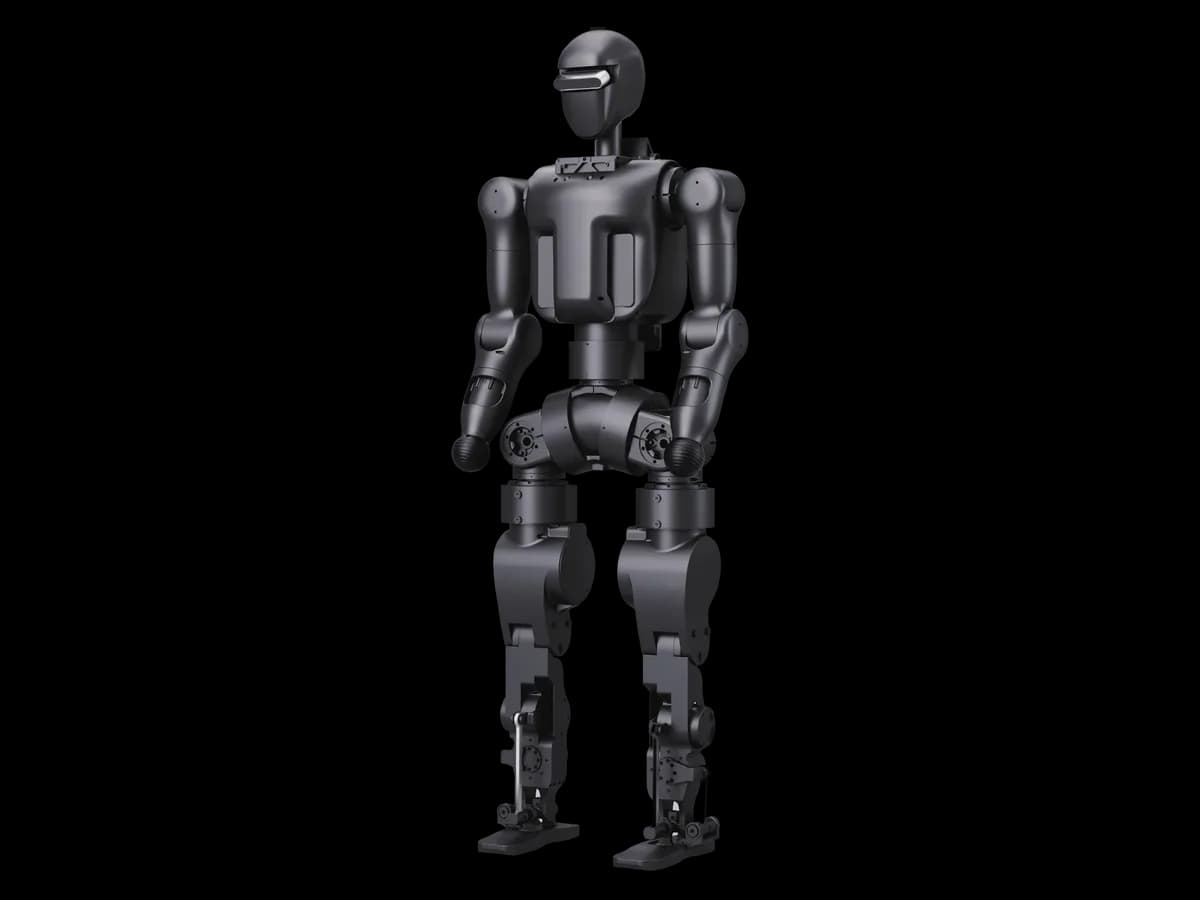
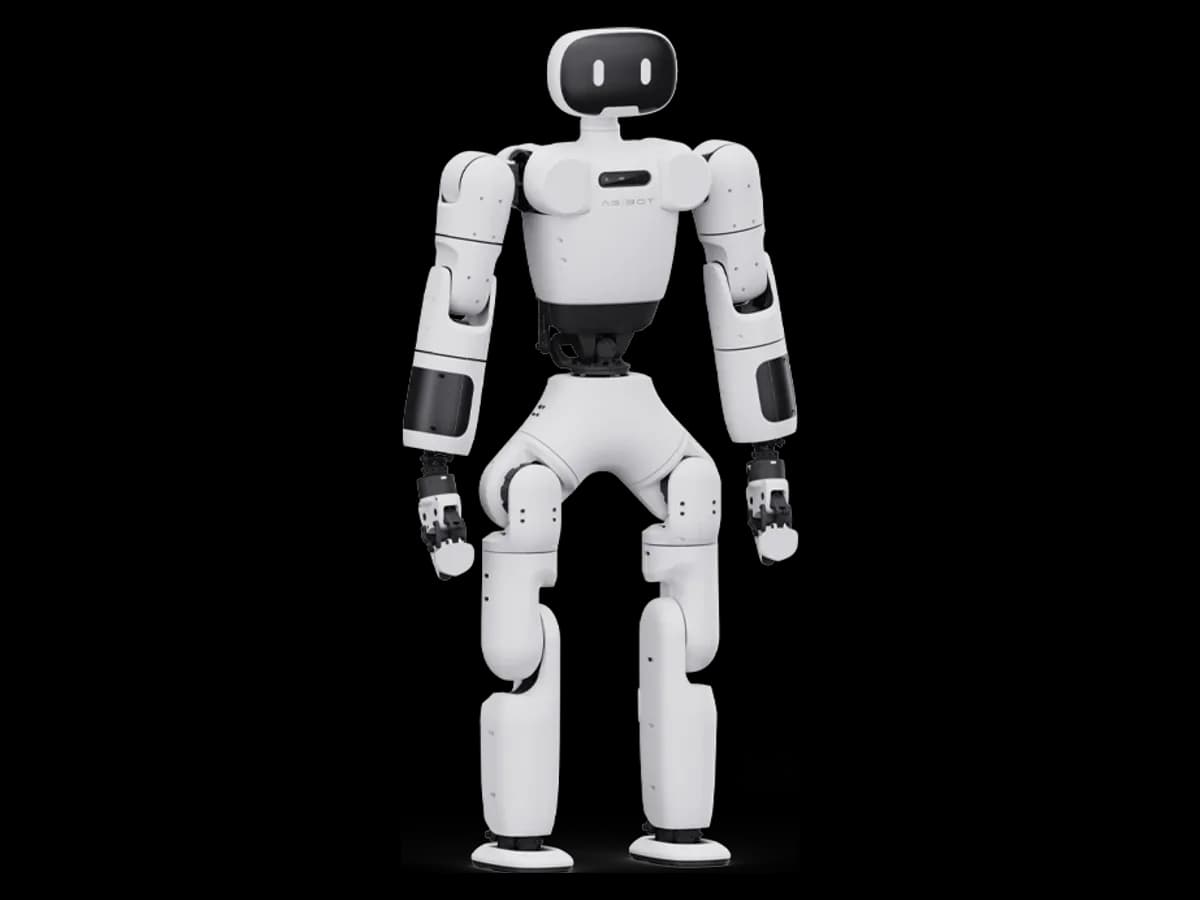
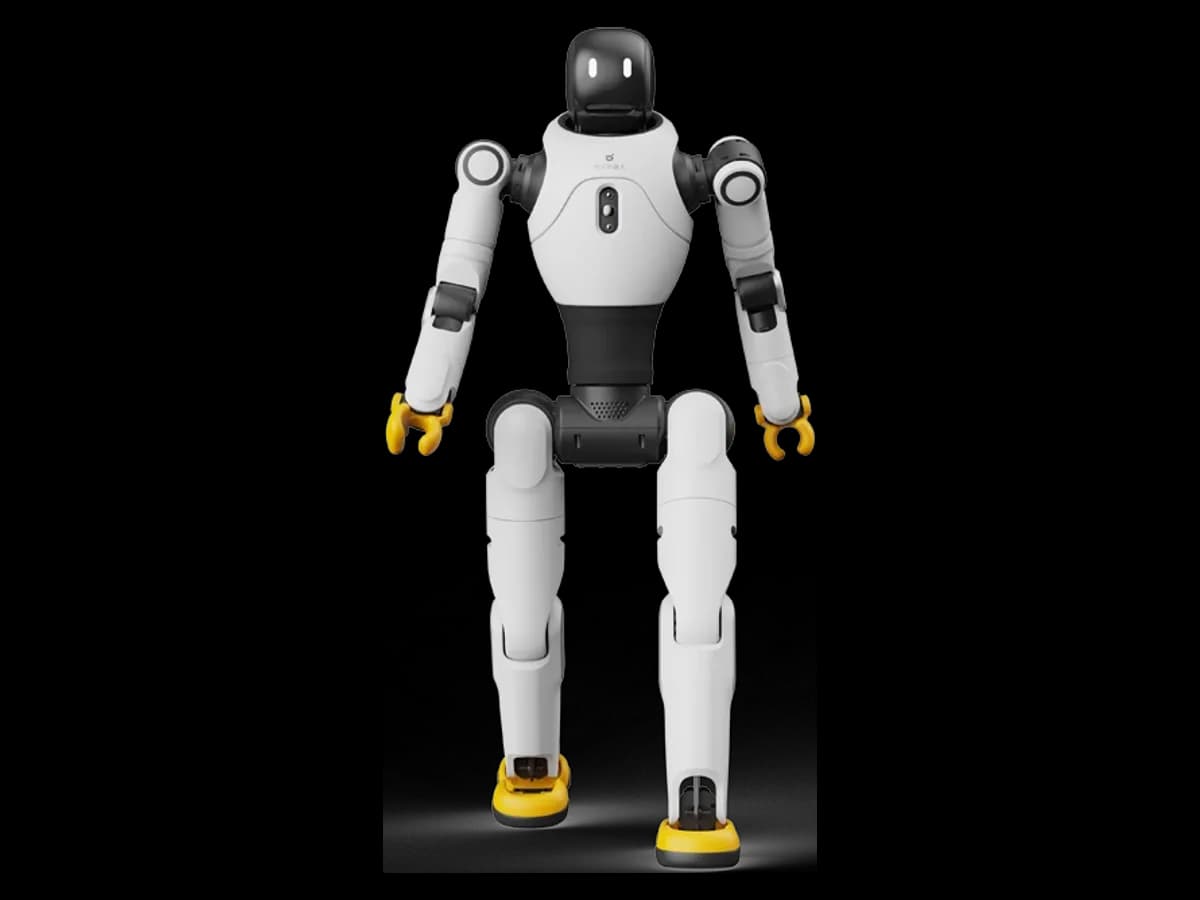
| Serbestlik derecesi (DoF) | G1 (Basic) | G1 EDU | R1 | R1 EDU | T2 Education | T2 Professional | T1 | K1 Geek | K1 Education | K1 Professional | PM01 Edu | N1 | X1 | X2 | X2 Ultra |
|---|
| ToplamEl hariç; el dahil değer ayrıca yazılır | 23el yokKaynak [1][8] | 23 ya da 29; iki Dex3-1 elle 4329: opsiyonel bel ve bilek serbestlikleriyleKaynak [1][8] | 26el hariçKaynak [31][35] | 26el hariçKaynak [31][35] | 31el hariçKaynak [46][57] | 31el hariçKaynak [46][57] | 23; 7 serbestlikli kollarla 29el hariç; tutucuyla toplam 31, 6 serbestlikli elle 41Kaynak [47][60] | 22el ve bel eklemi yokKaynak [48][59] | 22el ve bel eklemi yokKaynak [48][59] | 22el ve bel eklemi yokKaynak [48][59] | 24el yokKaynak [87][90] | 23el ve baş eklemi yokKaynak [102] | Çelişkili29 eklem ve 2 tutucu (31 eyleyici)Ürün sayfası kaydı 34 aktif serbestlik diyor; resmi bağlantı şemasındaki 3 baş servosu malzeme listesinde yok.Kaynak [73][78] | 25el yokKaynak [66] | 31el hariçAimDK 1.0.0 belgesinde 30 (boyun 1) yazıyor; mağaza ve model dosyası 31.Kaynak [68][71] |
|---|
| BacakTek bacak | 6Kaynak [1][8] | 6Kaynak [1][8] | 6Kaynak [31][35] | 6Kaynak [31][35] | 6Kaynak [46] | 6Kaynak [46] | 6Kaynak [58] | 6Kaynak [59] | 6Kaynak [59] | 6Kaynak [59] | 6Kaynak [90] | 6Kaynak [102] | 6Kaynak [78] | 6Kaynak [68][71] | 6Kaynak [68][71] |
|---|
| Bel | 1 (yaw)Kaynak [1][8] | 1; opsiyonel olarak 3 (yaw, roll, pitch)Kaynak [1][8] | 2 (roll, yaw)Kaynak [31][35] | 2 (roll, yaw)Kaynak [31][35] | 3Kaynak [46] | 3Kaynak [46] | 1 (yaw)Kaynak [58] | YokKaynak [59] | YokKaynak [59] | YokKaynak [59] | 1 (yaw)Kaynak [90] | 1 (yaw)Kaynak [102] | 3 (roll, pitch, yaw)Kaynak [78] | 3Kaynak [68][71] | 3Kaynak [68][71] |
|---|
| KolTek kol, el hariç | 5Kaynak [1][8] | 5; opsiyonel bilekle 7Kaynak [1][8] | 5 (bilek roll dahil)Kaynak [31][35] | 5 (bilek roll dahil)Kaynak [31][35] | 7Kaynak [46] | 7Kaynak [46] | 4; tutucu ve el yapılandırmalarında 7Kaynak [47][60] | 4Kaynak [59] | 4Kaynak [59] | 4Kaynak [59] | 5Kaynak [90] | 5 (bilek yaw dahil)Kaynak [102][109] | 7Kaynak [78] | Doğrulanamadı5Ürün kaydındaki değer; bu kontrolde üretici kaynağında teyit edilemedi.Kaynak [66] | 7Kaynak [68][71] |
|---|
| ElTek el, aktif | Yok; el seçenekleri EDU'daKaynak [1] | Dex3-1: el başına 7 aktif; Inspire: 6 aktif (12 eklem); Dex1-1 tutucuOpsiyonKaynak [1][8] | Yok; opsiyonel el R1 EDU'daKaynak [31] | Opsiyonel hünerli el: el başına 7 (toplam 40'a çıkar)OpsiyonEl modeli sayfada adlandırılmıyor.Kaynak [31] | BelgelenmemişResmi model dosyalarında Wuji ve Revo2 el ile JZ ve YS tutucu çeşitleri var; hangisinin satış seçeneği olduğu teyit edilmedi.Kaynak [60] | BelgelenmemişResmi model dosyalarında Wuji ve Revo2 el ile JZ ve YS tutucu çeşitleri var; hangisinin satış seçeneği olduğu teyit edilmedi.Kaynak [60] | Tutucu (1) ya da 6 serbestlikli hünerli elOpsiyonKaynak [47] | YokKaynak [59] | YokKaynak [59] | YokKaynak [59] | Yok; kol dirsek ucunda biterKaynak [90] | Yok; kol sabit uç bağlantısıyla biterKaynak [109] | OmniPicker tutucu, 1 eyleyiciKaynak [75][78] | Yok; el ve tutucu seçenekleri yalnız X2 Ultra'daKaynak [66] | OmniHand hünerli el ya da OmniPicker uyarlanır tutucuOpsiyonEl serbestliği bu kontrolde bulunamadı.Kaynak [66] |
|---|
| Baş ve boyun | Yok; derinlik kamerası ve LiDAR gövdeye sabitKaynak [8][9] | Yok; derinlik kamerası ve LiDAR gövdeye sabitKaynak [8][9] | 2 (pitch, yaw)Kaynak [31][35] | 2 (pitch, yaw)Kaynak [31][35] | 2Kaynak [46] | 2Kaynak [46] | 2Kaynak [60] | 2Kaynak [59] | 2Kaynak [59] | 2Kaynak [59] | 1 (yaw)Kaynak [90] | YokKaynak [102] | BelgelenmemişBağlantı şemasında 3 baş servosu var; açık kaynak malzeme listesinde yok, başta telefon ekranı kullanılıyor.Kaynak [76][77] | BelgelenmemişÜretici X2 için baş serbestliği vermiyor. | 2 (yaw, pitch)Kaynak [68][71] |
|---|
| Eklem, aktüatör ve tork | G1 (Basic) | G1 EDU | R1 | R1 EDU | T2 Education | T2 Professional | T1 | K1 Geek | K1 Education | K1 Professional | PM01 Edu | N1 | X1 | X2 | X2 Ultra |
|---|
| Motor ve eklem yapısı | Düşük eylemsizlikli, yüksek hızlı iç rotorlu PMSM. Resmi eğitim yapılandırması N7520, N5020 ve W4010 motorlarını kullanırKaynak [1][11] | Düşük eylemsizlikli, yüksek hızlı iç rotorlu PMSM. Resmi eğitim yapılandırması N7520, N5020 ve W4010 motorlarını kullanırKaynak [1][11] | Düşük eylemsizlikli, yüksek hızlı iç rotorlu PMSM eklem motorlarıKaynak [32] | Düşük eylemsizlikli, yüksek hızlı iç rotorlu PMSM eklem motorlarıKaynak [32] | Yerel hava soğutmalı eklemlerMotor tipi (iç rotorlu PMSM) bu kontrolde teyit edilemedi.Kaynak [46] | Yerel hava soğutmalı eklemlerMotor tipi (iç rotorlu PMSM) bu kontrolde teyit edilemedi.Kaynak [46] | BelgelenmemişKılavuz kaydındaki çift enkoder bilgisi bu kontrolde teyit edilemedi. Resmi eğitim deposu diz için E8116, kalça pitch için E8112 aktüatör modelini kullanır.Kaynak [62] | BelgelenmemişKılavuz kaydındaki çift enkoder bilgisi bu kontrolde teyit edilemedi. | BelgelenmemişKılavuz kaydındaki çift enkoder bilgisi bu kontrolde teyit edilemedi. | BelgelenmemişKılavuz kaydındaki çift enkoder bilgisi bu kontrolde teyit edilemedi. | Q90 (kalça pitch, kalça roll, diz) ve Q25 (diğer eklemler) eklem modülleri; ayak bileği paralel bağlantılıKaynak [90][97] | Ethernet üzerinden haberleşen eklem aktüatörleri (her eklemin kendi IP adresi)Ürün kaydındaki çift enkoder ve 70 A tepe akım bilgisi bu kontrolde teyit edilemedi.Kaynak [102] | PowerFlow R86-3 (kalça pitch, kalça roll, diz), R86-2, R52 döner eklemler ve L28 doğrusal eyleyici (bilek); EtherCAT ile CAN FD arası alan denetleyici (DCU)Kaynak [75][77] | Belgelenmemiş | Belgelenmemiş |
|---|
| Diz torkuÜretici değeri; tepe ya da nominal ayrı yazılır | 90 N·mazami, üretici tablosuKaynak [2] | 120 N·mazami, üretici tablosuKaynak [2] | BelgelenmemişÜretici tork değeri yayımlamıyor. | BelgelenmemişÜretici tork değeri yayımlamıyor. | BelgelenmemişÜretici eklem bazında tork yayımlamıyor. | BelgelenmemişÜretici eklem bazında tork yayımlamıyor. | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş |
|---|
| Kalça torkuÜretici değeri | BelgelenmemişVeri sayfasında yok. Model dosyasında kalça pitch 88 N·m (rev 1.0) ya da 139 N·m (yeni revizyonlar).Kaynak [9][10] | BelgelenmemişVeri sayfasında yok. Model dosyasında kalça pitch 88 N·m (rev 1.0) ya da 139 N·m (yeni revizyonlar).Kaynak [9][10] | BelgelenmemişÜretici tork değeri yayımlamıyor. | BelgelenmemişÜretici tork değeri yayımlamıyor. | BelgelenmemişÜretici eklem bazında tork yayımlamıyor. | BelgelenmemişÜretici eklem bazında tork yayımlamıyor. | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş |
|---|
| Eklem belirtilmeyen tepe torkKatalog ya da modül değeri; diz ya da kalça değildir | BelgelenmemişÜretici tabloda yalnız diz torkunu veriyor. | BelgelenmemişÜretici tabloda yalnız diz torkunu veriyor. | BelgelenmemişÜretici tork değeri yayımlamıyor. | BelgelenmemişÜretici tork değeri yayımlamıyor. | 140 N·m tepeeklem belirtilmemişKaynak [46] | 140 N·m tepeeklem belirtilmemişKaynak [46] | Doğrulanamadı130 N·m tepeKılavuz kaydındaki değer; bu kontrolde teyit edilemedi. Model dosyasındaki diz sınırı 130,5 N·m ile tutarlı.Kaynak [50] | Çelişkili60 N·m tepe (kılavuz kaydı)Resmi model dosyasında diz sınırı 28 Ağustos 2026'dan beri 112 N·m (önceki sürümde 40 N·m); dağıtım yapılandırması hala 40 N·m kullanıyor.Kaynak [51][59][61] | Çelişkili60 N·m tepe (kılavuz kaydı)Resmi model dosyasında diz sınırı 28 Ağustos 2026'dan beri 112 N·m (önceki sürümde 40 N·m); dağıtım yapılandırması hala 40 N·m kullanıyor.Kaynak [51][59][61] | Çelişkili60 N·m tepe (kılavuz kaydı)Resmi model dosyasında diz sınırı 28 Ağustos 2026'dan beri 112 N·m (önceki sürümde 40 N·m); dağıtım yapılandırması hala 40 N·m kullanıyor.Kaynak [51][59][61] | ÇelişkiliQ90H modülü 145 N·m tepe; Q25H 50 N·m (ürün kaydı)Resmi model dosyalarında Q90 eklemleri 164 N·m, Q25 eklemleri 61 N·m sınırlı; 145 N·m hiçbir depoda yok.Kaynak [84][87] | Çelişkili144 N·m tepe (ürün kaydı)Resmi modellerde en yüksek eklem sınırı 95 N·m (kalça pitch ve diz); model sınırı aktüatörün gerçek tepe değerinin altında kalabilir.Kaynak [100][109] | DoğrulanamadıR86-3: 200 N·m tepe, 60 N·m nominalKatalog değeri ürün kaydından; depolarda yok. Sürücünün tork kodlama aralığı R86 için ±100 N·m.Kaynak [73][77] | 120 N·m tepeeklem belirtilmemişKaynak [66] | 120 N·m tepeeklem belirtilmemişKaynak [66] |
|---|
| Model dosyasındaki tork sınırıResmi URDF/MJCF; diz ve kalça pitch | Diz 139 N·m; kalça pitch 88 N·m (rev 1.0) ya da 139 N·m (yeni revizyonlar)Veri sayfasındaki diz torku ile aynı tanım değildir; birbirinin yerine kullanılmaz.Kaynak [9][10] | Diz 139 N·m; kalça pitch 88 N·m (rev 1.0) ya da 139 N·m (yeni revizyonlar)Veri sayfasındaki diz torku ile aynı tanım değildir; birbirinin yerine kullanılmaz.Kaynak [9][10] | Diz 60 N·m, kalça pitch 60 N·mMuJoCo modelindeki 88/139 N·m değerleri G1'den kopyalanmış görünüyor; R1 torku olarak kullanılmaz.Kaynak [35] | Diz 60 N·m, kalça pitch 60 N·mMuJoCo modelindeki 88/139 N·m değerleri G1'den kopyalanmış görünüyor; R1 torku olarak kullanılmaz.Kaynak [35] | Diz 135 N·m, kalça pitch 135 N·mKaynak [57] | Diz 135 N·m, kalça pitch 135 N·mKaynak [57] | Diz 130,5 N·m, kalça pitch 98,8 N·mAralık 2025 model dosyasında diz 60 N·m idi; değerler 28 Ağustos 2026'da değişti.Kaynak [58] | Diz 112 N·m, kalça pitch 68 N·m28 Ağustos 2026 model dosyası; önceki sürümde 40 ve 30 N·m.Kaynak [59] | Diz 112 N·m, kalça pitch 68 N·m28 Ağustos 2026 model dosyası; önceki sürümde 40 ve 30 N·m.Kaynak [59] | Diz 112 N·m, kalça pitch 68 N·m28 Ağustos 2026 model dosyası; önceki sürümde 40 ve 30 N·m.Kaynak [59] | Diz, kalça pitch ve kalça roll 164 N·m; diğer eklemler 61 N·mKaynak [87] | Diz ve kalça pitch 95 N·m; kalça roll ve yaw 54 N·mKaynak [109] | Diz, kalça pitch ve kalça roll 150 N·m (eğitim URDF'si)MuJoCo modelinde kalça roll 50 N·m.Kaynak [81] | BelgelenmemişTemel X2 için model dosyası bulunamadı. | Diz ve kalça 120 N·mYeni -N sürümünde omuz ve ayak bileği torkları yükseltildi.Kaynak [71] |
|---|
| Erişim ve yerden alma | G1 (Basic) | G1 EDU | R1 | R1 EDU | T2 Education | T2 Professional | T1 | K1 Geek | K1 Education | K1 Professional | PM01 Edu | N1 | X1 | X2 | X2 Ultra |
|---|
| Kol uzunluğu ve erişim | BelgelenmemişResmi model dosyasından ölçülen: omuz ekseninden avuç çerçevesine yaklaşık 41 cm (parmaklar hariç; üretici değeri değildir).Kaynak [9] | BelgelenmemişResmi model dosyasından ölçülen: omuz ekseninden avuç çerçevesine yaklaşık 41 cm (parmaklar hariç; üretici değeri değildir).Kaynak [9] | Ön kol ve üst kol toplamı 420 mmKaynak [31] | Ön kol ve üst kol toplamı 420 mmKaynak [31] | Belgelenmemiş | Belgelenmemiş | BelgelenmemişKılavuz kaydındaki 45 cm tek kol uzunluğu bu kontrolde teyit edilemedi. | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | BelgelenmemişModel dosyasından ölçülen: üst kol 216 mm, ön kol 298 mm (el yok; üretici değeri değildir). Ürün kaydında iki kol açık kulaç 1,44 m.Kaynak [87] | BelgelenmemişModel dosyasından ölçülen: üst kol 224 mm, ön kol 205 mm (el yok; üretici değeri değildir). Ürün kaydında kol açıklığı 1240 mm.Kaynak [109] | BelgelenmemişModel dosyasından ölçülen: üst kol 185 mm, ön kol 259 mm (tutucu hariç; üretici değeri değildir).Kaynak [81] | BelgelenmemişÜrün kaydındaki 558 mm kol erişimi bu kontrolde teyit edilemedi. | BelgelenmemişÜrün kaydındaki 558 mm kol erişimi bu kontrolde teyit edilemedi. |
|---|
| Diz ve kalça hareket aralığıÇömelme sınırını belirler | ÇelişkiliModel dosyası: diz -5° ile 165°, kalça pitch -145° ile 165°Ürün kaydındaki üretici tablosu değerleri (diz 0° ile 165°, kalça pitch ±154°) bu kontrolde teyit edilemedi ve model dosyasıyla uyuşmuyor.Kaynak [1][9] | ÇelişkiliModel dosyası: diz -5° ile 165°, kalça pitch -145° ile 165°Ürün kaydındaki üretici tablosu değerleri (diz 0° ile 165°, kalça pitch ±154°) bu kontrolde teyit edilemedi ve model dosyasıyla uyuşmuyor.Kaynak [1][9] | Diz -10° ile 139°; kalça pitch -168° ile 146°Kaynak [31][35] | Diz -10° ile 139°; kalça pitch -168° ile 146°Kaynak [31][35] | Model dosyası: diz 0° ile 148°, kalça pitch -168° ile 128°Kaynak [57] | Model dosyası: diz 0° ile 148°, kalça pitch -168° ile 128°Kaynak [57] | ÇelişkiliModel dosyası: diz 0° ile 122,9°, kalça pitch -170° ile 125,5°Ürün kılavuzu kaydı kalça pitch için ±118° veriyor; kılavuz bu kontrolde açılamadı.Kaynak [50][58] | Model dosyası: diz 0° ile 133°, kalça pitch -169,5° ile 127,5°Ürün kaydında eski model dosyasının değerleri de (diz 0° ile 127°) geçiyordu.Kaynak [59] | Model dosyası: diz 0° ile 133°, kalça pitch -169,5° ile 127,5°Ürün kaydında eski model dosyasının değerleri de (diz 0° ile 127°) geçiyordu.Kaynak [59] | Model dosyası: diz 0° ile 133°, kalça pitch -169,5° ile 127,5°Ürün kaydında eski model dosyasının değerleri de (diz 0° ile 127°) geçiyordu.Kaynak [59] | ÇelişkiliModel dosyası: diz -20° ile 137°, kalça pitch -180° ile 140°Kullanım kılavuzu kaydı diz için -30° ile 137°, kalça roll için -29° ile 134° veriyor; model dosyasında kalça roll -25° ile 120°.Kaynak [85][87] | Model dosyası: diz -5° ile 135°, kalça pitch ±150°Kaynak [109] | MuJoCo modeli: diz 0° ile 103°Eğitim URDF'sinde yer tutucu sınırlar var; fiziksel sınırlar depolarda belirtilmemiş.Kaynak [80] | Belgelenmemiş | Belgelenmemiş |
|---|
| Bel hareketiÖne eğilme için bel pitch ekseni | Yalnız yaw ±150° (model dosyası); bel pitch yokKaynak [8][9] | Yaw ±150°; opsiyonel roll ve pitch ±30° (model dosyası)Kaynak [1][9] | Yaw ±150°, roll ±30°; bel pitch yokKaynak [31][35] | Yaw ±150°, roll ±30°; bel pitch yokKaynak [31][35] | Model dosyası: pitch -43° ile 32°, roll ±20,5°, yaw ±138°Kaynak [57] | Model dosyası: pitch -43° ile 32°, roll ±20,5°, yaw ±138°Kaynak [57] | Yalnız yaw ±58° (model dosyası); bel pitch yokKaynak [58] | Bel eklemi yokKaynak [59] | Bel eklemi yokKaynak [59] | Bel eklemi yokKaynak [59] | Yalnız yaw: -230° ile 90° (320° açıklık); bel pitch yokKaynak [87] | Yalnız yaw ±150°; bel pitch yokKaynak [109] | MuJoCo modeli: pitch -17° ile 90°, roll ±29°, yaw ±180°Kaynak [80] | Belgelenmemiş | 3 serbestlikli bel (yaw, roll, pitch)Kaynak [71] |
|---|
| Yerden almaHazır özellik mi, geliştirme mi | BelgelenmemişEl yok ve bel pitch ekseni yok; yerden alma belgelenmedi. | BelgelenmemişResmi API çömelmeden kalkma ve yatarken kalkma geçişleri sunar; yerden nesne alma belgelenmedi. Opsiyonel bel pitch ve hünerli elle geliştirme ve yük testi gerekir.Kaynak [17] | BelgelenmemişBel pitch ekseni yok; yerden alma belgelenmedi. | BelgelenmemişBel pitch ekseni yok; yerden alma belgelenmedi. | BelgelenmemişBel pitch ekseni ve 7 serbestlikli kollar var; yerden alma hazır işlev olarak belgelenmedi. | BelgelenmemişBel pitch ekseni ve 7 serbestlikli kollar var; yerden alma hazır işlev olarak belgelenmedi. | BelgelenmemişBel pitch ekseni yok; yerden alma belgelenmedi. | BelgelenmemişEl, bel eklemi ve 4'ten fazla kol serbestliği yok; yerden alma belgelenmedi. | BelgelenmemişEl, bel eklemi ve 4'ten fazla kol serbestliği yok; yerden alma belgelenmedi. | BelgelenmemişEl, bel eklemi ve 4'ten fazla kol serbestliği yok; yerden alma belgelenmedi. | BelgelenmemişBel pitch ekseni ve el yok; yerden alma belgelenmedi. | BelgelenmemişBel pitch ekseni ve el yok. 4.1.11 yazılımında kollarla kutu sıkıştırarak yürüme hareketi eklendi; yük değeri verilmedi.Kaynak [108] | BelgelenmemişBel pitch ekseni ve 7 serbestlikli kol var; yerden alma belgelenmedi. | Belgelenmemiş | Belgelenmemiş |
|---|
| Algı: kamera, LiDAR, IMU | G1 (Basic) | G1 EDU | R1 | R1 EDU | T2 Education | T2 Professional | T1 | K1 Geek | K1 Education | K1 Professional | PM01 Edu | N1 | X1 | X2 | X2 Ultra |
|---|
| Baş ve gövde kameraları | Derinlik kamerası; resmi teleoperasyon belgesine göre Intel RealSense D435iKaynak [1][9][26] | Derinlik kamerası; resmi teleoperasyon belgesine göre Intel RealSense D435iKaynak [1][9][26] | Binoküler kamera (R1 AIR'da monoküler)Kaynak [31] | Binoküler kamera (R1 AIR'da monoküler)Kaynak [31] | Başta ve belde binoküler kameraKaynak [46][57] | Başta ve belde binoküler kameraKaynak [46][57] | Derinlik kamerası (model belirtilmemiş)Kaynak [47] | Stereo derinlik kamerası (model belirtilmemiş)Kaynak [48] | Stereo derinlik kamerası (model belirtilmemiş)Kaynak [48] | Stereo derinlik kamerası (model belirtilmemiş)Kaynak [48] | Başta ve gövdede iki kamera çerçevesi; tipi model dosyasında belirtilmemişÜrün kaydı: Eğitim Sürümünde baş ve belde iki derinlik kamerası.Kaynak [87] | DoğrulanamadıOpsiyonel binoküler derinlik kamerasıOpsiyonÜrün kaydındaki bilgi. Model dosyasında gövdede kamera çerçevesi var; tipi ve opsiyon olup olmadığı depolarda yazmıyor.Kaynak [100][109] | Intel RealSense D435 (malzeme listesi)Kaynak [75] | Etkileşim RGB kamerası; başta dokunma sensörüKaynak [66] | RGB-D kamera, önde binoküler RGB, arkada RGB kameraKaynak [66] |
|---|
| Bilek kamerası | Belgelenmemiş | BelgelenmemişResmi teleoperasyon belgesinde iki RealSense D405 bilek kamerası kendin kur veri toplama eki olarak geçer; fabrika seçeneği değildir.Kaynak [26] | Belgelenmemiş | Belgelenmemiş | Bilek kamerasıOpsiyonKaynak [46] | Bilek kamerasıOpsiyonKaynak [46] | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş |
|---|
| LiDAR | 3B LiDAR; model dosyalarında MID-360 bağlantı çerçevesiKaynak [1][9] | 3B LiDAR; model dosyalarında MID-360 bağlantı çerçevesiKaynak [1][9] | BelgelenmemişÜretici teknik tablosunda LiDAR geçmiyor; yokluğu açıkça yazılmamış. | BelgelenmemişÜretici teknik tablosunda LiDAR geçmiyor; yokluğu açıkça yazılmamış. | LiDAR (model belirtilmemiş)OpsiyonKaynak [46] | LiDAR (model belirtilmemiş)OpsiyonKaynak [46] | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Navigasyon yapılandırmasında Livox Mid-360OpsiyonResmi navigasyon deposu gerçek robotta doğrulandığını belirtir; standart donanım olup olmadığı yazılmamış.Kaynak [88][98] | Belgelenmemiş | Malzeme listesinde yokKaynak [75] | Yok; 3B LiDAR X2 Ultra'daKaynak [66] | 3B çok hatlı LiDARKaynak [66] |
|---|
| IMU | Gövde ve pelviste iki IMU (model belirtilmemiş)Kaynak [9][21] | Gövde ve pelviste iki IMU (model belirtilmemiş)Kaynak [9][21] | Pelviste IMU (model dosyası)Kaynak [35] | Pelviste IMU (model dosyası)Kaynak [35] | Var; SDK durum mesajı duruş, jiroskop ve ivme verirKaynak [55] | Var; SDK durum mesajı duruş, jiroskop ve ivme verirKaynak [55] | 9 eksenli IMUKaynak [47] | 9 eksenli IMUKaynak [48] | 9 eksenli IMUKaynak [48] | 9 eksenli IMUKaynak [48] | Var; ROS 2 arayüzü kuaterniyon, ivme ve açısal hız verirKaynak [94] | USB IMU, varsayılan 500 HzKaynak [106] | İki YIS320 IMU (DCU başına bir)Kaynak [75][77] | Belgelenmemiş | Belgelenmemiş |
|---|
| Mikrofon ve hoparlör | 4 mikrofonlu dizi, 5 W hoparlörKaynak [1] | 4 mikrofonlu dizi, 5 W hoparlörKaynak [1] | 4 mikrofonlu dizi, hoparlörKaynak [31] | 4 mikrofonlu dizi, hoparlörKaynak [31] | Mikrofon dizisi ve hoparlörKaynak [46] | Mikrofon dizisi ve hoparlörKaynak [46] | Dairesel 6 mikrofonlu dizi ve hoparlörKaynak [47] | Dairesel 3 mikrofonlu dizi ve hoparlörKaynak [48] | Dairesel 3 mikrofonlu dizi ve hoparlörKaynak [48] | Dairesel 3 mikrofonlu dizi ve hoparlörKaynak [48] | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | DoğrulanamadıMikrofon dizisi, kablosuz mikrofon, hoparlörÜrün kaydındaki değer; bu kontrolde üretici kaynağında teyit edilemedi.Kaynak [66] | DoğrulanamadıMikrofon dizisi, kablosuz mikrofon, hoparlörÜrün kaydındaki değer; bu kontrolde üretici kaynağında teyit edilemedi.Kaynak [66] |
|---|
| İşlemci, GPU ve bellek | G1 (Basic) | G1 EDU | R1 | R1 EDU | T2 Education | T2 Professional | T1 | K1 Geek | K1 Education | K1 Professional | PM01 Edu | N1 | X1 | X2 | X2 Ultra |
|---|
| Denetim işlemcisi | 8 çekirdekli yüksek başarımlı CPU (PC1, hareket denetimi)Kaynak [1] | 8 çekirdekli yüksek başarımlı CPU (PC1, hareket denetimi)Kaynak [1] | 8 çekirdekli yüksek başarımlı CPUKaynak [31] | 8 çekirdekli yüksek başarımlı CPUKaynak [31] | BelgelenmemişDenetim işlemcisi ayrıca belirtilmemiş. | BelgelenmemişDenetim işlemcisi ayrıca belirtilmemiş. | Intel i7-1370PHangi yapılandırmada bulunduğu teyit edilemedi (ürün kaydına göre temel yapılandırmada yok).Kaynak [47] | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Hareket denetim kartı ("nezha" ana makinesi)Kaynak [95] | DoğrulanamadıIntel Core i7-13700H, 16 GB bellek, 512 GB NVMeÜrün kaydındaki bilgi; depolarda yalnız ana denetim bilgisayarı geçiyor.Kaynak [100] | İki Xyber DCU alan denetleyici (EtherCAT, 1 kHz)Kaynak [77] | İki Rockchip RK3588Kaynak [69] | İki Rockchip RK3588Kaynak [69] |
|---|
| Geliştirme bilgisayarı, GPU ve bellek | Yok; standart G1 ikincil geliştirmeyi desteklemezKaynak [3] | PC2: NVIDIA Jetson Orin NX (resmi depo); üretici "Orin gibi farklı marka ve modeller" diyor; bellek belirtilmemişOpsiyonKaynak [1][28] | Opsiyonel NVIDIA Jetson Orin modülüOpsiyonHangi sürüme takılabildiği üretici sayfasında belirtilmiyor.Kaynak [31] | Opsiyonel NVIDIA Jetson Orin modülüOpsiyonHangi sürüme takılabildiği üretici sayfasında belirtilmiyor.Kaynak [31] | DoğrulanamadıYüksek başarımlı ARM işlemciÜrün kaydındaki değer; bu kontrolde üretici kaynağında teyit edilemedi.Kaynak [46] | NVIDIA Jetson Thor T5000Kaynak [46] | NVIDIA AGX OrinKaynak [47] | BelgelenmemişModül adı yayımlanmamış. | BelgelenmemişModül adı yayımlanmamış. | BelgelenmemişModül adı yayımlanmamış. | NVIDIA Orin ana makinesi (uygulama düğümleri); modül türü, bellek ve TOPS belirtilmemişÜrün kaydı: Eğitim Sürümünde Jetson Orin NX 16 GB.Kaynak [95] | BelgelenmemişAyrık GPU ya da ek geliştirme modülü belgelenmemiş. | x86 mini PC (malzeme listesinde i7-13620H); PREEMPT_RT çekirdeği gerekirÜrün kaydındaki "işlem birimi kullanıcının sorumluluğunda" ifadesi resmi malzeme listesiyle çelişiyor.Kaynak [75][77] | Yok; Orin NX modülü X2 Ultra'daKaynak [66] | NVIDIA Orin NXKaynak [66][69] |
|---|
| Yapay zeka işlem gücüÜreticinin birimiyle; TOPS ve TFLOPS kıyaslanmaz | Geliştirme modülü yokKaynak [3] | BelgelenmemişÜretici G1 EDU için TOPS değeri yayımlamıyor. 100 TOPS yalnız G1-D ve G1-Comp sayfalarında; 157 TOPS hiçbir Unitree kaynağında bulunamadı.Kaynak [1] | 40 ile 100 TOPS (opsiyonel Jetson Orin)OpsiyonKaynak [31] | 40 ile 100 TOPS (opsiyonel Jetson Orin)OpsiyonKaynak [31] | BelgelenmemişEducation sürümü için değer yayımlanmamış. | 2070 TFLOPSHassasiyet (örneğin FP4) sayfada belirtilmemiş.Kaynak [46] | 200 TOPSKaynak [47] | Doğrulanamadı48 TOPS (yoğun)Üretici sayfası 48 (yoğun), 117 ve 200 TOPS seçenekleri veriyor. Sürüm eşleşmesi bu kontrolde bağımsız doğrulanamadı; lansman duyurusunun bir özeti Geek için 200 TOPS diyor.Kaynak [48][49] | Doğrulanamadı117 TOPSÜretici sayfası 48 (yoğun), 117 ve 200 TOPS seçenekleri veriyor. Sürüm eşleşmesi bu kontrolde bağımsız doğrulanamadı; lansman duyurusunun bir özeti Geek için 200 TOPS diyor.Kaynak [48][49] | Doğrulanamadı200 TOPSÜretici sayfası 48 (yoğun), 117 ve 200 TOPS seçenekleri veriyor. Sürüm eşleşmesi bu kontrolde bağımsız doğrulanamadı; lansman duyurusunun bir özeti Geek için 200 TOPS diyor.Kaynak [48][49] | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | Geliştirme modülü yokKaynak [66] | 157 TOPS (Orin NX)Kaynak [69] |
|---|
| Batarya, çalışma ve şarj | G1 (Basic) | G1 EDU | R1 | R1 EDU | T2 Education | T2 Professional | T1 | K1 Geek | K1 Education | K1 Professional | PM01 Edu | N1 | X1 | X2 | X2 Ultra |
|---|
| Batarya | 9000 mAh, 13 seri lityum, hızlı çıkarılabilir akıllı bataryaKaynak [2] | 9000 mAh, 13 seri lityum, hızlı çıkarılabilir akıllı bataryaKaynak [2] | Hızlı çıkarılabilir akıllı batarya; yedek batarya 33,12 V, 6000 mAh, 199 WhKaynak [31][33] | Hızlı çıkarılabilir akıllı batarya; yedek batarya 33,12 V, 6000 mAh, 199 WhKaynak [31][33] | 48 V, 10 Ah; manyetik portla şarjWh değeri yayımlanmamış.Kaynak [46] | 48 V, 10 Ah; manyetik portla şarjWh değeri yayımlanmamış.Kaynak [46] | 10,5 AhGerilim ve Wh yayımlanmamış.Kaynak [47] | 2 AhKaynak [48] | 5 AhKaynak [48] | 5 AhKaynak [48] | Doğrulanamadı10.000 mAh, hızlı çıkarılabilirÜrün kaydındaki değer; bu kontrolde üretici kaynağında teyit edilemedi.Kaynak [84] | Doğrulanamadı475 Wh lityum iyonÜrün kaydındaki değer; bu kontrolde üretici kaynağında teyit edilemedi.Kaynak [100] | 48 V 8 Ah lityum iyon (malzeme listesi)Malzeme listesi 12 hücreli seri öneriyor, kit şarj cihazı 13 hücreli (54,6 V).Kaynak [75] | Yaklaşık 500 WhKaynak [67] | Yaklaşık 500 WhKaynak [67] |
|---|
| Çalışma süresiÜretici değeri ve ölçüm koşulu | Yaklaşık 2 saattest koşulu belirtilmemişKaynak [2] | Yaklaşık 2 saattest koşulu belirtilmemişKaynak [2] | Yaklaşık 1 saatkoşul belirtilmemişKaynak [31] | Yaklaşık 1 saatkoşul belirtilmemişKaynak [31] | 2 saatkesintisiz yürüyüşKaynak [46] | 2 saatkesintisiz yürüyüşKaynak [46] | Yürürken 2 saate kadar, ayakta 4 saate kadarKaynak [47] | 30 dakika0,4 m/s yürüyüşteKaynak [48] | 80 dakika0,4 m/s yürüyüşteKaynak [48] | 80 dakika0,4 m/s yürüyüşteKaynak [48] | DoğrulanamadıYaklaşık 2 saatÜrün kaydındaki değer; bu kontrolde üretici kaynağında teyit edilemedi.Kaynak [84] | Doğrulanamadı2 saatÜrün kaydındaki değer; bu kontrolde üretici kaynağında teyit edilemedi.Kaynak [100] | Doğrulanamadı2 saatÜrün kaydındaki değer; depolarda çalışma süresi yok.Kaynak [73] | Yaklaşık 2 saat0,5 m/s yürüyüşteKaynak [67] | Yaklaşık 2 saat0,5 m/s yürüyüşteKaynak [67] |
|---|
| Şarj | 54 V 5 A şarj cihazı; şarj süresi belirtilmemişKaynak [2] | 54 V 5 A şarj cihazı; şarj süresi belirtilmemişKaynak [2] | BelgelenmemişŞarj süresi yayımlanmamış. | BelgelenmemişŞarj süresi yayımlanmamış. | BelgelenmemişŞarj süresi yayımlanmamış. | BelgelenmemişŞarj süresi yayımlanmamış. | BelgelenmemişKılavuz kaydındaki "2 saat ya da altı" bu kontrolde teyit edilemedi. | BelgelenmemişKılavuz kaydındaki "2 saat ya da altı" bu kontrolde teyit edilemedi. | BelgelenmemişKılavuz kaydındaki "2 saat ya da altı" bu kontrolde teyit edilemedi. | BelgelenmemişKılavuz kaydındaki "2 saat ya da altı" bu kontrolde teyit edilemedi. | Doğrulanamadı54,6 V 4,5 A; yaklaşık 2 saatte dolumÜrün kaydındaki değer; bu kontrolde üretici kaynağında teyit edilemedi.Kaynak [85] | DoğrulanamadıYaklaşık 3,5 saat; adaptör 46 V 4 AÜrün kaydındaki değer; bu kontrolde üretici kaynağında teyit edilemedi.Kaynak [100] | 54,6 V 5 A şarj cihazı (kit araç listesi)Kaynak [83] | 1,5 saat ve altıKaynak [66] | 1,5 saat ve altıKaynak [66] |
|---|
| ROS 2, SDK ve eklem düzeyi kontrol | G1 (Basic) | G1 EDU | R1 | R1 EDU | T2 Education | T2 Professional | T1 | K1 Geek | K1 Education | K1 Professional | PM01 Edu | N1 | X1 | X2 | X2 Ultra |
|---|
| SDK ve diller | İkincil geliştirme desteklenmez (resmi mağaza)Kaynak [3] | unitree_sdk2 (C++, CycloneDDS; Ubuntu 20.04, aarch64 ve x86_64) ve unitree_sdk2_python (PyPI: unitree-sdk2)Kaynak [12][18] | İkincil geliştirme yok (yalnız R1 EDU)Kaynak [31] | unitree_sdk2 (yürüyüş, düşük seviye, kol, ses) ve unitree_sdk2_python (Temmuz 2026'dan beri); R1 geliştirme kılavuzuKaynak [34][36][37] | Booster Robotics SDK: C++ (aarch64 ve x86_64, Ubuntu 22.04 ve 24.04), Python 1.6.3 (PyPI)Kaynak [52][56] | Booster Robotics SDK: C++ (aarch64 ve x86_64, Ubuntu 22.04 ve 24.04), Python 1.6.3 (PyPI)Kaynak [52][56] | Booster Robotics SDK: C++ (aarch64 ve x86_64, Ubuntu 22.04 ve 24.04), Python 1.6.3 (PyPI)Kaynak [52][56] | Booster Robotics SDK: C++ (aarch64 ve x86_64, Ubuntu 22.04 ve 24.04), Python 1.6.3 (PyPI)Kaynak [52][56] | Booster Robotics SDK: C++ (aarch64 ve x86_64, Ubuntu 22.04 ve 24.04), Python 1.6.3 (PyPI)Kaynak [52][56] | Booster Robotics SDK: C++ (aarch64 ve x86_64, Ubuntu 22.04 ve 24.04), Python 1.6.3 (PyPI)Kaynak [52][56] | Yerel C++ SDK (fabrika hareket servisi durdurularak robot kartında çalışır) ve ROS 2 çalışma alanıKaynak [91][92] | Fourier-GRX-N1 SDK (.deb): Zenoh üzerinden kullanıcı ve yayın-abone API'leri, Python geliştirici API'si; Ubuntu 22.04 ve Python 3.11 ile test edilmişÜrün kaydındaki Ubuntu 20.04 bilgisi güncel değil.Kaynak [101][104] | AimRT ara katmanı ve DCU sürücü SDK'sıKaynak [77][79] | İkincil geliştirme arayüzleri Ultra sürümündeKaynak [70] | AimDK X2: ROS 2 standardı, C++ ve PythonKaynak [70] |
|---|
| ROS 2 | Robotta kullanılamaz; ikincil geliştirme EDU'daKaynak [3] | unitree_ros2: Foxy ve Humble; G1 düşük seviye, Dex3-1, yürüyüş, kol hareketi ve ses örnekleriKaynak [19] | Robotta kullanılamaz; ikincil geliştirme R1 EDU'daKaynak [31] | R1'e özel ROS 2 örneği yok; ortak unitree_hg mesajları (q, dq, tau, kp, kd) kullanılabilirKaynak [20] | ROS 2 mesaj paketi (booster_ros2_interface); T2 örnek yığını ROS 2 KiltedKaynak [55][65] | ROS 2 mesaj paketi (booster_ros2_interface); T2 örnek yığını ROS 2 KiltedKaynak [55][65] | ROS 2 mesaj paketi; RoboCup demo yığını ROS 2 HumbleKaynak [55][64] | ROS 2 mesaj paketi; RoboCup demo yığını ROS 2 Humble ve JetPack 6.2Kaynak [55][64] | ROS 2 mesaj paketi; RoboCup demo yığını ROS 2 Humble ve JetPack 6.2Kaynak [55][64] | ROS 2 mesaj paketi; RoboCup demo yığını ROS 2 Humble ve JetPack 6.2Kaynak [55][64] | ROS 2 Humble (Ubuntu 22.04), Cyclone DDS; yerel SDK Humble ya da JazzyKaynak [91][92] | BelgelenmemişSDK ROS 2 yerine Zenoh kullanır; resmi ROS 2 paketi bulunamadı.Kaynak [101] | ROS 2 Humble eklentisi (AimRT)Kaynak [79] | Robotta kullanılamaz; Ultra sürümündeKaynak [70] | ROS 2 (AimDK X2)Kaynak [70] |
|---|
| Eklem düzeyi kontrolPozisyon, hız, tork ileri beslemesi, kp/kd | Yok; EDU gerekirKaynak [3] | LowCmd: motor başına q, dq, tau, kp, kd; resmi örnekte 500 Hz; önce yerleşik hareket servisi bırakılır. Yürürken üst gövde komutu arm_sdk ile harmanlanabilirKaynak [13][14][15] | Yok; R1 EDU gerekirKaynak [31] | LowCmd: 26 motor, eklem başına q, dq, kp, kd, tau; önce hareket servisi bırakılırKaynak [36] | rt/joint_ctrl: motor başına q, dq, tau (ileri besleme), kp, kd ve ağırlık; Custom modunda. Azami denetim frekansı yayımlanmamış (örnekler 50 ile 500 Hz)Kaynak [52][55] | rt/joint_ctrl: motor başına q, dq, tau (ileri besleme), kp, kd ve ağırlık; Custom modunda. Azami denetim frekansı yayımlanmamış (örnekler 50 ile 500 Hz)Kaynak [52][55] | rt/joint_ctrl: motor başına q, dq, tau (ileri besleme), kp, kd ve ağırlık; Custom modunda. Azami denetim frekansı yayımlanmamış (örnekler 50 ile 500 Hz)Kaynak [52][55] | rt/joint_ctrl: motor başına q, dq, tau (ileri besleme), kp, kd ve ağırlık; Custom modunda. Azami denetim frekansı yayımlanmamış (örnekler 50 ile 500 Hz)Kaynak [52][55] | rt/joint_ctrl: motor başına q, dq, tau (ileri besleme), kp, kd ve ağırlık; Custom modunda. Azami denetim frekansı yayımlanmamış (örnekler 50 ile 500 Hz)Kaynak [52][55] | rt/joint_ctrl: motor başına q, dq, tau (ileri besleme), kp, kd ve ağırlık; Custom modunda. Azami denetim frekansı yayımlanmamış (örnekler 50 ile 500 Hz)Kaynak [52][55] | JointCommand: eklem başına pozisyon, hız, ileri besleme torku, tork, sertlik (kp) ve sönüm (kd); "joint bridge" modunda. Yerel SDK'da motor görevi 500 HzKaynak [91][93] | Geliştirici API'si: eklem başına akım, tork, hız, pozisyon ya da PD modu; varsayılan 400 Hz, en çok 500 HzKaynak [103][104] | /joint_cmd: eklem başına pozisyon, hız, efor, sertlik ve sönüm; denetleyici 1 kHz, politika 100 HzKaynak [77][78] | Yok; Ultra sürümündeKaynak [70] | Kol, bel ve bacak eklemleri için düşük seviye motor kontrolü (AimDK)Komut alanları (pozisyon, hız, tork, kazanç) bu kontrolde ayrıntılı okunamadı.Kaynak [70] |
|---|
| Geliştirme erişimi hangi sürümde | Yalnız G1 EDU; standart G1 ikincil geliştirmeyi desteklemez. Simülasyon depoları herkese açıkKaynak [1][3] | Yalnız G1 EDU; standart G1 ikincil geliştirmeyi desteklemez. Simülasyon depoları herkese açıkKaynak [1][3] | Yalnız R1 EDU (R1 AIR ve R1'de ikincil geliştirme yok)Kaynak [31] | Yalnız R1 EDU (R1 AIR ve R1'de ikincil geliştirme yok)Kaynak [31] | Düşük seviye konular model bazında K1, T1 ve T2 için; sürüm bazında kısıt belgelenmemiş. SDK'da T2 eklem sırası sabiti yok (booster_deploy t2.py)Kaynak [52][61] | Düşük seviye konular model bazında K1, T1 ve T2 için; sürüm bazında kısıt belgelenmemiş. SDK'da T2 eklem sırası sabiti yok (booster_deploy t2.py)Kaynak [52][61] | Düşük seviye konular model bazında K1, T1 ve T2 için; sürüm bazında kısıt belgelenmemişKaynak [52] | İkincil geliştirme var (lansman duyurusu); SDK'ya göre Geek'te görüntü algılama servisi kapalıKaynak [49][54] | Lansman duyurusuna göre üç sürümde de ikincil geliştirme var; düşük seviye konular model bazında tanımlıKaynak [49][52] | Lansman duyurusuna göre üç sürümde de ikincil geliştirme var; düşük seviye konular model bazında tanımlıKaynak [49][52] | DoğrulanamadıEğitim Sürümü; ürün kaydına göre İş Sürümünde ikincil geliştirme yokResmi depolar yalnız "PM01 Edu" ve navigasyon modelini yayımlıyor; sürüm adları bu kontrolde teyit edilemedi.Kaynak [84][86] | Tek sürüm; SDK kurulumunda yalnız N1 modeliKaynak [101] | Tek yapılandırma: açık kaynak kitKaynak [76] | X2 Ultra ve 2026'da duyurulan X2 EDU; temel X2'de ikincil geliştirme yokKaynak [70][72] | X2 Ultra ve 2026'da duyurulan X2 EDU; temel X2'de ikincil geliştirme yokKaynak [70][72] |
|---|
| Açık kaynak kapsamıDonanım tasarımı, yazılım ve lisans | SDK, ROS 2 paketi, URDF/MJCF, eğitim, teleoperasyon ve veri depoları GitHub'da; donanım tasarım dosyası bulunamadıKaynak [8][12][25] | SDK, ROS 2 paketi, URDF/MJCF, eğitim, teleoperasyon ve veri depoları GitHub'da; donanım tasarım dosyası bulunamadıKaynak [8][12][25] | SDK, örnekler ve URDF/MJCF GitHub'da; donanım tasarım dosyası bulunamadıKaynak [35][36] | SDK, örnekler ve URDF/MJCF GitHub'da; donanım tasarım dosyası bulunamadıKaynak [35][36] | SDK, ROS 2 arayüzü, URDF/MJCF, eğitim ve dağıtım depoları GitHub'da; donanım tasarım dosyası bulunamadıKaynak [52][60][61] | SDK, ROS 2 arayüzü, URDF/MJCF, eğitim ve dağıtım depoları GitHub'da; donanım tasarım dosyası bulunamadıKaynak [52][60][61] | SDK, ROS 2 arayüzü, URDF/MJCF, eğitim ve dağıtım depoları GitHub'da; donanım tasarım dosyası bulunamadıKaynak [52][60][61] | SDK, ROS 2 arayüzü, URDF/MJCF, eğitim ve dağıtım depoları GitHub'da; donanım tasarım dosyası bulunamadıKaynak [52][60][61] | SDK, ROS 2 arayüzü, URDF/MJCF, eğitim ve dağıtım depoları GitHub'da; donanım tasarım dosyası bulunamadıKaynak [52][60][61] | SDK, ROS 2 arayüzü, URDF/MJCF, eğitim ve dağıtım depoları GitHub'da; donanım tasarım dosyası bulunamadıKaynak [52][60][61] | Yazılım depoları BSD-3-Clause (ROS 2, yerel SDK, Isaac Lab); model dosyaları deposunda lisans yok; donanım tasarım dosyası bulunamadıÜrün kaydındaki "tamamen açık kaynak" ifadesi bu kapsamı aşıyor.Kaynak [86][92] | URDF ve MJCF Apache-2.0, SDK belgeleri MIT, dağıtım ve eğitim depoları LGPL-3.0; SDK çalışma zamanı kapalı .deb paketiÜrün kaydındaki "tam donanım paketi (çizim, malzeme listesi) yayımlandı" ifadesi Fourier'in GitHub hesabında doğrulanamadı.Kaynak [101][109][111] | Donanım (STEP, SolidWorks kaynakları, çizimler, malzeme listesi, montaj talimatı), çıkarım yazılımı (MulanPSL-2.0) ve eğitim kodu yayımlandıDonanım deposunda lisans dosyası yok; eğitim deposunda LICENSE dosyası yok.Kaynak [74][79] | URDF ve MJCF (MulanPSL-2.0); geliştirici belgeleri açık; donanım tasarım dosyası bulunamadıKaynak [71] | URDF ve MJCF (MulanPSL-2.0); geliştirici belgeleri açık; donanım tasarım dosyası bulunamadıKaynak [71] |
|---|
| Simülasyon | G1 (Basic) | G1 EDU | R1 | R1 EDU | T2 Education | T2 Professional | T1 | K1 Geek | K1 Education | K1 Professional | PM01 Edu | N1 | X1 | X2 | X2 Ultra |
|---|
| URDF / MJCF | URDF ve MJCF: 23 ve 29 serbestlikli gövde, Dex3-1, Inspire ve Dex1-1 çeşitleri; USD modeli Hugging Face'e taşındıKaynak [8][30] | URDF ve MJCF: 23 ve 29 serbestlikli gövde, Dex3-1, Inspire ve Dex1-1 çeşitleri; USD modeli Hugging Face'e taşındıKaynak [8][30] | URDF (R1, R1 AIR) ve MJCFKaynak [35][38] | URDF (R1, R1 AIR) ve MJCFKaynak [35][38] | URDF ve MJCF (T2 31 serbestlik; el ve tutucu çeşitleri)Kaynak [57][60] | URDF ve MJCF (T2 31 serbestlik; el ve tutucu çeşitleri)Kaynak [57][60] | URDF ve MJCF (T1 23 serbestlik); 7 serbestlikli kollu URDF (T1 29 serbestlik)Kaynak [58][60] | URDF ve MJCF (K1 22 serbestlik)Kaynak [59][60] | URDF ve MJCF (K1 22 serbestlik)Kaynak [59][60] | URDF ve MJCF (K1 22 serbestlik)Kaynak [59][60] | URDF ve MJCF (PM01 Edu ve navigasyon modeli); Isaac Lab için USDKaynak [87][96] | URDF (Wiki-GRx-URDF) ve MJCF (Wiki-GRx-MJCF)İki resmi model setinde ayak bileği pitch sınırı farklı (±45° ve ±25°).Kaynak [109][110] | URDF (eğitim) ve MJCF (çıkarım)Kaynak [80][81] | BelgelenmemişTemel X2 için model dosyası bulunamadı. | URDF ve MJCF: X2 Ultra, X2 Ultra -N (OmniHand ve OmniPicker çeşitleri) ve X2 EDUKaynak [71] |
|---|
| MuJoCo ve IsaacResmi eğitim ve dağıtım depoları | MuJoCo (unitree_mujoco, robotla aynı DDS), Isaac Gym (unitree_rl_gym), Isaac Lab (unitree_rl_lab, unitree_sim_isaaclab), mjlab (unitree_rl_mjlab)Kaynak [11][21][22][23][24] | MuJoCo (unitree_mujoco, robotla aynı DDS), Isaac Gym (unitree_rl_gym), Isaac Lab (unitree_rl_lab, unitree_sim_isaaclab), mjlab (unitree_rl_mjlab)Kaynak [11][21][22][23][24] | MuJoCo (unitree_mujoco; unitree_rl_mjlab'da R1 görevi ve gerçek robota dağıtım kodu); Isaac Lab ya da USD varlığı bulunamadıKaynak [24][38] | MuJoCo (unitree_mujoco; unitree_rl_mjlab'da R1 görevi ve gerçek robota dağıtım kodu); Isaac Lab ya da USD varlığı bulunamadıKaynak [24][38] | MuJoCo sim2sim ve gerçek robota dağıtım (booster_deploy); resmi Isaac görevi bulunamadıKaynak [61] | MuJoCo sim2sim ve gerçek robota dağıtım (booster_deploy); resmi Isaac görevi bulunamadıKaynak [61] | Isaac Gym eğitimi, MuJoCo ve Webots testi, gerçek robota dağıtım (booster_gym); MuJoCo sim2sim (booster_deploy)Kaynak [61][63] | Isaac Lab 2.2 hareket taklidi görevleri (booster_train), MuJoCo sim2sim ve dağıtım (booster_deploy), RoboCup demoKaynak [61][62][64] | Isaac Lab 2.2 hareket taklidi görevleri (booster_train), MuJoCo sim2sim ve dağıtım (booster_deploy), RoboCup demoKaynak [61][62][64] | Isaac Lab 2.2 hareket taklidi görevleri (booster_train), MuJoCo sim2sim ve dağıtım (booster_deploy), RoboCup demoKaynak [61][62][64] | MuJoCo (ROS 2 çalışma alanı ve yerel SDK), Isaac Lab 2.3.2 ve Isaac Sim 5.1.0 (engineai_rl_lab), Gazebo (navigasyon)Kaynak [92][96][98] | Isaac Gym eğitimi (Wiki-GRx-Gym), MuJoCo sim2sim (Wiki-GRx-Mujoco), Isaac Lab yapılandırması (fourier_lab)Kaynak [111][112][113] | Isaac Gym Preview 4 eğitimi, MuJoCo sim2simKaynak [79] | Belgelenmemiş | MuJoCo modelleri; resmi eğitim deposu bulunamadıKaynak [71] |
|---|
| Türkiye tedarik, garanti ve teklif | G1 (Basic) | G1 EDU | R1 | R1 EDU | T2 Education | T2 Professional | T1 | K1 Geek | K1 Education | K1 Professional | PM01 Edu | N1 | X1 | X2 | X2 Ultra |
|---|
| Türkiye'de tedarik ve servis | Stok, garanti, kurulum ve servis: Robotlar.org (Unitree Türkiye Partneri)Kaynak [138] | Stok, garanti, kurulum ve servis: Robotlar.org (Unitree Türkiye Partneri)Kaynak [138] | Stok, garanti, kurulum ve servis: Robotlar.org (Unitree Türkiye Partneri)Kaynak [138] | Stok, garanti, kurulum ve servis: Robotlar.org (Unitree Türkiye Partneri)Kaynak [138] | Proje bazlı tedarik: ithalat, teslim ve devreye alma kapsamı teklifte kalem kalemKaynak [139] | Proje bazlı tedarik: ithalat, teslim ve devreye alma kapsamı teklifte kalem kalemKaynak [139] | Proje bazlı tedarik: ithalat, teslim ve devreye alma kapsamı teklifte kalem kalemKaynak [139] | Proje bazlı tedarik: ithalat, teslim ve devreye alma kapsamı teklifte kalem kalemKaynak [139] | Proje bazlı tedarik: ithalat, teslim ve devreye alma kapsamı teklifte kalem kalemKaynak [139] | Proje bazlı tedarik: ithalat, teslim ve devreye alma kapsamı teklifte kalem kalemKaynak [139] | Proje bazlı tedarik: ithalat, teslim ve devreye alma kapsamı teklifte kalem kalemKaynak [139] | Proje bazlı tedarik: ithalat, teslim ve devreye alma kapsamı teklifte kalem kalemSon yazılım sürümü 4.2.2 önizleme (16 Aralık 2025).Kaynak [108][139] | Proje bazlı tedarik: ithalat, teslim ve devreye alma kapsamı teklifte kalem kalemÜrün parçalar halinde kit olarak gelir. Depolar Nisan 2025'ten beri güncellenmiyor; güncel satış durumu bu kontrolde doğrulanamadı.Kaynak [76][139] | Proje bazlı tedarik: ithalat, teslim ve devreye alma kapsamı teklifte kalem kalemKaynak [139] | Proje bazlı tedarik: ithalat, teslim ve devreye alma kapsamı teklifte kalem kalemKaynak [139] |
|---|
| Üretici garantisi | 8 ayKaynak [1] | 18 ayKaynak [1] | 8 ayKaynak [31] | 12 ayKaynak [31] | BelgelenmemişT2 garanti süresi bu kontrolde bulunamadı. | BelgelenmemişT2 garanti süresi bu kontrolde bulunamadı. | 1 yılKaynak [47] | 3 ayKaynak [48] | 1 yılKaynak [48] | 1 yılKaynak [48] | Belgelenmemiş | Belgelenmemiş | Belgelenmemiş | 8 ay bakım hizmetiÜretici "bakım hizmeti" diyor; garanti koşulları ayrıca yazılı değil.Kaynak [66] | 18 ay bakım hizmetiÜretici "bakım hizmeti" diyor; garanti koşulları ayrıca yazılı değil.Kaynak [66] |
|---|
| Fiyat ve teklif durumu | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] | Teklifle; liste fiyatı yayımlanmazKaynak [140] |
|---|