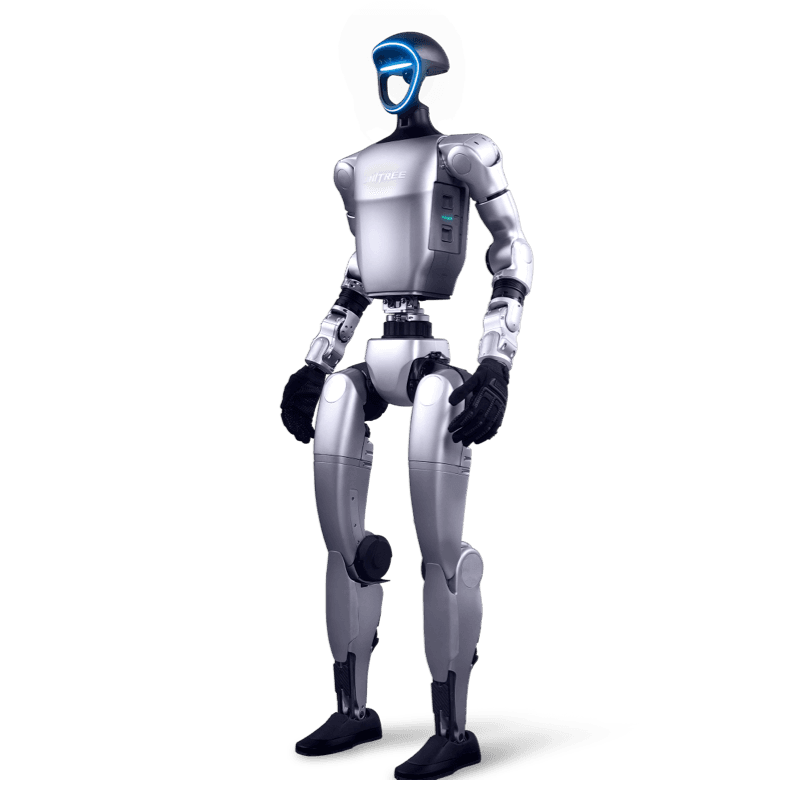
MotionBricks nedir?
MotionBricks, karakterin son dört pozu ile en çok dört hedef poz arasındaki hareketi dolduran bir ara kare üretimi (inbetweening) modelidir. Yöntem, SIGGRAPH 2026'da sunulan ve ACM Transactions on Graphics 45(4) sayısında çıkan makaleye (arXiv 2604.24833) dayanır. NVIDIA depoda şu parçaları sunar:
- SOMA gövde modeli ve Unitree G1 için ONNX biçiminde önceden eğitilmiş modeller. Ağırlıklar Hugging Face'te.
- Warp, Newton ve TensorRT üzerine kurulu, üretimleri sürekli harekete zincirleyen bir Python çalışma zamanı.
- İki demo. Inbetweener yerleştirdiğiniz pozlar arasında hareket üretir, Scene Preview ise karakteri bir sahnede yürütür, koşturur, engelden atlatır ve oturtur.
- Kendi Smart Primitive (akıllı ilkel) belgelerinizi ve sahnelerinizi hazırladığınız iki editör.
İlk sürüm, GR00T Whole-Body Control deposunda bir G1 önizlemesi olarak çıktı. MotionBricks şimdi kendi deposunda, SOMA insan modeliyle birlikte geliyor.
MotionBricks nasıl çalışır?
Her üretim iki poz kümesi arasındaki hareketi 30 Hz'de doldurur. Bağlam pozu (context pose) kümesi, karakterin en son dört pozudur. Hedef poz (target pose) kümesi, hareketin ulaşması gereken bir ile dört pozdan oluşur. Tek hedef poz karakterin nerede durup duracağını belirler, ek pozlar o noktadaki hareketin biçimini de tarif eder.
Geçişin ne kadar süreceğine model karar verir. Bir üretim, her biri dört poz taşıyan 6 ile 16 jeton (token) çıkarır. Bu da yaklaşık 0,6 ile 1,9 saniyelik harekete karşılık gelir. İşi öğrenilmiş üç modül paylaşır:
- Kök modülü süreyi ve kökün (root) izleyeceği yolu öngörür.
- Poz modülü maskeli bir jeton dönüştürücüsüdür (masked token transformer) ve o yol boyunca hareket jetonlarını tahmin eder.
- Çözücü jetonları hedeflere ulaşan sürekli harekete çevirir. Bunun için birden çok kod kitabı başlığı olan bir VQ-VAE kullanır.
Uzun hareket, üretimleri zincirleyerek elde edilir. Çalışma zamanı üretilen hareketi oynatır, oynattığını kaydeder ve kaydın son dört pozunu bir sonraki üretimin bağlamına koyar. Hedefleri sizin uygulamanız seçer. NVIDIA'ya göre tek bir ara kare modelini anahtar kare animasyonuna, sürekli yürüyüş/hareket (lokomosyon) akışına ya da nesneyle etkileşime çeviren de bu seçimdir. SOMA ve G1 aynı biçimde üretir, aralarındaki fark yalnız poz düzenindedir. Bu sayede tek kod yolu hem insan iskeletini hem robotu sürer.
Unitree G1 modeli: girdi, çıktı ve mimari
MotionBricks-G1-RP-v1 modeli, 34 eklemli bir Unitree G1 iskeletine yeniden hedeflenmiş (retargeted) hareket yakalama verisiyle eğitildi. Model kartına göre robot tarafı 29 eklem açısı ve serbest bir kökten oluşur. Ağırlıklarda yaklaşık 195 milyon parametre var. Eğitim için Bones RigPlay 1 (RP1) derleminden 313.526 klip seçildi, kaynak derlem yaklaşık 350.000 klip ve 700 saat hareket içeriyor. NVIDIA insan performanslarını SOMA Retargeter ile G1'e aktardı.
Her poz 36 adet FP32 değer taşır: kökün XYZ konumu, XYZW sırasında bir dördey (quaternion) ve 29 eklem açısı. G1 model uzayında Z yukarıyı, +X ileriyi gösterir. Konumlar metre, açılar radyan cinsinden yazılır ve kök eklemi leğen kemiğidir (pelvis).
| Bileşen | Görevi | Parametre |
|---|---|---|
| Poz VQ-VAE | Dört pozluk jetonları kodlar ve hareketi çözer, kod kitabında 10 kodluk 8 başlık bulunur | 23,8 milyon |
| Poz modeli | Hareket jetonlarını tahmin eden maskeli dönüştürücü, 16 katman ve 1024 genişlik | 136,6 milyon |
| Kök modeli | Süreyi ve kök yolunu tahmin eder | 34,1 milyon |
ONNX modeli altı girdi bekler. Bunlar context_qpos ve target_qpos tensörleri ([N,4,36]), kök ve gövde için üç maske (has_global_root_values, has_local_root_values, has_local_poses) ve 6 ile 16 arasındaki izinli jeton sayılarını tutan allowed_pred_num_tokens tensörüdür. Çıktıda pred_qpos ([N,64,36]), modelin seçtiği jeton sayısı pred_num_tokens ve her kare için dört ayak teması tahmini veren pred_foot_contacts gelir. Temas sütunları sol topuk, sol parmak ucu, sağ topuk ve sağ parmak ucu sırasındadır. Motor her uçtan üç sınır karesini kırptıktan sonra 30 Hz'de 18 ile 58 geçerli kare kalır.
Model kartı çıktıyı kinematik referans hareket olarak tanımlar. Robotta dinamik dengeyi, eylemci sınırlarını, çarpışmadan kaçınmayı ve temas takibini aşağı akıştaki bir izleme denetleyicisi üstlenir. Üretilen hareketi fiziksel robota vermeden önce sınır uygulaması ve güvenlik doğrulaması yapın. Ayak teması değerleri de modelin tahminidir, temas sensörü okuması yerine geçmez.
ONNX ve TensorRT çalışma zamanı
G1 modeli ONNX biçiminde (opset 17) iki duyarlıkla gelir. FP32 sürümü mmm_v6_g1_fp32.onnx, karma FP16 sürümü mmm_v6_g1_fp16.onnx adını taşır ve ikisi de depodaki motionbricks/assets/onnx/unitree_g1 klasöründe durur. Uygulamalar bu paketli modelleri kullanır, demolar için ayrıca ağırlık indirmeniz gerekmez. Kendi ONNX dışa aktarımınız ya da başka bir çalışma zamanı için SafeTensors ağırlıklarını Hugging Face'teki nvidia/MotionBricks deposundan indirebilirsiniz.
Uygulamaya bağlamanın giriş noktası MotionBricksUnitreeG1Engine sınıfıdır. Motor, paketli ONNX modelinden bir TensorRT planı kurar ya da önbellekteki planı yükler. Tamponlarını ve CUDA grafiğini üretimler arasında saklar. Bağlam ve hedef, Warp FP32 dizilerinde eklem koordinatları tutan DOFToken nesneleridir. Üretilen hareket, CSV kliplerinin de kullandığı DOFAnimationBuffer türüne yazılır. Eklem adları yeniden eşlenmediği için örneklemeyi doğrudan Newton model.joint_q içindeki tek robot dilimine yapabilirsiniz.
G1 TensorRT yapılandırması iki duyarlıkta da TF32'yi kapalı tutar. Model kartına göre TF32 açıkken tekli toplu işlem yalnız yüzde 2 kadar hızlanıyor ama aynı girdilerde eklem açıları birkaç derece sapabiliyor ve fark zincirlenen üretimlerde büyüyor. İsterseniz TensorRTBuildOptions(enable_tf32=True) ile açabilirsiniz. Karma FP16 ile FP32 de yuvarlama yüzünden farklı hareket jetonları seçebilir.
Kurulum özeti
Çalışma zamanı TensorRT kullandığı için NVIDIA GPU ister. NVIDIA'nın kullandığı referans ekran kartı GeForce RTX 4090. Demolar bu kartla Windows ve Linux (x86-64) üzerinde çalıştırıldı, model kartı çıkarım motoru olarak TensorRT 10.8 sürümünü gösterir. Kurulum dört adımdan oluşur:
- Git LFS ve uv araçlarını kurun.
- Depoyu klonlayın ve kök dizinde git lfs pull komutunu çalıştırın.
- Bağımlılıkları uv sync ile kurun.
- İlk açılışta TensorRT planının kurulmasını bekleyin. Bu birkaç dakika sürer, planlar .trt-cache/ klasöründe saklanır ve sonraki açılışlar hızlı başlar.
G1 için Inbetweener demosunu uv run python -m app.inbetweener_demo komutuyla, G1 spor salonu sahnesini uv run python -m app.scene_preview --scene assets/scenes/g1_gym.scene.json komutuyla açarsınız. Karma FP16 denemek için aynı komuta --model-precision fp16 ekleyin. Türkçe kurulum notlarını ve adım adım açıklamaları Türkçe depomuzda topladık.
Smart Primitive ve sahne editörleri
Smart Primitive, bir eylemi bir nesnenin çevresine yerleştirilmiş hedef pozlarla tarif eder. NVIDIA'ya göre bu yaklaşım engelden atlama ve oturma gibi davranışları yeniden eğitim gerektirmeden tuğla gibi birbirine ekler. Smart Primitive Editor'da düğüm hiyerarşisini, hedef pozları, etkileşim kutularını, pivotları ve dizileri hazırlarsınız. Scene Editor bu ilkelleri bir sahneye yerleştirir ve Scene Preview'ın açtığı .scene.json belgesini üretir.
Scene Preview karakteri ileri yürütür ve koşturur. Kameraya bakarken ya da çömelmiş halde yana da kaydırır. Skipping ve Zombie gibi altı stil kipi yürüyüşün biçimini değiştirir. Kütüphane bu iş için karışım uzayı (blend space) ve pivot araçları içerir. Editörleri uv run python -m app.smart_primitive_editor ve uv run python -m app.scene_editor komutlarıyla açarsınız. NVIDIA, hedef pozların kliplerden örneklenmesinin yanında Kimodo ya da ARDY gibi bir hareket üretim modeliyle de hazırlanabileceğini not eder.
Lisans dağılımı
MotionBricks'te kod, belge, model ve örnek hareketler ayrı lisanslarla gelir. Ticari bir proje planlıyorsanız aşağıdaki tabloyu ilk adımda hukuk ekibinizle gözden geçirin.
| Parça | Lisans | Kapsam |
|---|---|---|
| Kod | Apache-2.0 | Belgelerdeki örnek kodlar ve parçacıklar dahil |
| Belge ve medya | CC-BY-4.0 | NVIDIA'nın yazdığı belge metni, görseller ve videolar |
| Modeller | NVIDIA Open Model Agreement | SOMA ve G1 ağırlıkları ile ONNX modelleri. Sözleşme koşullarıyla ticari kullanıma ve değiştirilmiş modellerin yeniden dağıtımına izin verir |
| Örnek hareketler | NVIDIA Sample Data Evaluation License | İnsan BVH ve yeniden hedeflenmiş G1 CSV klipleri, NVIDIA teknolojilerini değerlendirmek ve test etmek için |
Model kartı G1 modelini ticari ve ticari olmayan hareket üretim uygulamaları için tanımlar. Bağımlılıklar ve paketli robot varlıkları kendi lisanslarını korur. TensorRT çalışma zamanı paketleri ise NVIDIA TensorRT Yazılım Lisans Sözleşmesi'ne bağlıdır.
G1, G1 EDU, G1+ ve G1-D ile hangi işe nereden başlanır?
MotionBricks NVIDIA GPU'lu bir iş istasyonunda çalışır ve G1 için referans hareket üretir. Robota geçiş SDK ve izleme denetleyicisi katmanından geçiyor. Ürün seçimini de işin hangi katmanda yürüyeceği belirler.
| İş | Başlangıç | İlgili sayfa |
|---|---|---|
| Animasyon ve hareket önizleme | Newton'daki G1 sahnesi, iş istasyonunda robotsuz başlangıç | Açık kaynak projeler |
| İnsansı hareket planlama araştırması | Unitree G1 EDU, SDK ve ROS2 erişimi | G1 EDU teklif, SDK rehberi |
| Referans hareketi pekiştirmeli öğrenmeyle izletme | G1 EDU ve simülasyon | RL Gym |
| Gösterim verisi ve taklit öğrenme | Unitree G1-D, teleoperasyon | G1-D, G1 teleoperasyon |
| Yükseltilmiş gövdeyle araştırma ve gösteri | Unitree G1+ | G1+ |
| Laboratuvar kurulumu | G1 Ar-Ge platformu | G1 Ar-Ge platformu |
MotionBricks'in ilk G1 sürümü GR00T Whole-Body Control deposunda yayımlandı. NVIDIA projeyi animasyon, robotik ve fiziksel yapay zeka için yürüttüğü insansı hareket çalışmalarının parçası olarak tanıtıyor. Isaac GR00T akışı için Unitree G1 ve Isaac GR00T rehberimize, gösterim verisini eğitime taşımak için LeRobot rehberimize bakın. Robot üstündeki Jetson Orin işlem birimi için Jetson Orin rehberi de yol gösterir.
Sık sorulan sorular
MotionBricks G1'i doğrudan hareket ettirir mi?
MotionBricks G1 için kinematik referans hareket üretir. Robotun bu pozları izlemesini aşağı akıştaki bir denetleyici sağlar, eylemci sınırları ve güvenlik doğrulaması da bu katmanda ele alınır.
Hangi donanım gerekir?
TensorRT çalıştıran bir NVIDIA GPU. NVIDIA'nın kullandığı referans ekran kartı GeForce RTX 4090, demolar Windows ve Linux (x86-64) üzerinde çalıştırıldı.
Ticari bir projede kullanabilir miyim?
Kod Apache-2.0 lisanslıdır. Modeller NVIDIA Open Model Agreement ile lisanslanır ve sözleşme koşullarıyla ticari kullanıma izin verir. Örnek hareket klipleri değerlendirme ve test içindir.
Bir üretim ne kadar hareket verir?
6 ile 16 jeton, yani 30 Hz'de 18 ile 58 geçerli kare. Bu yaklaşık 0,6 ile 1,9 saniyeye denk gelir. Uzun hareket için üretimler zincirlenir.
Robot almadan başlayabilir miyim?
Evet. Inbetweener ve Scene Preview demoları G1'i Newton sahnesinde canlandırır, ilk denemeleri iş istasyonunda yaparsınız.
Türkçe kaynak var mı?
Evet. unitree-g1-motionbricks-turkce deposu MotionBricks belgelerinin Türkçe çevirisini ve G1 odaklı kurulum notlarını içerir.
Türkiye'de Unitree G1 ve MotionBricks ile
Robotlar.org, Unitree Robotics Türkiye Resmi Distribütörü olarak G1 ailesiyle araştırma yapan ekiplerle çalışıyor. MotionBricks belgelerinin Türkçe çevirisini unitree-g1-motionbricks-turkce deposunda yayımladık. Çeviri NVIDIA belgelerine dayanır ve CC-BY-4.0 atfıyla paylaşılır. Öteki Türkçe depolarımız unitree-g1-turkce, unitree-sdk2-turkce ve unitree-teleoperasyon-turkce adlarını taşır.
Projenizin hangi katmanda başlayacağını keşif görüşmesinde sizinle birlikte belirliyoruz. Kimi ekip iş istasyonunda hareket önizlemeyle başlar, kimi G1 EDU üzerinde denetleyici geliştirmeye ya da G1-D ile veri toplamaya doğrudan geçer. Yapılandırma ve fiyat için kurumsal teklif formunu ya da G1 EDU teklif sayfasını kullanabilirsiniz. Üniversite ve araştırma laboratuvarlarına uygun seçenekleri Unitree eğitim çözümleri sayfasında bulabilirsiniz.