Giysi verisi ne sağlar?
Unitree servisi G1 dokunsal algılama giysisi için seri porttan DDS'e bir köprü (serial2dds) olarak tanımlar. Her mesajda 256 sensör değeri bulunur. Değerlerin her biri 8 bittir ve 0 ile 255 arasında okunur. Mesajın başında giysideki jiroskoptan gelen dördey (quaternion) yer alır. Temasın nerede ve hangi şiddette olduğunu gösteren dizi ile giysinin yönelimi böylece aynı mesajla elinize geçer.
Protokol başlığında beş sensör tipi tanımlıdır: sol el (LH), sağ el (RH), sol ayak (LF), sağ ayak (RF) ve tüm gövde (WB). Servis iki paketi birleştirirken ikisinin de aynı sensör tipini taşıdığını denetler.
Seri protokol ve çerçeve yapısı
Giysi bilgisayara CH343 USB seri dönüştürücüsüyle bağlanır (VID:PID 1a86:55d3, aygıt düğümü /dev/ttyACM*) ve 921600 baud hızında veri gönderir. Her çerçeve dört baytlık AA 55 03 99 başlığıyla açılır. Ardından paket sırası ve sensör tipi baytları gelir.
| Alan | Değer | Uzunluk |
|---|---|---|
| Başlık | 0xAA 0x55 0x03 0x99 | 4 bayt |
| Paket sırası | 0x01 ilk paket, 0x02 ikinci paket | 1 bayt |
| Sensör tipi | 0x01 LH, 0x02 RH, 0x03 LF, 0x04 RF, 0x05 WB | 1 bayt |
| İlk paket verisi | İlk 128 sensör değeri | 128 bayt (çerçeve 134 bayt) |
| İkinci paket verisi | Son 128 sensör değeri ve 16 bayt jiroskop verisi | 144 bayt (çerçeve 150 bayt) |
Ayrıştırıcı bayt akışında başlığı arar, sıra baytından çerçeve boyunu çıkarır ve yarım kalan veriyi bir sonraki okumaya saklar. Geçersiz bir sıra baytı gördüğünde o başlığı atlayıp yeniden eşlenir. Jiroskop bölümündeki her dört bayt küçük uçlu (little-endian) bir IEEE 754 float olarak birleşir ve sırasıyla w, x, y, z bileşenlerini verir.
DDS mesajı: rt/jq_clothstate
Servis birleşik veriyi rt/jq_clothstate konusuna (topic) sensor_msgs::msg::dds_::PointCloud2_ türüyle yazar ve mesajın yalnız data bayt dizisini kullanır.
| Bayt | İçerik |
|---|---|
| data[0..15] | Jiroskop dördeyi, 4 adet float32 (w, x, y, z), little-endian |
| data[16..271] | 256 sensör değeri, her biri 8 bit |
PointCloud2_ aslında bir nokta bulutu mesajı ama burada yalnız taşıyıcı işi görüyor. Abone tarafında öteki alanlara bakmadan data dizisinin ilk 16 baytını dördeye, kalan 256 baytı sensör dizisine ayırmanız yeter.
Kurulum: Jetson Orin NX ve x86_64
Servisi robotun Jetson Orin NX (arm64) bilgisayarında ya da x86_64 bir bilgisayarda derleyebilirsiniz. Derleme betiği sistemin varsayılan derleyicisini (C++17, CMake 3.10 ve üstü) kullanır ve uname -m çıktısına bakarak uygun SDK kütüphanelerini seçer. DDS bağımlılığı unitree_sdk2, depoda 3rd/unitree_sdk2 altında x86_64 ve aarch64 için önceden derlenmiş halde durur.
- Seri port kütüphanesini sudo apt install libserialport-dev ile kurun.
- Depoyu git clone https://github.com/unitreerobotics/G1_cloth_service ile klonlayın.
- Depo dizininde bash build.sh çalıştırın.
- Derleme bitince bin/ klasöründe iki dosya bulursunuz. bin/cloth_service servisin kendisi, bin/JqDdsTest ise DDS abone test aracıdır.
Paket deposuna ulaşamayan bir makine için 3rd/serialport klasöründe Ubuntu 22.04'e uygun deb dosyaları var, arm64 (Jetson) ve amd64 için ayrı ayrı. Önce libserialport0, ardından libserialport-dev paketini kurun. Robot üstü işlem birimini seçerken Jetson Orin rehberimiz de işinize yarar.
Servisi başlatma ve doğrulama
Seri porta erişmek için root yetkisi ya da dialout grubu üyeliği gerekir. Servisi bu yüzden sudo ./bin/cloth_service ile başlatın. Açılışta USB aygıtının tanınması için 30 saniyeye kadar bekler, ardından portu açıp yayına geçer.
Veriyi ./bin/JqDdsTest ile doğrulayın. Araç varsayılan olarak geri döngü (loopback) arayüzünü dinliyor. Başka bir arayüz için adını ilk bağımsız değişken olarak verin, örneğin ./bin/JqDdsTest eth0. Ekranda alım hızı, dördey ve 256 sensör değeri görünür.
Servis "Serial device 1a86:55d3 not found" iletisiyle kapanırsa giysinin kablosunu kontrol edin. lsusb çıktısında 1a86:55d3 kimliğini, ls /dev/ttyACM* ile de aygıt düğümünü arayın. Veriyi başka bir makinede JqDdsTest ile okuyacaksanız iki makineyi aynı alt ağa alın ve doğru arayüz adını verin.
systemd ile otomatik başlatma ve log döndürme
Testten sonra bash setup_autostart.sh betiği G1_cloth.service birimini kurar. Servis bundan sonra her açılışta bin/cloth_service ile kendiliğinden başlar. Unitree'nin Çince belgesine göre birim Restart=always ayarıyla, unitree kullanıcısı ve dialout grubuyla çalışıyor, LD_LIBRARY_PATH de depodaki SDK kütüphanelerini gösteriyor.
Birimi sudo systemctl status, restart, stop ve disable komutlarıyla yönetirsiniz. Canlı log için sudo journalctl -u G1_cloth.service -f kullanın. Geçmiş log dosyaları /unitree/var/log/cloth_service altında tutulur ve config/default_logconf.json ayarına göre 10 MB boyunda 3 dosya halinde eşzamansız döner.
Python ile okuma
DDS verisini Python tarafında çözmek için Türkçe depomuzdaki python/g1_giysi.py çözücüsünü kullanabilirsiniz. Çözücü rt/jq_clothstate mesajının data dizisini yukarıdaki tabloya göre ayırır. İlk 16 bayttan little-endian dört float32 ile dördeyi çıkarır, kalan 256 baytı 0 ile 255 arasındaki sensör dizisine çevirir.
Kendi kodunuzu yazacaksanız aynı ayrımı Python'un struct modülüyle yaparsınız: "<4f" biçimi ilk 16 bayttan w, x, y, z değerlerini okur, data[16:272] dilimi sensör dizisini verir. DDS aboneliği için gereken SDK kurulumunu Unitree SDK rehberimizde anlattık.
Dex3-1 ve Dex5-1 ile tüm gövde dokunsal veri
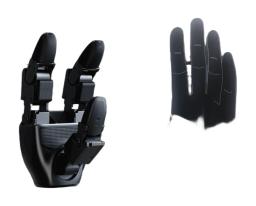
G1'in ellerinde de dokunsal algılama seçenekleri var. Unitree'ye göre Dex3-1 üç parmakta 7 serbestlik derecesi sunuyor ve G1 ürün sayfasında 33 sensörlü opsiyonel dokunsal diziyle anılıyor. Dex5-1 elinin dokunsal sürümü Dex5-1P, üreticiye göre 12 basınç dizisinde 94 sensör taşıyor. Giysi gövdedeki temas haritasını, el sensörleri kavrama sırasındaki basıncı verir. İki kaynağı aynı kayıtta toplarsanız robotun hem eliyle hem gövdesiyle kurduğu temas tek veri setinde durur.
Bu kayıtlar taklit öğrenme için gösterim verisinin parçası olabilir. Teleoperasyonla G1'i yönetirken kamera, eklem durumu ve el dokunsal verisinin yanına rt/jq_clothstate konusunu ek bir abone olarak kayıt betiğinize ekleyin. unitree_lerobot rehberimiz kaydı LeRobot biçimine dönüştürme ve eğitime geçiş adımlarını anlatır. G1 teleoperasyon sayfası veri toplama kurulumunu özetler. Unitree, G1-D modelini veri toplama, eğitim ve çıkarım platformu olarak tanımlıyor. Toplanan dokunsal kayıtlarla hareket üretimini birleştirmek isteyenler için Unitree G1 ve MotionBricks rehberi referans hareket tarafını ele alır.
Sık sorulan sorular
Giysi verisi hangi hızda gelir?
Servis birleşik veriyi DDS üzerinden 100 Hz'de yayınlar. Seri bağlantı 921600 baud hızında çalışır.
Servis hangi bilgisayarda çalışır?
Jetson Orin NX (arm64) ve x86_64 bilgisayarlarda. Depodaki unitree_sdk2 kütüphaneleri iki mimari için önceden derlenmiş gelir, çevrim dışı deb paketleri Ubuntu 22.04 içindir.
Veriye hangi konudan abone olurum?
rt/jq_clothstate konusundan, sensor_msgs::msg::dds_::PointCloud2_ türüyle. Kullanılan alan yalnız data bayt dizisidir.
Bir sensör değeri neyi gösterir?
Her değer 8 bittir ve 0 ile 255 arasında okunur. 256 değer iki paketten gelir, ilk paket ilk 128 değeri, ikinci paket son 128 değeri taşır.
Veriyi başka bir makineden okuyabilir miyim?
Evet. İki makine aynı alt ağda olmalı, JqDdsTest ya da kendi abonenize doğru ağ arayüzünün adını verin (örneğin eth0).
Lisans nedir?
G1_cloth_service BSD-3-Clause lisanslıdır, telif satırı "Copyright (c) 2026, Unitree Robotics" biçimindedir.
Türkiye'de Unitree G1 ve dokunsal giysi ile
Robotlar.org, Unitree Robotics Türkiye Resmi Distribütörü olarak G1 ailesiyle veri toplayan ve robot öğrenmesi çalışan ekiplerle birlikte çalışıyor. G1_cloth_service belgelerinin Türkçesini, veri biçimi notlarını ve Python çözücüsünü unitree-g1-dokunsal-giysi-turkce deposunda yayımladık. Öteki Türkçe depolarımız unitree-g1-turkce, unitree-sdk2-turkce ve unitree-teleoperasyon-turkce adlarını taşır.
Başlangıç yapılandırmasını, yani gövdeyi ve el seçeneğini, keşif görüşmesinde sizinle birlikte belirliyoruz. Yapılandırma ve fiyat için kurumsal teklif formunu ya da G1 EDU teklif sayfasını kullanabilirsiniz. Laboratuvar kurulumu planlıyorsanız G1 Ar-Ge platformu ve Unitree eğitim çözümleri sayfalarına göz atın.